Chọn hệ truyền động cho AMR: Differential, Mecanum, hay Omni-wheel?
Atlasbot · 17/8/2026 · 12 phút đọc
Chuyên mục Động học Robot đã trình bày chi tiết công thức động học của Differential Drive và Mecanum Drive. Bài này không lặp lại các công thức đó — nó đứng ở góc nhìn người thiết kế AMR, trả lời câu hỏi thực tế: với một bài toán vận chuyển cụ thể, nên chọn hệ truyền động nào?
Khái niệm chính
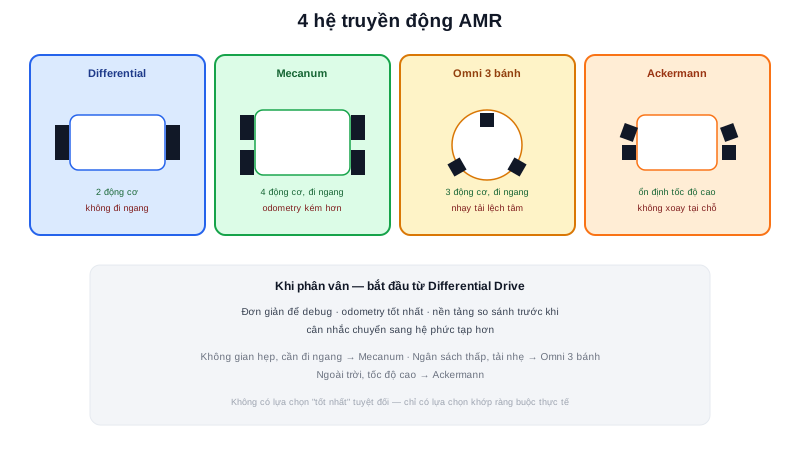
Bốn hệ truyền động phổ biến nhất trong AMR, mỗi loại đánh đổi khác nhau giữa khả năng di chuyển và độ phức tạp:
- Differential Drive — hai bánh chủ động, mặc định hợp lý cho phần lớn AMR
- Mecanum Drive — bốn bánh, đổi độ chính xác lấy khả năng đi ngang
- Omni-wheel 3 bánh (Kiwi Drive) — đa hướng với ít bánh hơn Mecanum
- Ackermann/Tricycle — mô phỏng lái xe hơi, phù hợp ngoài trời tốc độ cao
Nguyên lý hoạt động
Differential Drive: cơ khí đơn giản nhất, odometry chính xác nhất (bánh tiếp xúc sàn liên tục, không qua con lăn rời rạc như Mecanum). Nhược điểm: không đi ngang được, cần xoay đầu trước khi đổi hướng — trong không gian hẹp, việc xoay đầu liên tục làm chậm tốc độ di chuyển thực tế dù tốc độ tối đa danh nghĩa cao. Chọn khi: không gian vận hành đủ rộng để xoay đầu, ưu tiên độ chính xác odometry và chi phí thấp (dự án Diff Robot trong showcase dùng cấu hình này).
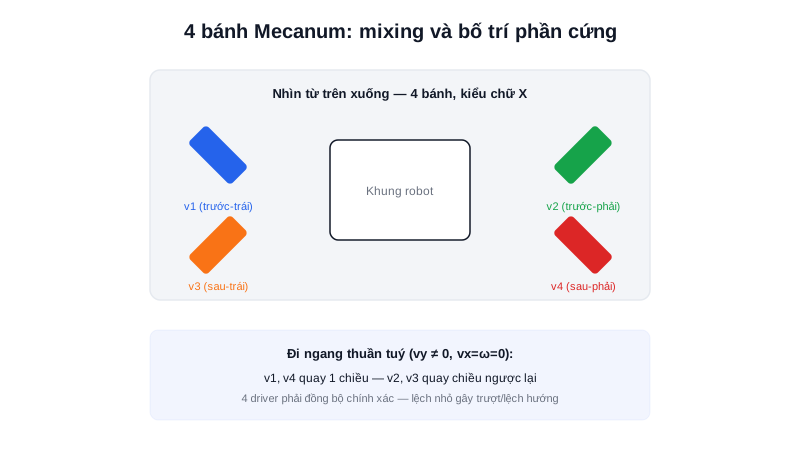
Mecanum Drive: di chuyển được mọi hướng kể cả đi ngang thuần tuý mà không cần xoay thân — cực kỳ giá trị trong không gian hẹp (kho hàng nhiều kệ sát nhau, hành lang chật). Đánh đổi: cơ khí phức tạp hơn, cần đồng bộ chính xác cả 4 bánh, và odometry kém tin cậy hơn do các con lăn nghiêng 45° dễ trượt hơn bánh thường. Chọn khi: không gian vận hành hẹp, cần đỗ/lấy hàng từ bên hông thường xuyên (dự án Robot Mecanum và Atlas A2 dùng cấu hình này).
Omni-wheel 3 bánh: ba bánh omni (con lăn nhỏ vuông góc quanh vành, khác con lăn nghiêng 45° của Mecanum) đặt lệch nhau 120°, cho khả năng đa hướng tương tự Mecanum nhưng chỉ cần 3 động cơ — giảm chi phí, giảm điểm hỏng hóc. Đánh đổi: tải trọng phân bổ không đều (3 điểm tiếp xúc thay vì 4). Chọn khi: cần đa hướng nhưng robot nhẹ, tải trọng cân đối — phổ biến trong robot thi đấu (RoboCup) hơn AMR công nghiệp.
Ackermann/Tricycle: một bánh lái riêng (giống ô tô) điều khiển hướng, không thể xoay tại chỗ, bán kính quay tối thiểu lớn hơn hẳn ba loại trên. Đổi lại ổn định hơn ở tốc độ cao. Chọn khi: AMR vận hành ngoài trời, tốc độ cao, không cần xoay tại chỗ hay đi ngang.
Kiến thức kỹ thuật
Công thức
Số bậc tự do điều khiển độc lập được (degrees of freedom) là yếu tố toán học quyết định trực tiếp khả năng di chuyển của mỗi hệ:
Differential (2 bánh chủ động): điều khiển độc lập 2 đại lượng → v, ω (2 DOF)
Mecanum (4 bánh chủ động):      điều khiển độc lập 3 đại lượng → vx, vy, ω (3 DOF)
Ackermann (1 bánh lái + kéo):   điều khiển độc lập 2 đại lượng, nhưng ràng buộc
                                 không holonomic (không xoay tại chỗ được)
Mecanum có nhiều bánh chủ động hơn (4) nhưng chỉ đạt 3 DOF vì 4 bánh không hoàn toàn độc lập về mặt động học (đã học chi tiết ở bài Động học Mecanum) — đây là lý do dù cơ khí phức tạp hơn nhiều lần, Mecanum chỉ hơn Differential đúng 1 bậc tự do (khả năng đi ngang), không phải "gấp đôi khả năng".
Thông số
| Tiêu chí | Differential | Mecanum | Omni 3 bánh | Ackermann |
|---|---|---|---|---|
| Số động cơ | 2 | 4 | 3 | 2 (lái + kéo) |
| Đi ngang được? | Không | Có | Có | Không |
| Xoay tại chỗ? | Có | Có | Có | Không |
| Độ chính xác odometry | Cao nhất | Thấp hơn (trượt con lăn) | Trung bình | Cao |
| Độ phức tạp cơ khí | Thấp | Cao | Trung bình | Trung bình |
| Phù hợp nhất | Đa số AMR trong nhà | Không gian hẹp, cần đi ngang | Robot nhẹ, chi phí thấp | Ngoài trời, tốc độ cao |
Ứng dụng thực tế
Quyết định thực tế hiếm khi chỉ dựa vào bảng so sánh kỹ thuật thuần tuý — chi phí động cơ/driver nhân theo số lượng (4 bộ cho Mecanum so với 2 bộ cho Differential) thường là yếu tố quyết định ngang bằng với yêu cầu chuyển động. Một kho hàng có hành lang đủ rộng để robot xoay đầu (>1.5× chiều dài robot) hầu như luôn nên chọn Differential Drive dù ngân sách cho phép Mecanum — độ phức tạp cơ khí và bảo trì thêm không tương xứng với lợi ích không cần thiết trong không gian đó.
Ví dụ thực tế
Kịch bản: kho hàng có hành lang rộng 1.2m, robot dự kiến rộng 0.5m dài 0.6m,
nhiều điểm cần đỗ sát kệ hàng từ bên hông để lấy/trả hàng

Đánh giá:
- Hành lang 1.2m so với robot dài 0.6m → xoay đầu tại chỗ vẫn khả thi về không gian
- NHƯNG yêu cầu đỗ sát kệ từ bên hông thường xuyên → cần đi ngang thực sự,
  không chỉ "có đủ chỗ xoay" mà còn cần thao tác đỗ chính xác, nhanh, không tốn
  thời gian xoay đầu mỗi lần

Kết luận: Mecanum Drive phù hợp hơn dù không gian hành lang không quá chật —
yêu cầu thao tác đỗ hông mới là yếu tố quyết định, không chỉ độ rộng hành lang
Lỗi thường gặp
- Chọn Mecanum chỉ vì "linh hoạt hơn" mà không có yêu cầu đi ngang thực sự — chi phí 4 động cơ/driver và độ phức tạp bảo trì tăng đáng kể không tương xứng lợi ích nếu Differential Drive đã đủ đáp ứng bài toán thực tế.
- Đánh giá không gian chỉ theo "đủ rộng để xoay" mà bỏ qua tần suất thao tác — như ví dụ trên, không gian đủ rộng không có nghĩa xoay đầu liên tục không tốn thời gian vận hành thực tế.
- Bỏ qua chi phí bảo trì phát sinh của Mecanum — con lăn nghiêng 45° dễ mòn/kẹt bụi hơn bánh thường, chi phí bảo trì dài hạn cao hơn không chỉ chi phí đầu tư ban đầu.
- Chọn Ackermann cho AMR trong nhà — không thể xoay tại chỗ khiến AMR khó vận hành trong không gian kho/nhà máy hẹp, dù ổn định tốt ở tốc độ cao ngoài trời.
Kết luận
Không có hệ truyền động "tốt nhất" — chỉ có lựa chọn khớp nhất với ràng buộc không gian vận hành, ngân sách, và yêu cầu độ chính xác định vị. Khi phân vân, Differential Drive là điểm khởi đầu an toàn nhất cho một dự án AMR mới — đơn giản để debug, dễ đạt odometry tốt, và là nền tảng để so sánh khi cân nhắc chuyển sang các hệ phức tạp hơn. Bài tiếp theo đi sâu vào việc triển khai thực tế Differential Drive trên phần cứng — từ lệnh /cmd_vel tới tốc độ PWM từng bánh.