
Phần cứng / Phần mềm
Dự án
Những robot Atlasbot đã tự thiết kế, lắp ráp và lập trình — kèm video, thông số và mã nguồn trên GitHub.
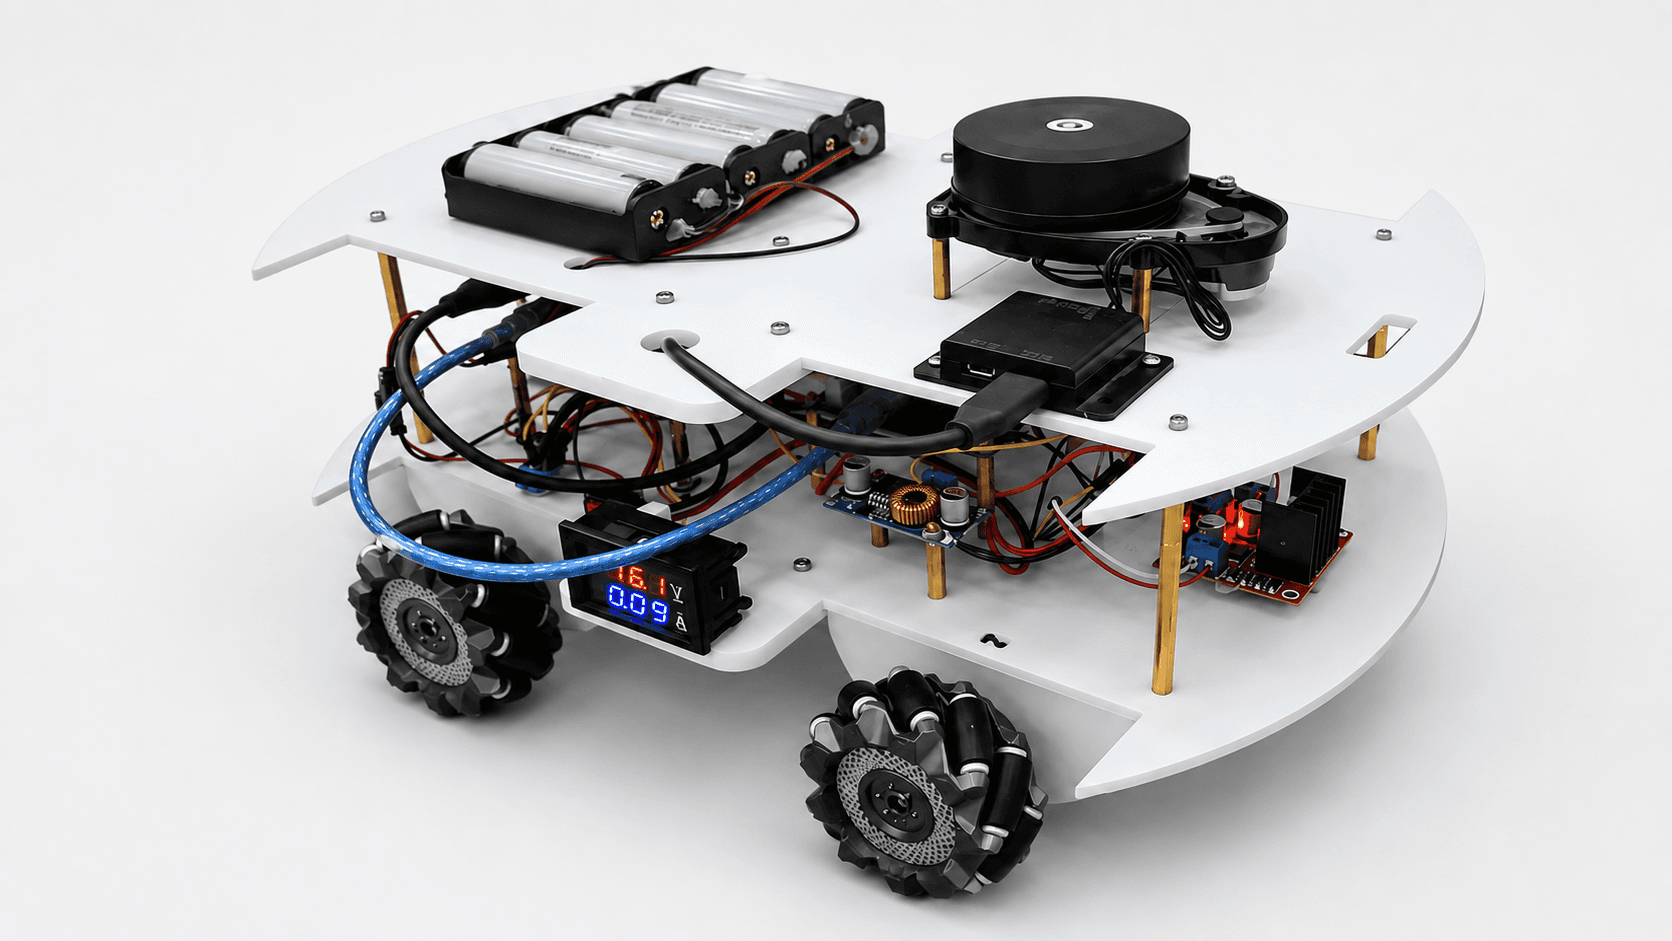
Robot Mecanum tự hành (Autonomous Mecanum-Wheel Robot)
Robot di động 4 bánh Mecanum, di chuyển được theo mọi hướng (kể cả đi ngang, xoay tại chỗ) — phù hợp cho nhà xưởng và không gian hẹp. ESP32 đảm nhiệm điều khiển động cơ và đọc encoder ở tầng thấp, Raspberry Pi 4 chạy ROS2 để xử lý SLAM, định vị và điều hướng ở tầng cao. Robot có khả năng tự quét-dựng bản đồ, định vị, tránh vật cản và tự lập kế hoạch đường đi.
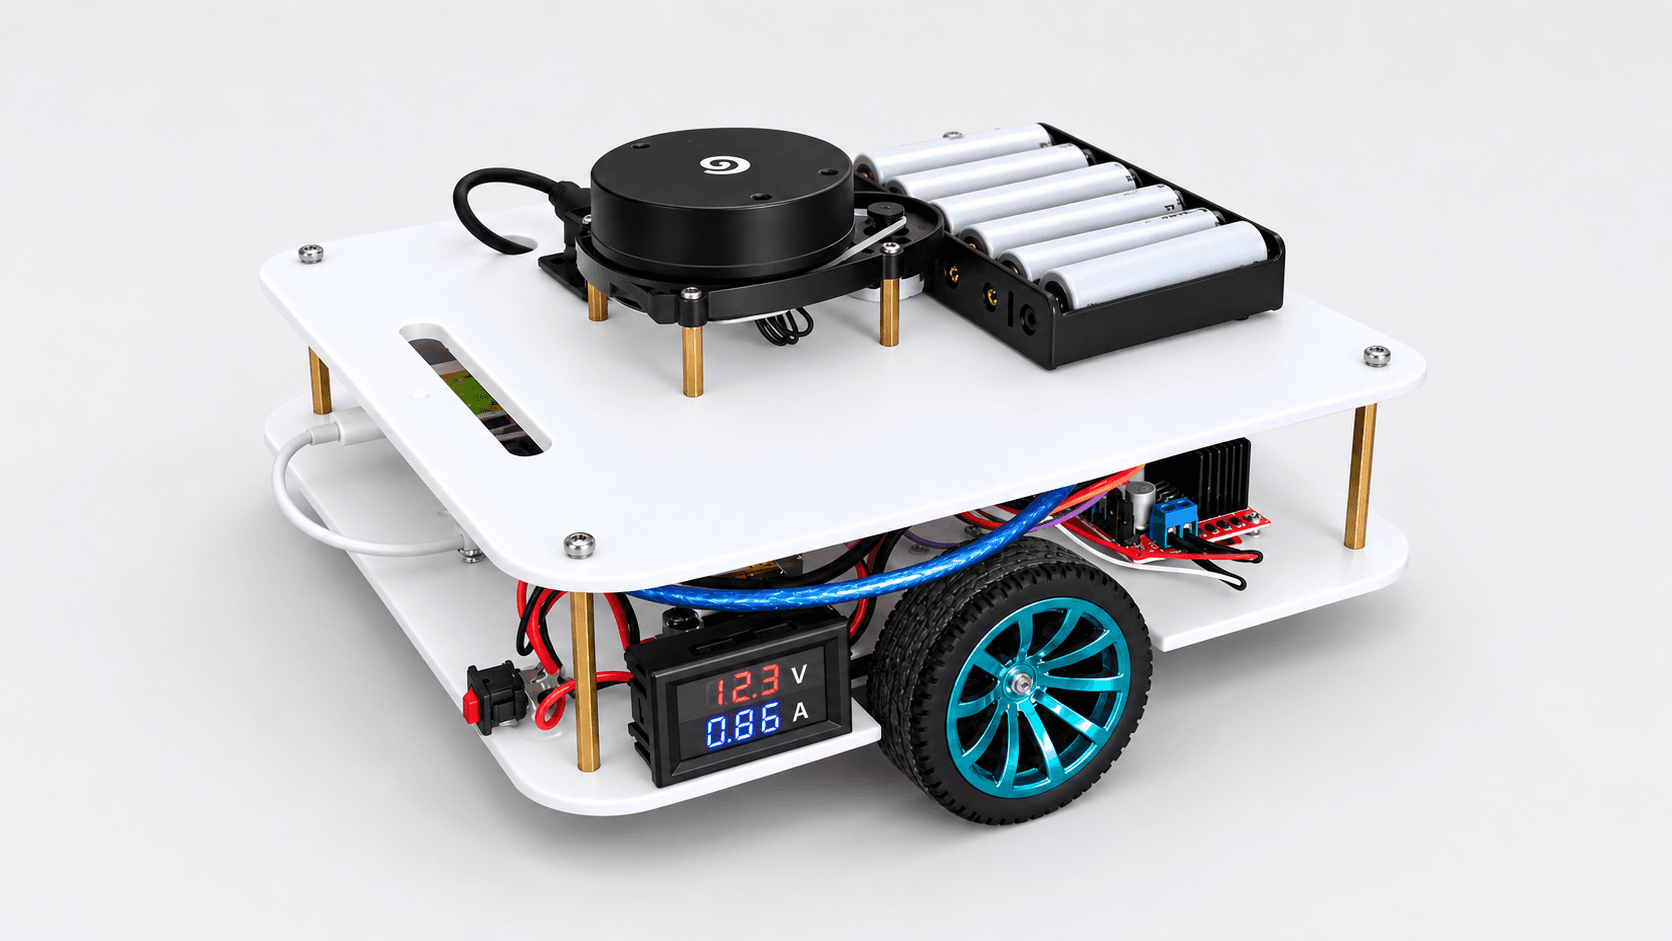
Diff Robot — Robot vi sai lập bản đồ & điều hướng ROS2
Robot di động 2 bánh vi sai (differential drive) phục vụ nghiên cứu lập bản đồ và điều hướng tự động trên ROS2. Kiến trúc 3 tầng: Arduino/ESP32 đọc encoder và điều khiển động cơ ở tầng thấp; Raspberry Pi 4 chạy ROS2 tính odometry, SLAM (Cartographer hoặc SLAM Toolbox) và Nav2 ở tầng tính toán; RViz2 giám sát robot, quỹ đạo, bản đồ và trạng thái Nav2 ở tầng ứng dụng.
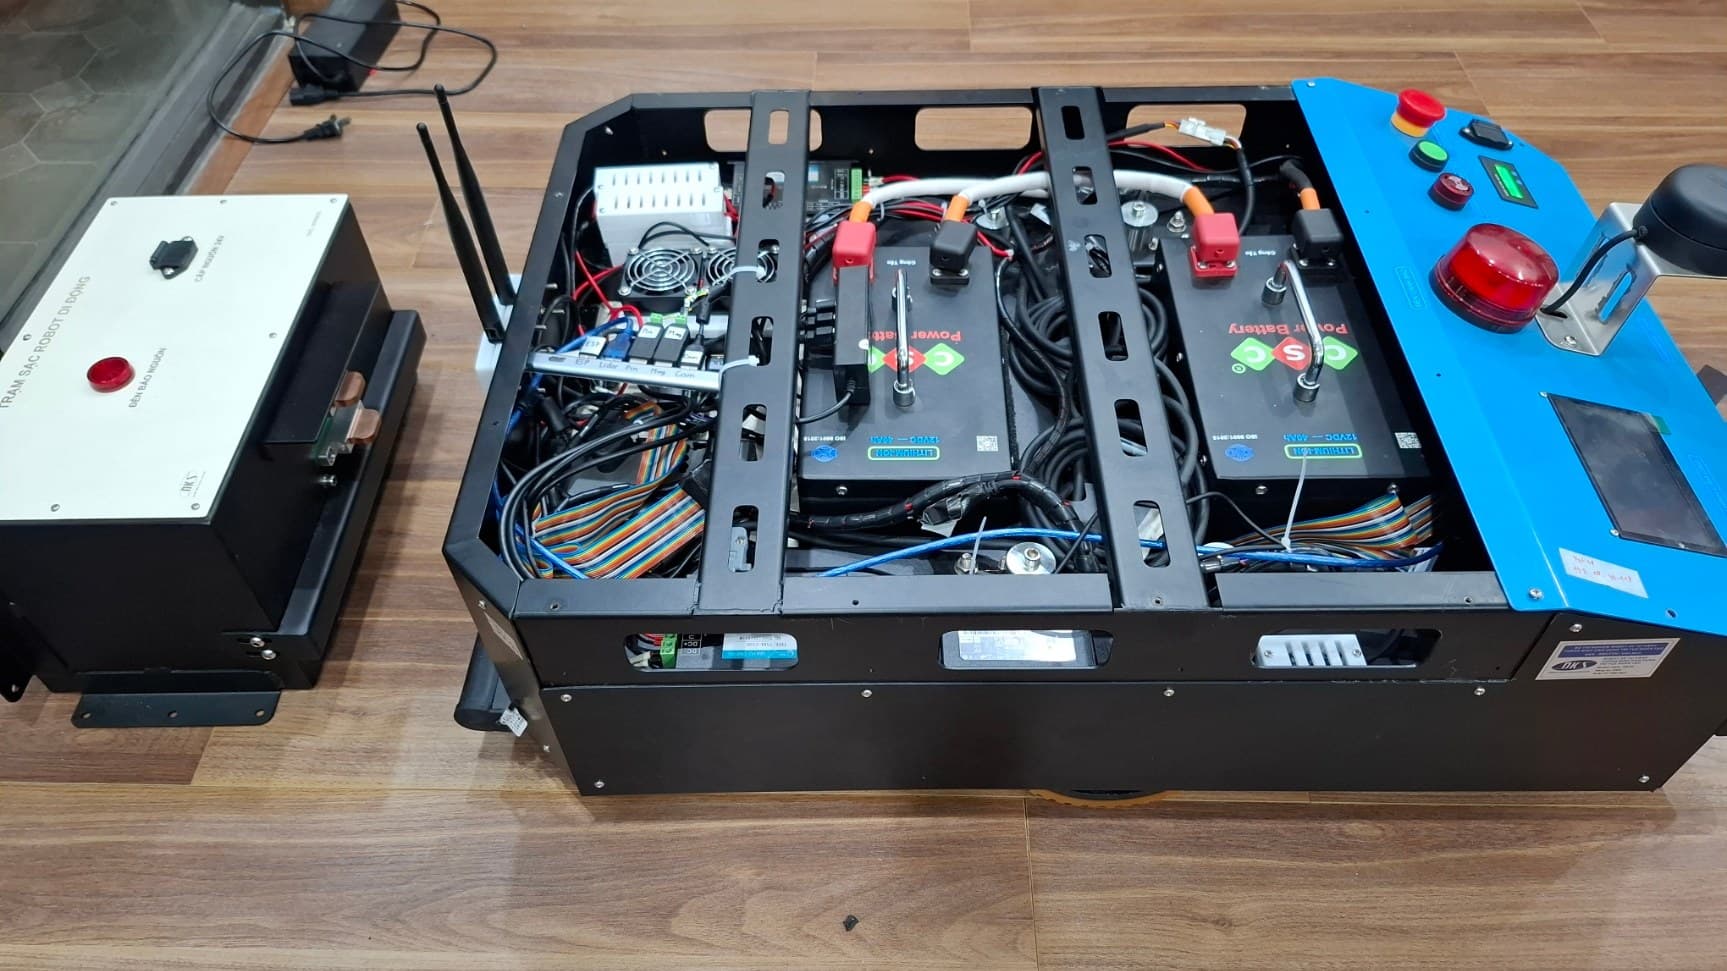
Atlas A2 — Robot tự hành trong nhà trên Jetson Orin Nano
Robot tự hành trong nhà chạy ROS2 Humble trên Jetson Orin Nano, bánh Mecanum di chuyển đa hướng. Tích hợp SLAM (slam_toolbox) và Nav2 để tự định vị, dẫn đường và tránh vật cản; tự động về trạm sạc bằng bám vạch từ trường 16-kênh khi pin yếu; nhận diện vật thể realtime bằng YOLOv8. Điều khiển qua tầng dịch vụ REST API/WebSocket riêng (atlas_api), phục vụ đồng thời app PyQt5 trên PC (atlas_app) và app cảm ứng gắn trên robot (atlas_app_robot).
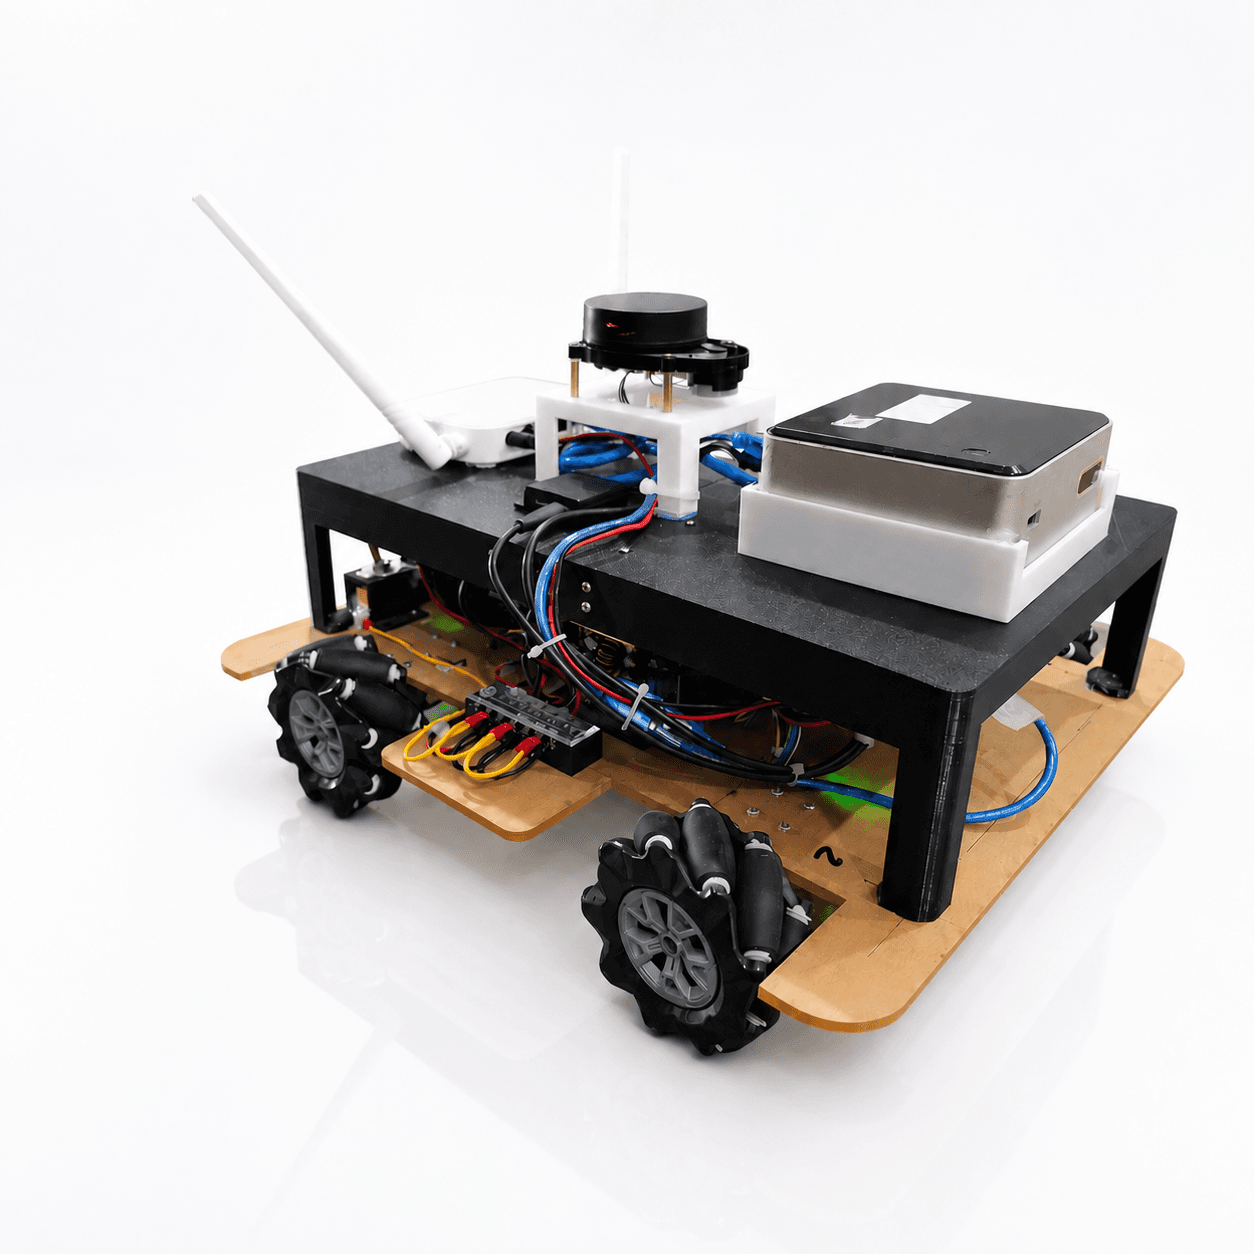
Atlas C1 — Robot Mecanum 2 máy tính, SLAM & Nav2 trên ROS2 Humble
Robot di động 4 bánh Mecanum (holonomic), chạy ROS2 Humble trên kiến trúc 2 máy tính: NUC đặt ngay trên robot chỉ chạy phần cứng thời gian thực (LiDAR, cầu nối serial tới ESP32, động học mecanum), một PC riêng chạy toàn bộ SLAM (slam_toolbox), định vị (AMCL) và điều hướng (Nav2 — MPPI controller). ESP32 khép kín vòng PID tốc độ từng bánh cục bộ dựa trên encoder đọc qua bộ đếm xung phần cứng (PCNT), giao tiếp với PC qua khung serial nhị phân riêng — không dùng bus CAN thật dù tên class gợi nhớ CAN.