AMCL trong Nav2: cấu hình thực tế cho package amcl
Atlasbot · 17/8/2026 · 11 phút đọc
Bài AMCL là gì? (chuyên mục Robotics Fundamentals) đã giải thích particle filter ở mức lý thuyết. Bài này là phần thực hành trong hệ sinh thái Nav2: node amcl thực tế cấu hình ra sao, và một bước hay bị bỏ quên — "Set Pose" khi khởi động.
Khái niệm chính
Node amcl trong Nav2 cấu hình qua các tham số YAML chính:
amcl:
  ros__parameters:
    min_particles: 500
    max_particles: 2000
    initial_pose: {x: 0.0, y: 0.0, yaw: 0.0}
    laser_max_range: 12.0
    update_min_d: 0.2      # chỉ update khi robot di chuyển đủ 0.2m
    update_min_a: 0.2      # hoặc xoay đủ 0.2 rad
min_particles/max_particles— biên dưới/trên của kỹ thuật KLD-sampling đã học ở bài AMCL là gì? — càng rộng khoảng này, AMCL càng linh hoạt điều chỉnh tải tính toán theo độ bất định thực tếupdate_min_d/update_min_a— ngưỡng chuyển động tối thiểu trước khi chạy lại bước Update — tránh lãng phí tính toán khi robot gần như đứng yên, không có gì mới để cập nhật
Nguyên lý hoạt động
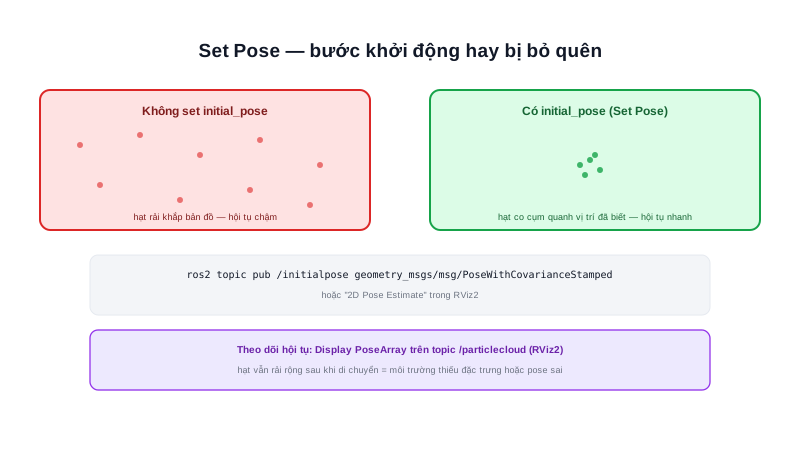
AMCL không tự động biết robot đang ở đâu khi mới khởi động — nếu không cung cấp initial_pose, các hạt (particle) mặc định rải ngẫu nhiên khắp bản đồ, mất nhiều thời gian hội tụ hơn nhiều (hoặc không hội tụ đúng nếu môi trường có nhiều vùng đối xứng gây nhầm lẫn — đúng vấn đề "đa giả thuyết" đã nhắc ở bài AMCL là gì?).
ros2 topic pub /initialpose geometry_msgs/msg/PoseWithCovarianceStamped \
  "{pose: {pose: {position: {x: 1.0, y: 2.0}}}}"
Đúng như đã học ở bài Lifecycle Node, amcl là một managed node — lifecycle_manager của Nav2 gọi configure rồi activate theo đúng thứ tự trước khi node khác (như controller_server) bắt đầu dùng dữ liệu định vị từ nó, đảm bảo không có node nào nhận dữ liệu vị trí từ một AMCL chưa sẵn sàng.
Tóm lại: Luôn cung cấp vị trí khởi tạo gần đúng (qua tham số
initial_posehoặc "2D Pose Estimate" trong RViz2) thay vì để AMCL tự đoán từ đầu — tiết kiệm thời gian hội tụ đáng kể, và tránh trường hợp AMCL hội tụ nhầm vào một vị trí đối xứng sai trong bản đồ có bố cục lặp lại (nhiều phòng giống hệt nhau, ví dụ).
Kiến thức kỹ thuật
Công thức
Thời gian hội tụ ước lượng phụ thuộc vào độ chính xác của initial_pose — càng gần vị trí thực, số chu kỳ update cần thiết để particle co cụm càng ít:
Số_chu_kỳ_hội_tụ ≈ f(khoảng_cách_initial_pose_tới_vị_trí_thực)

Nếu initial_pose sai lệch nhỏ (vài chục cm): hội tụ trong vài chu kỳ update
Nếu không cung cấp initial_pose (particle rải ngẫu nhiên toàn bản đồ):
  số chu kỳ cần thiết tăng theo diện tích bản đồ / diện tích trung bình
  mỗi particle "loại trừ" được sau mỗi lần update
Thông số
| Tham số | Ảnh hưởng |
|---|---|
min_particles/max_particles | Khoảng linh hoạt tải tính toán theo độ bất định (KLD-sampling) |
update_min_d/update_min_a | Ngưỡng chuyển động tối thiểu trước khi update lại, tránh lãng phí tính toán |
initial_pose | Điểm khởi tạo — càng chính xác, hội tụ càng nhanh |
laser_max_range | Tầm quét LiDAR AMCL sử dụng để so khớp bản đồ |
Ứng dụng thực tế
Theo dõi độ hội tụ qua RViz2 (đã học ở bài RViz2): thêm Display PoseArray cho topic /particlecloud — đám mây hạt co cụm chặt lại quanh một vị trí là dấu hiệu AMCL đã hội tụ tốt; nếu hạt vẫn rải rác rộng sau một thời gian di chuyển, có thể là dấu hiệu môi trường thiếu đặc trưng hình học rõ ràng (đúng vấn đề đã nhắc ở bài LiDAR SLAM) hoặc initial_pose sai quá xa vị trí thật. Với AMR khởi động từ trạm sạc cố định, đặt sẵn initial_pose bằng đúng toạ độ trạm sạc trong file cấu hình launch giúp bỏ qua hoàn toàn bước "2D Pose Estimate" thủ công mỗi lần khởi động.
Ví dụ thực tế
# Kiểm tra AMCL đã publish pose chưa, và covariance hiện tại
ros2 topic echo /amcl_pose --once

# Theo dõi liên tục để quan sát covariance giảm dần khi hội tụ
ros2 topic echo /amcl_pose | grep -A 3 covariance
Kịch bản: robot khởi động không có initial_pose, ở một kho hàng có
3 hành lang giống hệt nhau về hình dạng

Không cung cấp initial_pose:
  → particle rải khắp bản đồ, bao gồm cả 3 hành lang giống nhau
  → AMCL có thể hội tụ NHẦM vào 1 trong 2 hành lang sai
  → robot điều hướng dựa trên vị trí sai, dẫn tới hành vi hoàn toàn lệch

Cung cấp initial_pose đúng khu vực khởi động:
  → particle chỉ tập trung quanh khu vực đó ngay từ đầu
  → loại trừ được nhầm lẫn với 2 hành lang giống nhau còn lại
  → hội tụ nhanh và đúng vị trí thực
Lỗi thường gặp
- Không cung cấp
initial_posecho robot khởi động ở vị trí đã biết trước — như ví dụ trên, có thể khiến AMCL hội tụ nhầm vào vị trí đối xứng sai trong môi trường có bố cục lặp lại. - Đặt
min_particlesquá thấp cho môi trường lớn — giảm khả năng particle bao phủ đủ giả thuyết vị trí ban đầu, đặc biệt khi không có initial_pose chính xác. - Không kiểm tra
/particlecloudqua RViz2 trước khi tin tưởng AMCL đã hội tụ — bắt đầu điều hướng dựa trên giả định "chắc là ổn" thay vì xác nhận trực quan độ co cụm của particle cloud. - Bỏ qua thứ tự lifecycle configure/activate khi debug — nghi ngờ sai ở node khác trong khi thực chất AMCL chưa được
lifecycle_managerkích hoạt đúng thứ tự.
Kết luận
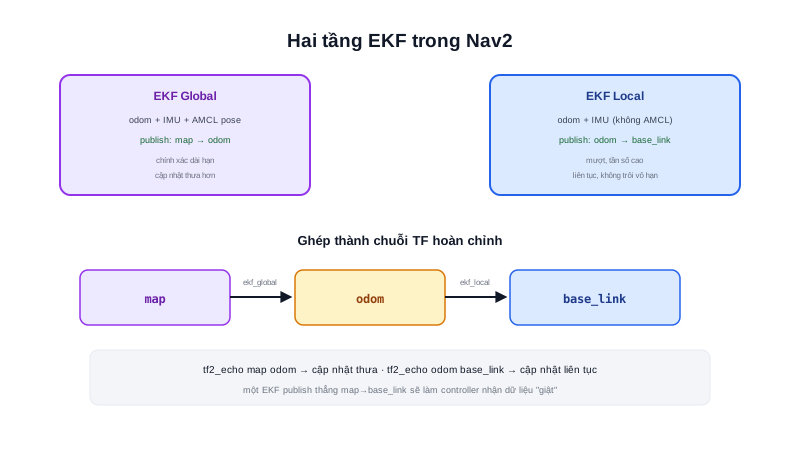
Cấu hình AMCL trong Nav2 không chỉ là điền tham số YAML — cung cấp đúng initial_pose và xác nhận trực quan độ hội tụ qua /particlecloud trước khi bắt đầu điều hướng là thực hành vận hành quan trọng không kém việc hiểu lý thuyết particle filter. Bài tiếp theo trong chuyên mục đi vào EKF trong Nav2 — cách robot_localization phối hợp với chính AMCL vừa cấu hình ở đây.