Lifecycle Node — quản lý node theo trạng thái rõ ràng
Atlasbot · 17/8/2026 · 11 phút đọc
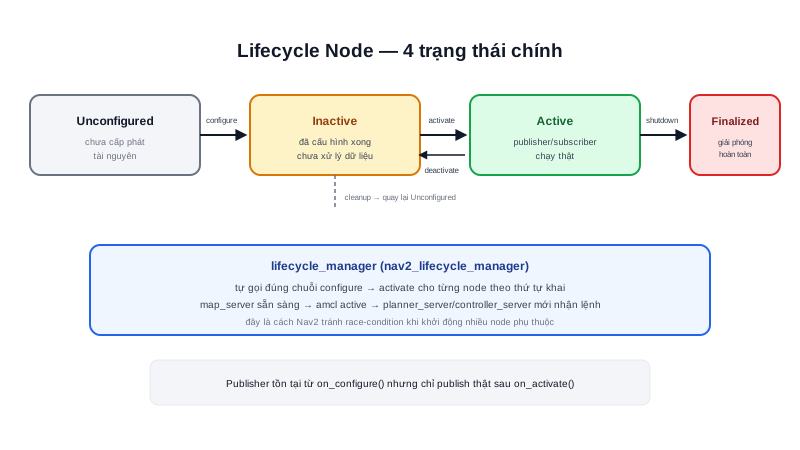
Một node C++/Python thông thường (rclcpp::Node) chạy logic ngay trong constructor — không có cách nào chuẩn để "khai báo xong nhưng chưa chạy". Với hệ thống nhiều node phụ thuộc lẫn nhau như Nav2 (amcl phải sẵn sàng trước khi planner_server bắt đầu nhận lệnh), điều này gây ra tình trạng khởi động không đồng bộ. Lifecycle Node (rclcpp_lifecycle::LifecycleNode) giải quyết vấn đề này bằng một máy trạng thái (state machine) rõ ràng.
Khái niệm chính
4 trạng thái chính:
- Unconfigured — vừa tạo, chưa cấp phát tài nguyên (chưa mở port, chưa đọc file config)
- Inactive — đã cấu hình xong (đã cấp phát tài nguyên) nhưng chưa xử lý dữ liệu — publisher tồn tại nhưng chưa publish, subscriber chưa nhận callback
- Active — hoạt động đầy đủ, publisher/subscriber/timer đều chạy thật
- Finalized — trạng thái cuối, đã giải phóng toàn bộ tài nguyên, không quay lại được
Chuyển giữa các trạng thái qua transition (configure, activate, deactivate, cleanup, shutdown) — mỗi transition tương ứng một callback bạn override trong code:
class MotorLifecycleNode : public rclcpp_lifecycle::LifecycleNode {
public:
  MotorLifecycleNode() : LifecycleNode("motor_node") {}

  CallbackReturn on_configure(const rclcpp_lifecycle::State &) override {
    pub_ = create_publisher<std_msgs::msg::Float32>("motor_status", 10);
    return CallbackReturn::SUCCESS;
  }

  CallbackReturn on_activate(const rclcpp_lifecycle::State &) override {
    pub_->on_activate();   // publisher chỉ thực sự publish sau bước này
    return CallbackReturn::SUCCESS;
  }

private:
  std::shared_ptr<rclcpp_lifecycle::LifecyclePublisher<std_msgs::msg::Float32>> pub_;
};
Tóm lại: Khác biệt cốt lõi so với node thường: publisher của Lifecycle Node tồn tại ngay từ
on_configure()nhưng chỉ thực sự gửi dữ liệu sauon_activate()— cho phép hệ thống bên ngoài kiểm soát chính xác thời điểm node bắt đầu ảnh hưởng tới phần còn lại.
Nguyên lý hoạt động
lifecycle_manager — điều phối nhiều node cùng lúc, chính xác cơ chế Nav2 dùng để đảm bảo map_server sẵn sàng trước khi amcl active, amcl active trước khi planner_server/controller_server bắt đầu nhận lệnh:
ros2 lifecycle set /motor_node configure
ros2 lifecycle set /motor_node activate
ros2 lifecycle get /motor_node    # xem trạng thái hiện tại
lifecycle_manager (package nav2_lifecycle_manager) tự động hoá đúng chuỗi lệnh này cho một danh sách node theo thứ tự khai báo, thay vì bạn phải gọi tay từng ros2 lifecycle set.
Kiến thức kỹ thuật
Thông số
Ngoài 4 trạng thái "ổn định" đã nêu, chuẩn lifecycle ROS2 còn có các trạng thái chuyển tiếp (transitional) ngắn hạn trong lúc đang xử lý callback:
| Trạng thái chuyển tiếp | Xảy ra khi nào |
|---|---|
Configuring | Đang chạy on_configure(), trước khi vào Inactive |
Activating | Đang chạy on_activate(), trước khi vào Active |
Deactivating | Đang chạy on_deactivate(), trước khi quay lại Inactive |
CleaningUp | Đang chạy on_cleanup(), trước khi quay lại Unconfigured |
ErrorProcessing | Callback trả về lỗi, đang chạy on_error() để xử lý phục hồi |
Protocol
Các transition không phải cơ chế nội bộ ẩn — mỗi Lifecycle Node tự động lộ ra 2 Service chuẩn: change_state (yêu cầu chuyển trạng thái) và get_state (đọc trạng thái hiện tại) — đây chính xác là 2 service mà ros2 lifecycle set/get gọi bên dưới, và cũng là cách lifecycle_manager giao tiếp với từng node nó quản lý. Giống hệt mẫu hình đã thấy ở Parameter (dùng Service chuẩn get_parameters/set_parameters), lifecycle là một ví dụ khác của việc ROS2 xây tính năng cấp cao trên nền những khối cơ bản (Service) đã học.
Ứng dụng thực tế
Lifecycle Node đặc biệt phù hợp cho node cần cấp phát tài nguyên tốn kém — VD: 1 node driver camera load sẵn 1 model AI nhận diện vật thể vào bộ nhớ GPU trong on_configure() (có thể mất vài giây), sau đó có thể deactivate/activate lại nhiều lần rất nhanh (chỉ bật/tắt việc publish, không phải load lại model) khi hệ thống chuyển đổi giữa các chế độ vận hành khác nhau — nhanh hơn nhiều so với việc tắt hẳn và khởi động lại node từ đầu (phải load lại model tốn kém mỗi lần).
Ví dụ thực tế
$ ros2 lifecycle set /motor_node configure
Output:
Transitioning successful
$ ros2 lifecycle get /motor_node
Output:
inactive [2]
$ ros2 lifecycle set /motor_node activate
Output:
Transitioning successful
Số [2] bên cạnh tên trạng thái là mã số nội bộ của trạng thái đó theo chuẩn lifecycle — hữu ích khi đọc code xử lý trạng thái bằng số thay vì tên chuỗi.
Lỗi thường gặp
- Gọi
activatetrước khiconfigure— transition không hợp lệ theo máy trạng thái (không thể nhảy từUnconfiguredthẳng lênActive), bị từ chối với lỗi rõ ràng — luôn đi đúng thứ tựconfigure→activate. - Quên gọi
pub_->on_activate()/on_deactivate()tường minh trong callback — khácrclcpp::Publisherthông thường,LifecyclePublisherkhông tự động bắt đầu publish chỉ vì node đã vào trạng tháiActive— quên dòng này khiến publisher "có vẻ" hoạt động (không lỗi) nhưng không thực sự gửi dữ liệu nào. lifecycle_managertimeout khi 1 node mất quá lâu để configure — nếuon_configure()của 1 node mất nhiều thời gian hơn timeout mặc định (VD: load model AI lớn),lifecycle_managercó thể coi là lỗi dù node vẫn đang xử lý bình thường — cần tăng timeout cấu hình cho phù hợp với thời gian khởi tạo thực tế.- Không implement
on_error()khiến lỗi cấu hình gây crash thay vì phục hồi có kiểm soát — nếu 1 callback trả vềFAILUREmà không có logic xử lý ởon_error(), hệ thống mất khả năng phục hồi nhẹ nhàng, phải khởi động lại toàn bộ node thay vì chỉ retry transition bị lỗi.
Kết luận
Lifecycle Node mang lại kiểm soát tường minh về thời điểm 1 node thực sự "sống" — quan trọng cho hệ thống nhiều node phụ thuộc thứ tự khởi động chặt chẽ như Nav2, và cho node cần tách riêng bước cấp phát tài nguyên tốn kém khỏi bước xử lý dữ liệu. Không phải node nào cũng cần độ phức tạp này — chỉ nên dùng khi thực sự cần kiểm soát vòng đời chi tiết. Bài tiếp theo trong chuyên mục nói về Composition — kỹ thuật gộp nhiều node vào chung 1 tiến trình để giảm overhead hệ thống.