
Kiến thức robot bằng tiếng Việt
Blog
Bài viết kỹ thuật về lập trình nhúng, ROS 2, SLAM, Nav2 và AMR/AGV — viết từ kinh nghiệm làm robot thật.
18 bài viết · Sensor & Perception

USB Camera trong robot: UVC là gì và vì sao dễ dùng nhất
Camera USB chuẩn UVC là lựa chọn đơn giản nhất để thêm thị giác cho robot — cắm vào Linux là nhận diện ngay, không cần cài driver riêng.
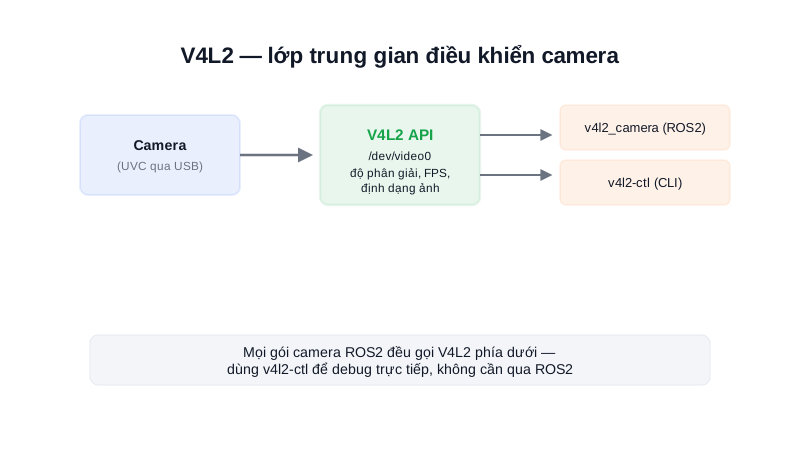
V4L2 là gì? Lớp điều khiển camera phía dưới ROS2
V4L2 (Video4Linux2) là API nhân Linux dùng để điều khiển camera — độ phân giải, khung hình/giây, định dạng ảnh — mà mọi gói camera ROS2 đều dựa vào.
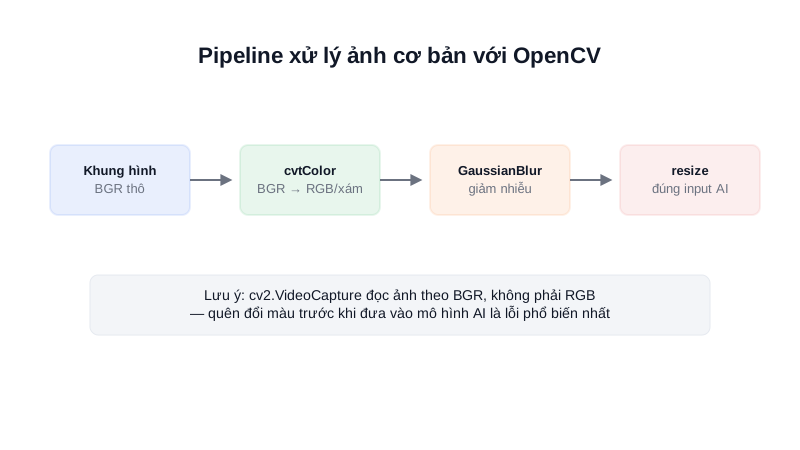
OpenCV cơ bản: xử lý ảnh camera trước khi đưa vào AI
OpenCV là thư viện xử lý ảnh nền tảng gần như mọi ứng dụng thị giác robot đều dùng — từ đọc khung hình, chuyển màu, tới tiền xử lý trước khi đưa vào mô hình AI.
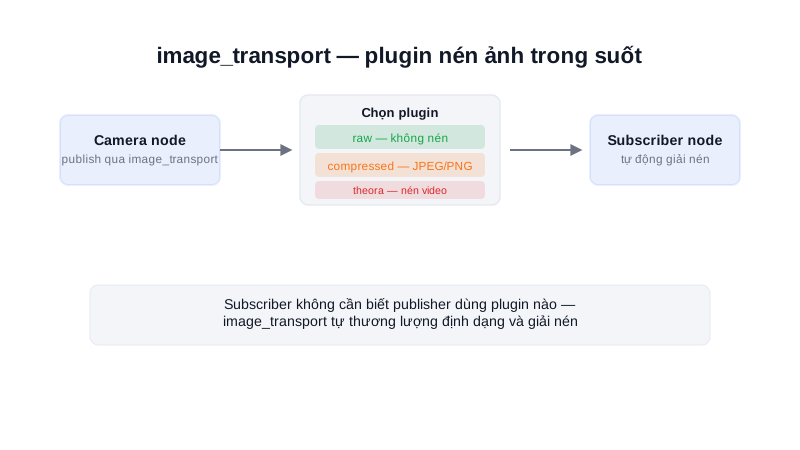
image_transport trong ROS2: gửi ảnh hiệu quả giữa các node
Publish ảnh thô qua topic ROS2 thông thường có thể làm nghẽn băng thông — gói image_transport giải quyết bằng cách hỗ trợ nén ảnh trong suốt với người dùng.

Hiệu chuẩn Camera (Camera Calibration): vì sao ảnh cần "nắn" lại
Ống kính camera luôn làm ảnh bị méo nhẹ — hiệu chuẩn camera tìm ra các tham số méo này để "nắn" ảnh lại, cần thiết cho mọi phép đo khoảng cách/kích thước bằng thị giác.

YOLO là gì? Mô hình nhận diện vật thể phổ biến nhất cho robot
YOLO (You Only Look Once) là họ mô hình object detection chạy thời gian thực phổ biến nhất trong robot — nhận diện và định vị nhiều vật thể trong một khung hình chỉ với một lần xử lý.

Object Detection cơ bản: bounding box, class, confidence là gì
Object Detection không chỉ trả lời 'có vật gì trong ảnh' mà còn 'vật đó nằm ở đâu' — ba khái niệm cốt lõi cần hiểu: bounding box, class, và confidence score.
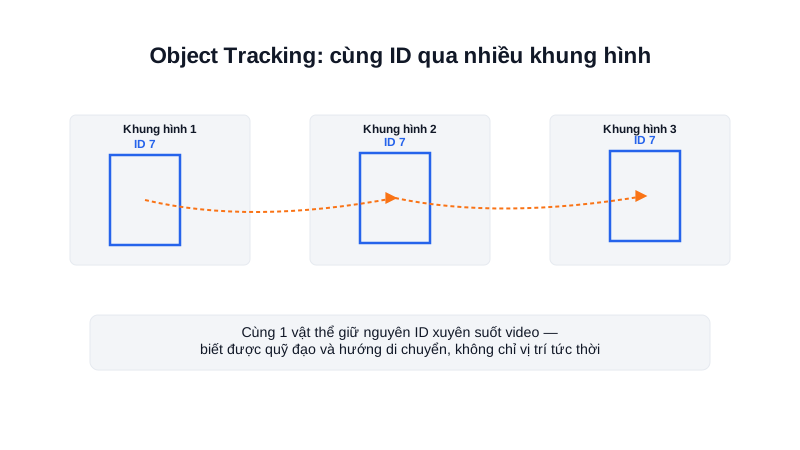
Object Tracking cơ bản: theo dõi cùng một vật thể qua nhiều khung hình
Object Detection tìm vật thể trong từng khung hình riêng lẻ — Object Tracking đi xa hơn, gán ID và theo dõi cùng một vật thể xuyên suốt nhiều khung hình liên tiếp.
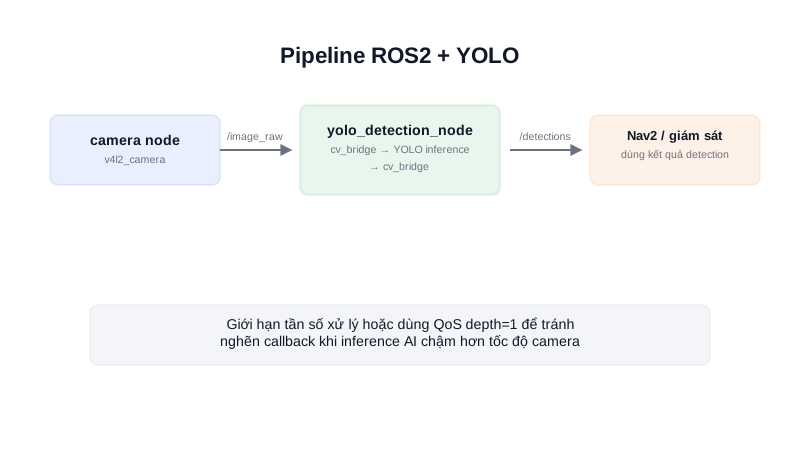
Tích hợp ROS2 + YOLO: đóng gói nhận diện vật thể thành node
Ghép YOLO vào ROS2 bằng cách viết một node subscribe ảnh camera, chạy inference, rồi publish kết quả detection ra topic riêng để các node khác (Nav2, giám sát...) sử dụng.
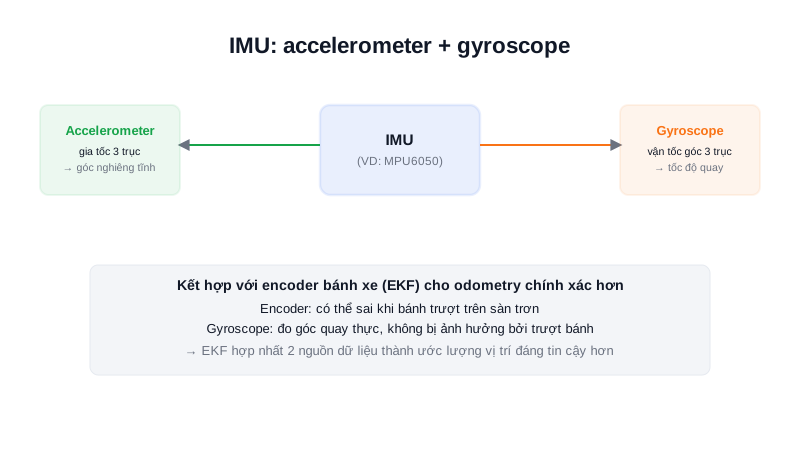
IMU là gì? Cảm biến giữ thăng bằng và định hướng cho robot
IMU kết hợp accelerometer và gyroscope để đo gia tốc và vận tốc góc — dữ liệu nền tảng cho định hướng robot và cải thiện độ chính xác odometry.
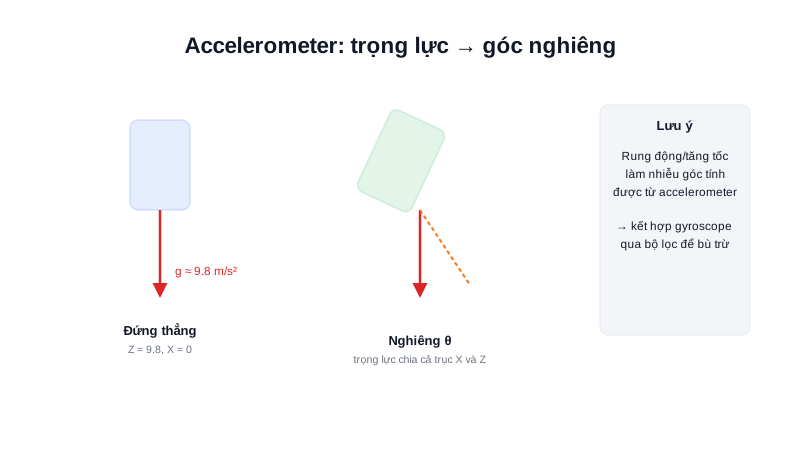
Accelerometer là gì? Đo gia tốc và suy ra góc nghiêng
Accelerometer đo gia tốc theo 3 trục, dùng để ước lượng góc nghiêng của robot dựa vào hướng trọng lực — nhưng dễ nhiễu khi robot đang di chuyển.
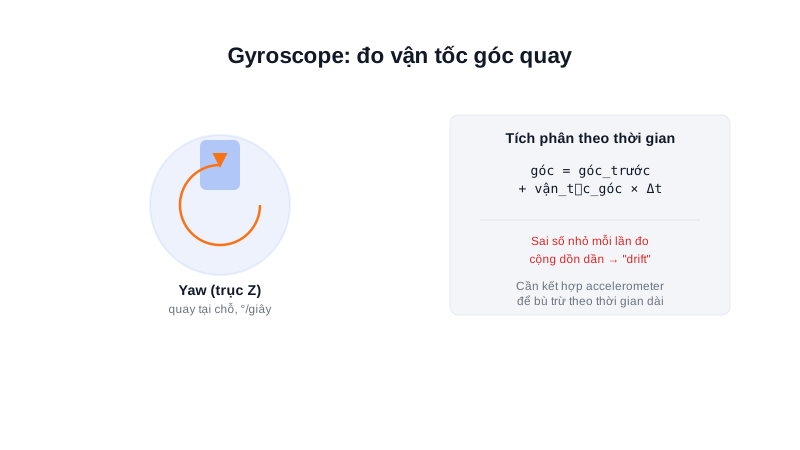
Gyroscope là gì? Đo vận tốc góc, không sợ trượt bánh
Gyroscope đo vận tốc góc quay quanh 3 trục — chính xác tức thời và không bị ảnh hưởng bởi trượt bánh, nhưng bị trôi (drift) dần theo thời gian nếu dùng một mình.