V4L2 là gì? Lớp điều khiển camera phía dưới ROS2
Atlasbot · 18/8/2026 · 11 phút đọc
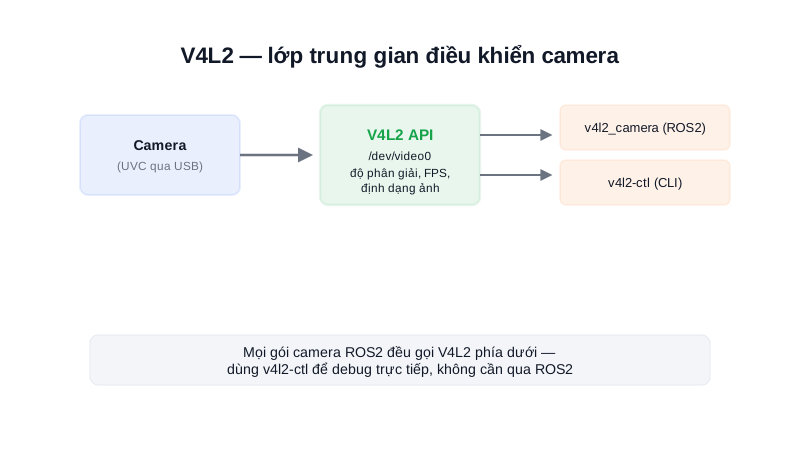
Bài trước nói về UVC — chuẩn giao tiếp USB cho camera. Nhưng thứ thực sự "nói chuyện" với camera ở tầng hệ điều hành là V4L2 (Video4Linux2) — một API của nhân Linux để điều khiển thiết bị video, dù camera đó kết nối qua USB (UVC) hay các giao tiếp khác.
Khái niệm chính
V4L2 cung cấp một tập lệnh chuẩn để ứng dụng (OpenCV, gói camera ROS2, hay công cụ dòng lệnh) cấu hình và đọc dữ liệu từ thiết bị /dev/videoN, bất kể camera là hãng nào — miễn tương thích V4L2 (hầu hết camera UVC đều tương thích sẵn, đã học ở bài USB Camera).
Nguyên lý hoạt động
Công cụ v4l2-ctl cho phép xem và chỉnh các thông số này trực tiếp từ dòng lệnh, hữu ích để kiểm tra trước khi viết code:
v4l2-ctl --list-devices                       # liệt kê camera đang cắm
v4l2-ctl -d /dev/video0 --list-formats-ext    # xem định dạng/độ phân giải/FPS hỗ trợ
v4l2-ctl -d /dev/video0 --set-fmt-video=width=640,height=480,pixelformat=MJPG
v4l2-ctl -d /dev/video0 -c brightness=128     # chỉnh độ sáng (tuỳ camera hỗ trợ)
Gói camera ROS2 phổ biến là v4l2_camera — đúng như tên gọi, nó gọi thẳng API V4L2 để đọc khung hình và publish ra topic ROS2 chuẩn (sensor_msgs/Image). Hiểu V4L2 giúp debug nhanh hơn khi camera không hoạt động đúng: kiểm tra bằng v4l2-ctl trước để biết vấn đề nằm ở phần cứng/driver hay ở code ROS2, thay vì đoán mò.
# Chạy node v4l2_camera, publish topic /image_raw
ros2 run v4l2_camera v4l2_camera_node --ros-args -p video_device:=/dev/video0
Kiến thức kỹ thuật
Công thức
Không phải mọi tổ hợp độ phân giải/FPS/định dạng đều hợp lệ — V4L2 kiểm tra ràng buộc băng thông giống công thức đã học ở bài USB Camera là gì, nhưng thêm ràng buộc về khả năng xử lý nội bộ của chính chip camera:
FPS_tối_đa_khả_dụng = f(Độ_phân_giải, Định_dạng_pixel, Khả_năng_chip_camera)

VD thực tế từ --list-formats-ext:
640×480 MJPG  → hỗ trợ tới 30 FPS
1920×1080 MJPG → chỉ hỗ trợ tới 15 FPS (chip camera giới hạn, không phải USB)

→ Ngay cả khi băng thông USB đủ, chip camera vẫn có thể là giới hạn
  ở độ phân giải cao — cần tra đúng bảng --list-formats-ext, không suy
  diễn từ công thức băng thông USB một mình
Thông số
Tham số v4l2-ctl | Chỉnh gì |
|---|---|
--set-fmt-video | Độ phân giải, định dạng pixel |
-c brightness/contrast/... | Thông số hình ảnh (tuỳ camera hỗ trợ) |
--list-formats-ext | Liệt kê mọi tổ hợp định dạng/độ phân giải/FPS hợp lệ |
Ứng dụng thực tế
Với robot chạy pipeline AI thị giác (đã nhắc ở bài USB Camera là gì, dự án Atlas A2), việc kiểm tra đúng tổ hợp định dạng/độ phân giải/FPS qua v4l2-ctl trước khi viết bất kỳ code ROS2 nào giúp tránh debug sai hướng — nhiều lỗi "node camera không publish gì" thực chất là do yêu cầu một tổ hợp thông số camera không hỗ trợ, không phải lỗi trong code ROS2. Thói quen này áp dụng được cho mọi cảm biến giao tiếp qua driver kernel có sẵn (không chỉ camera) — luôn xác nhận thiết bị hoạt động đúng ở tầng hệ điều hành bằng công cụ dòng lệnh trước khi nghi ngờ tầng ROS2 phía trên.
Ví dụ thực tế
# Quy trình debug camera không publish dữ liệu

# Bước 1: xác nhận camera được Linux nhận diện đúng
v4l2-ctl --list-devices

# Bước 2: xem tổ hợp định dạng camera thực sự hỗ trợ
v4l2-ctl -d /dev/video0 --list-formats-ext

# Bước 3: thử đặt đúng 1 tổ hợp hợp lệ trực tiếp qua v4l2-ctl trước
v4l2-ctl -d /dev/video0 --set-fmt-video=width=640,height=480,pixelformat=YUYV
v4l2-ctl -d /dev/video0 --stream-mmap --stream-count=1 --stream-to=test.raw

# Nếu bước 3 thành công (file test.raw có dữ liệu) nhưng node ROS2 vẫn
# không publish -> vấn đề nằm ở cấu hình node ROS2, không phải phần cứng
Lỗi thường gặp
- Yêu cầu tổ hợp độ phân giải/FPS không có trong danh sách
--list-formats-ext— như đã nêu, khiến node báo lỗi hoặc hình bị giật, cần kiểm tra danh sách hỗ trợ thực tế trước. - Debug thẳng qua code ROS2 mà không cô lập vấn đề bằng
v4l2-ctltrước — như ví dụ trên, mất nhiều thời gian hơn nếu không tách được vấn đề phần cứng/driver khỏi vấn đề code. - Giả định mọi camera hỗ trợ điều chỉnh cùng bộ tham số —
brightness,contrast... tuỳ thuộc camera cụ thể có hỗ trợ hay không, không phải chuẩn cố định cho mọi thiết bị UVC. - Nhầm giới hạn từ chip camera với giới hạn băng thông USB — như ở mục Công thức, hai loại giới hạn khác nhau, cần tra bảng thực tế thay vì chỉ tính theo công thức băng thông lý thuyết.
Kết luận
V4L2 là lớp điều khiển camera chuẩn của Linux mà mọi gói camera ROS2 đều dựa vào — nắm được v4l2-ctl giúp debug camera nhanh và chính xác hơn nhiều so với chỉ thử code ROS2 rồi đoán lỗi ở đâu, đặc biệt để phân biệt giới hạn từ chip camera và giới hạn băng thông USB. Bài tiếp theo trong chuyên mục đi vào OpenCV — bước xử lý ảnh tiếp theo sau khi đã đọc được khung hình từ camera.