
Kiến thức robot bằng tiếng Việt
Blog
Bài viết kỹ thuật về lập trình nhúng, ROS 2, SLAM, Nav2 và AMR/AGV — viết từ kinh nghiệm làm robot thật.
16 bài viết · Tài liệu

ISO 10218 — an toàn robot công nghiệp là gì
ISO 10218 là chuẩn an toàn robot công nghiệp được trích dẫn nhiều nhất, nhưng thường bị hiểu nhầm là một tài liệu duy nhất — thực chất tách thành 2 phần, cho 2 đối tượng hoàn toàn khác nhau.

ISO/TS 15066 — collaborative robot (cobot) safety là gì
Robot cộng tác (cobot) hoạt động gần người mà không cần hàng rào — ISO/TS 15066 định nghĩa 4 kiểu vận hành để đạt được điều đó an toàn, mỗi kiểu phù hợp một tình huống khác nhau.

REP là gì — cách ROS2 chuẩn hoá quy ước qua REP
Không có REP 103 quy định đơn vị chuẩn, mỗi package ROS2 có thể tự chọn mét hoặc feet, radian hoặc độ — REP là cách cộng đồng ROS tự chuẩn hoá quy ước để hàng nghìn package của hàng nghìn tác giả khác nhau vẫn ghép được với nhau.

IEC 61508 / SIL — an toàn chức năng cơ bản cho kỹ sư robot
ISO 10218 quy định robot phải có cơ chế dừng khẩn cấp — nhưng 'dừng khẩn cấp đáng tin cậy tới mức nào' được đo bằng một con số cụ thể: Safety Integrity Level, định nghĩa trong IEC 61508.

Đọc README/docs của 1 package ROS2 hiệu quả
Trước khi cắm một package ROS2 lạ vào dự án, README là tài liệu đầu tiên cần đọc — nhưng đọc đúng 4 câu hỏi trọng tâm nhanh hơn nhiều so với đọc hết từ đầu tới cuối.

Đọc REP/design doc của Nav2
API doc trả lời 'tham số nào có sẵn' — design doc trả lời 'vì sao kiến trúc được thiết kế như vậy'. Cần viết plugin mới cho Nav2 mà chỉ đọc API doc là tìm sai loại tài liệu.

Đọc changelog/migration guide khi nâng cấp ROS2
Nâng cấp ROS2 hoặc một package lên phiên bản mới, hệ thống vẫn chạy nhưng hành vi sai lệch tinh vi — nguyên nhân thường nằm trong CHANGELOG mà không ai đọc trước khi nâng cấp.

Đánh giá độ tin cậy 1 repo mã nguồn mở (maintain, issue, license)
Trước khi phụ thuộc vào một package cho dự án dài hạn, cần đánh giá không chỉ nó 'có hoạt động không' mà còn 'có còn được duy trì không' — bỏ qua bước này là rủi ro âm ỉ, chỉ lộ ra khi cần hỗ trợ mà không ai còn trả lời.

Cấu trúc 1 datasheet MCU/cảm biến điển hình
Một datasheet MCU/cảm biến có thể dài 50-500 trang, nhưng gần như luôn theo cùng một cấu trúc — biết đúng cấu trúc đó, và đọc theo thứ tự khác với thứ tự in, tiết kiệm hàng giờ tra cứu.

Absolute Maximum Ratings là gì, vì sao quan trọng
Absolute Maximum Ratings không phải thông số hoạt động — đó là giới hạn stress mà linh kiện chịu được trước khi hỏng vĩnh viễn. Nhầm lẫn nó với Recommended Operating Conditions là lỗi phổ biến khiến linh kiện chết không rõ nguyên nhân.

Đọc bảng điện — timing diagram cơ bản
Electrical Characteristics không chỉ có bảng số — timing diagram mô tả quan hệ giữa các tín hiệu theo thời gian, thứ mà bảng số một mình không thể hiện được. Đọc sai timing là nguyên nhân phổ biến của lỗi giao tiếp 'ngẫu nhiên' khó tái hiện.
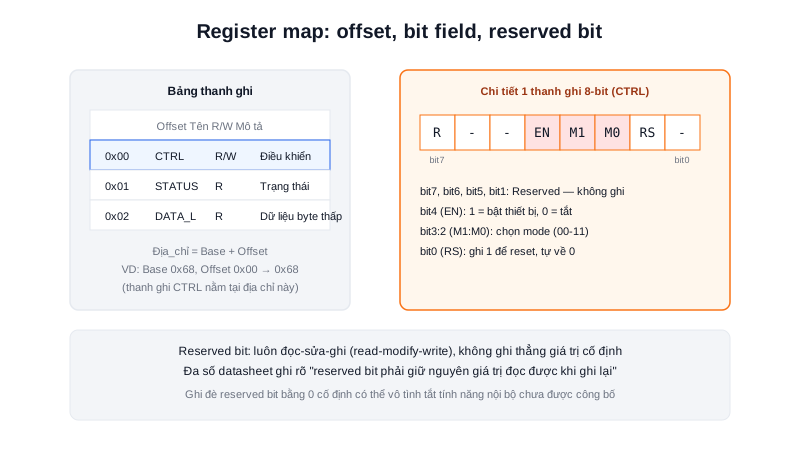
Đọc register map — bit field, offset, reserved bit
Register map là ngôn ngữ chung giữa datasheet và code — mỗi bit trong đó có ý nghĩa cụ thể. Đọc sai offset hoặc ghi đè reserved bit là hai lỗi phổ biến nhất khi lập trình một ngoại vi mới lần đầu.