AGV là gì? Xe tự hành bám theo hạ tầng dẫn đường cố định
Atlasbot · 22/8/2026 · 11 phút đọc
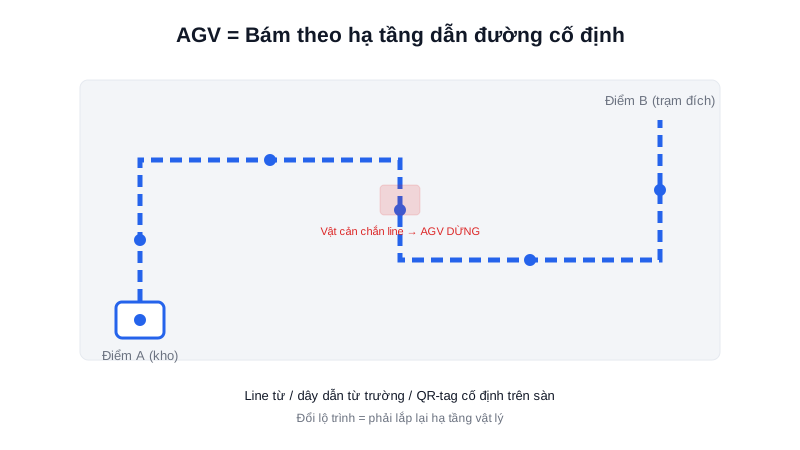
AGV (Automated Guided Vehicle) là thế hệ xe tự hành xuất hiện từ những năm 1950, dùng trong công nghiệp lâu đời hơn AMR rất nhiều. Nguyên lý cốt lõi: robot không tự quyết định đường đi — nó chỉ bám theo một "dấu vết" đã lắp đặt sẵn trên sàn nhà xưởng.
Khái niệm chính
Bốn hình thức dẫn đường phổ biến nhất của AGV, xếp theo độ phức tạp tăng dần:
- Line từ/băng phản quang — robot dùng cảm biến quang hoặc từ để dò theo vạch dán trên sàn, đơn giản và rẻ nhất
- Dây dẫn điện chôn dưới sàn — robot dò từ trường sinh ra quanh dây dẫn, bền hơn line dán bề mặt nhưng lắp đặt tốn công hơn (phải đục sàn)
- QR-tag/RFID theo lưới cố định — robot đọc mã dán theo lưới trên sàn để xác định vị trí rời rạc, linh hoạt hơn line liên tục một chút
- Laser-guided (triangulation) — biến thể tiên tiến hơn: robot dùng laser quét các tấm phản quang (reflector) lắp cố định quanh tường, tính vị trí bằng tam giác đạc — không cần line vật lý trên sàn, nhưng vẫn là dẫn đường theo hạ tầng cố định (reflector không di chuyển được)
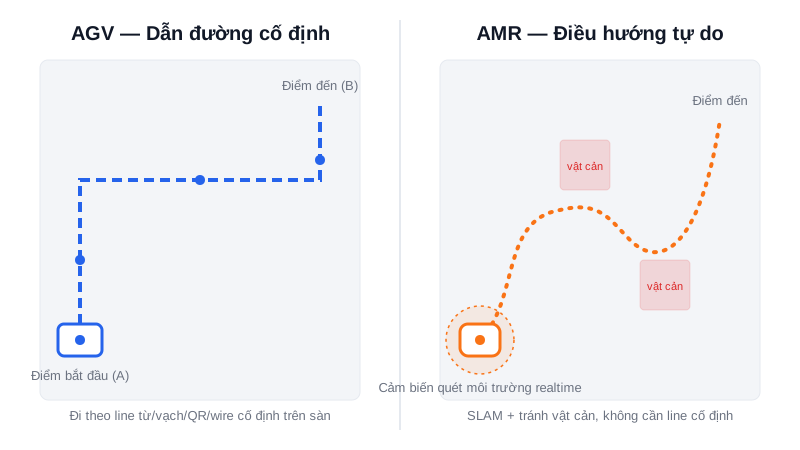
Tóm lại: Dù hình thức dẫn đường khác nhau, điểm chung của mọi AGV là hạ tầng dẫn đường không di chuyển được — đổi lộ trình luôn đòi hỏi lắp lại/di chuyển vật lý hạ tầng đó, không chỉ là việc cập nhật phần mềm như AMR.
Nguyên lý hoạt động
Với AGV bám line, vòng điều khiển hoạt động theo nguyên lý closed-loop đơn giản: cảm biến đo độ lệch giữa robot và line, bộ điều khiển chỉnh hướng lái để kéo robot về đúng tâm line.
Sense: cảm biến quang/từ đo độ lệch trái/phải so với line
Think: tính lượng chỉnh hướng cần thiết (thường P hoặc PID đơn giản)
Act:   chỉnh tốc độ bánh trái/phải khác nhau để kéo robot về line
(lặp lại liên tục, giống vòng lặp Sense-Think-Act đã học)
Khi gặp vật cản chắn ngang line, AGV không có cơ chế tự vòng tránh — hành vi mặc định là dừng lại và chờ (hoặc báo lỗi/còi cảnh báo) cho tới khi vật cản được dọn đi, khác hẳn cách AMR tự tính lại đường đi.
Kiến thức kỹ thuật
Công thức
Chỉnh hướng bám line dùng công thức điều khiển tỷ lệ đơn giản (proportional steering), liên hệ trực tiếp độ lệch đo được với lượng chỉnh tốc độ 2 bánh:
Δv = Kp × độ_lệch_so_với_line

v_trai = v_co_so − Δv/2
v_phai = v_co_so + Δv/2

VD: Kp = 0.5, độ lệch đo được = 0.1m (lệch sang trái)
Δv = 0.5 × 0.1 = 0.05 m/s
→ tăng nhẹ v_phai, giảm nhẹ v_trai để kéo robot về tâm line
Công thức này chính là ứng dụng trực tiếp của nguyên lý P (Proportional) trong PID đã học ở chuyên mục Lập trình nhúng — chỉ khác đại lượng điều khiển là độ lệch line, không phải sai số tốc độ.
Thông số
| Thông số | AGV (bám line/dây) | AMR (SLAM) |
|---|---|---|
| Độ chính xác định vị | Rất cao, ±5-10mm theo line | Thấp hơn, thường ±5-10cm |
| Thời gian triển khai ban đầu | Vài ngày (lắp hạ tầng) | Vài giờ đến 1 ngày (quét bản đồ) |
| Chi phí đổi lộ trình | Cao (lắp lại hạ tầng vật lý) | Thấp (chỉ cập nhật phần mềm) |
Ứng dụng thực tế
AGV vẫn là lựa chọn chuẩn trong dây chuyền lắp ráp ô tô và sản xuất hàng loạt — nơi lộ trình vận chuyển giữa các trạm gần như không bao giờ đổi trong suốt vòng đời dây chuyền, khối lượng hàng lớn và ổn định, và độ chính xác định vị cực cao của AGV bám line (vài mm) quan trọng hơn nhiều so với sự linh hoạt của AMR. AGV laser-guided phổ biến trong kho bãi lớn vận chuyển pallet hàng nặng giữa các khu vực cố định — độ chính xác cao giúp AGV tự động xếp pallet đúng vị trí mà không cần con người canh chỉnh.
Ví dụ thực tế
Kịch bản: AGV vận chuyển linh kiện giữa 2 trạm lắp ráp cố định

1. AGV khởi động, cảm biến dò thấy line từ ngay dưới sàn
2. Di chuyển bám theo line, tốc độ ổn định theo lịch trình cố định
3. Giữa đường, có 1 pallet hàng vô tình đặt chắn ngang line
   → AGV phát hiện vật cản (cảm biến siêu âm/laser an toàn), DỪNG LẠI
4. Còi báo động kêu, đèn cảnh báo bật, hệ thống gửi cảnh báo cho nhân viên
5. Nhân viên tới dọn pallet, AGV tiếp tục di chuyển bình thường
So với kịch bản tương tự của AMR (tự tính đường vòng), AGV cần con người can thiệp ở bước 4-5 — đây chính là đánh đổi cốt lõi giữa 2 công nghệ.
Lỗi thường gặp
- Cho rằng mọi AGV đều "đơn giản, kém thông minh" — AGV laser-guided hiện đại vẫn có hệ thống định vị khá tinh vi (tam giác đạc bằng laser), chỉ khác AMR ở chỗ vẫn phụ thuộc hạ tầng cố định (reflector), không phải "công nghệ cũ kỹ" theo nghĩa đơn giản.
- Đánh giá thấp chi phí thay đổi layout — mỗi lần đổi lộ trình AGV đòi hỏi dừng sản xuất để lắp lại line/dây/reflector, chi phí và thời gian gián đoạn này thường bị bỏ qua khi so sánh tổng chi phí với AMR.
- Line từ/băng phản quang bị mòn/hỏng gây lỗi dẫn đường — bụi bẩn, xe nâng cán qua, hoặc băng bong tróc theo thời gian khiến cảm biến đọc sai — cần bảo trì định kỳ hạ tầng dẫn đường, một chi phí vận hành thường bị bỏ qua khi tính tổng chi phí sở hữu AGV.
- Nhầm "AGV" chỉ là loại bám line đơn giản nhất — thuật ngữ AGV là umbrella term bao gồm cả biến thể laser-guided phức tạp hơn nhiều — không phải mọi AGV đều cần line vật lý nhìn thấy được trên sàn.
Kết luận
AGV là công nghệ đã được kiểm chứng qua hàng chục năm, mạnh về độ chính xác định vị và chi phí thấp cho lộ trình cố định, nhưng cứng nhắc khi cần đổi layout hoặc gặp vật cản bất ngờ. Bài tiếp theo trong chuyên mục đi sâu vào so sánh trực tiếp AMR vs AGV, giúp chọn đúng công nghệ cho từng bài toán cụ thể.