AMR là gì? Robot tự định vị, không cần hạ tầng dẫn đường
Atlasbot · 22/8/2026 · 11 phút đọc
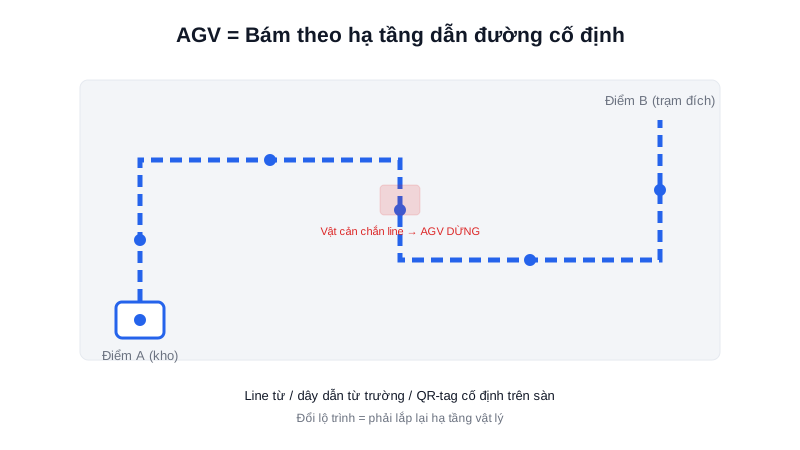
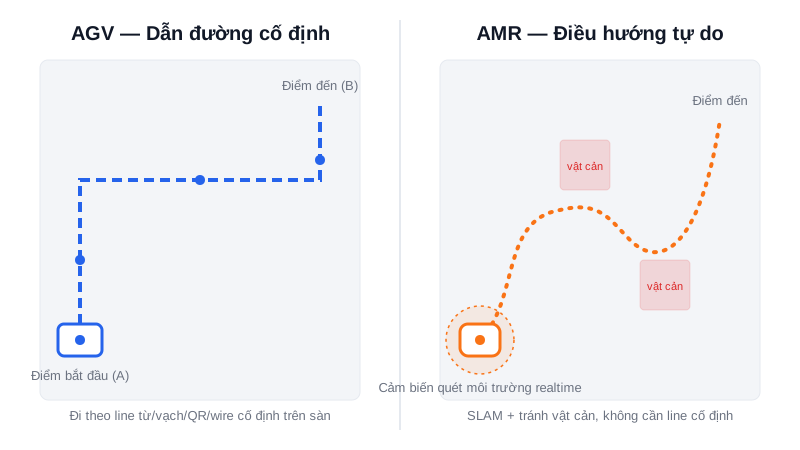
AMR (Autonomous Mobile Robot) là thế hệ robot vận chuyển tự định vị — tự biết mình đang ở đâu trong không gian, tự lập kế hoạch đường đi, và tự né vật cản mà không cần bất kỳ hạ tầng dẫn đường vật lý nào lắp sẵn trên sàn (line từ, dây dẫn, tag QR cố định). Đây là toàn bộ nền tảng của mọi nội dung trong chuyên mục AMR/AGV của trang này.
Khái niệm chính
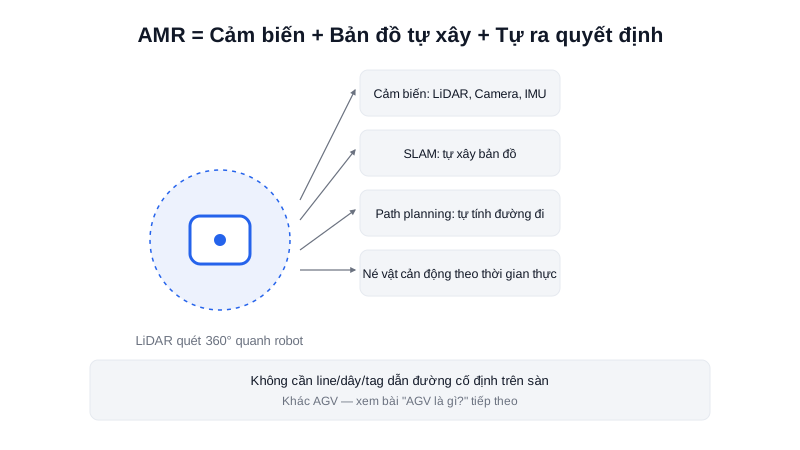
Ba thành phần bắt buộc phải có để một robot được gọi đúng nghĩa là AMR:
- Cảm biến cảm nhận môi trường — LiDAR (đo khoảng cách 360°), camera (nhận diện vật thể), IMU (đo chuyển động thân robot) — "đôi mắt" của robot
- SLAM (Simultaneous Localization and Mapping) — thuật toán vừa xây bản đồ khu vực vừa xác định vị trí robot trong chính bản đồ đó, chạy đồng thời
- Path planning + né vật cản động — từ bản đồ và vị trí hiện tại, tự tính đường đi tới đích, và tự tính lại ngay khi phát hiện vật cản mới xuất hiện
Thiếu bất kỳ thành phần nào trong 3 thành phần này, robot không còn được coi là AMR đúng nghĩa — chỉ là một xe tự hành đơn giản hơn (như AGV, bài tiếp theo) hoặc một robot điều khiển từ xa hoàn toàn thủ công.
Tóm lại: AMR không cần "học thuộc lòng" một tuyến đường cố định — nó tự xây hiểu biết về không gian xung quanh và tự quyết định cách di chuyển trong không gian đó, giống cách con người đi lại trong một toà nhà lạ mà không cần vạch sẵn đường trên sàn.
Nguyên lý hoạt động
Vòng lặp hoạt động của AMR chính là mô hình Sense-Think-Act đã học ở chuyên mục Robotics Fundamentals, áp dụng ở quy mô toàn hệ thống:
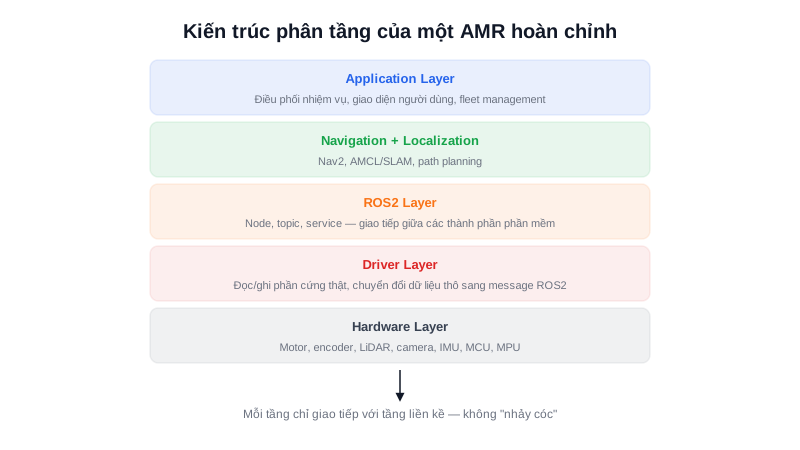
Sense:  LiDAR/camera/IMU liên tục thu thập dữ liệu môi trường
   ↓
Think:  SLAM cập nhật bản đồ + vị trí → Nav2/path planner tính đường đi
   ↓
Act:    Gửi lệnh vận tốc (v, ω) xuống driver động cơ
   ↓
(lặp lại hàng chục lần mỗi giây, liên tục điều chỉnh theo môi trường thực tế)
Điểm khác biệt cốt lõi so với robot điều khiển tay hoàn toàn: mỗi vòng lặp trên diễn ra tự động, không cần con người can thiệp — người vận hành chỉ cần chỉ định điểm đến, phần còn lại robot tự lo.
Kiến thức kỹ thuật
Công thức
Tốc độ vận hành tối đa an toàn của AMR liên hệ trực tiếp tới bán kính vùng an toàn của cảm biến — đúng công thức khoảng cách phản ứng đã học ở bài Sense-Think-Act (chuyên mục Robotics Fundamentals):
Tốc_độ_tối_đa_an_toàn = Bán_kính_phát_hiện_vật_cản / Thời_gian_phản_ứng_hệ_thống

VD: LiDAR an toàn phát hiện vật cản trong bán kính 3m,
thời gian phản ứng toàn hệ thống (Sense+Think+Act+phanh) ước lượng 1.5s
Tốc_độ_tối_đa_an_toàn = 3 / 1.5 = 2 m/s
Đây là lý do thông số "tốc độ tối đa" của một AMR không phải chọn tuỳ ý theo khả năng động cơ, mà phải tính ngược từ khả năng cảm biến an toàn và tổng thời gian phản ứng hệ thống.
Thông số
| Thông số | Giá trị điển hình (AMR trong nhà) |
|---|---|
| Tốc độ di chuyển | 0.5 – 1.5 m/s |
| Tải trọng chở được | 20kg (AMR nhỏ) đến vài trăm kg (AMR công nghiệp) |
| Thời gian hoạt động liên tục (1 lần sạc) | 4 – 10 giờ tuỳ dung lượng pin và tải |
Ứng dụng thực tế
AMR phổ biến nhất trong 3 nhóm ứng dụng: logistics nhà kho (vận chuyển hàng giữa các kệ, khu vực đóng gói, thay đổi layout thường xuyên nên không phù hợp AGV cần hạ tầng cố định), giao hàng trong bệnh viện/khách sạn (di chuyển giữa nhiều tầng, nhiều phòng, môi trường luôn có người qua lại), và hỗ trợ sản xuất linh hoạt (nhà máy có dây chuyền thay đổi theo đơn hàng, không thể cố định vĩnh viễn 1 tuyến đường AGV). Điểm chung của cả 3: môi trường thay đổi thường xuyên hoặc có con người/vật cản động — đúng điều kiện AMR phát huy thế mạnh nhất so với AGV.
Ví dụ thực tế
Kịch bản: AMR giao hàng từ kho A tới trạm đóng gói B

1. Nhận lệnh: "đi tới trạm B" (qua giao diện hoặc lệnh Nav2 goal)
2. SLAM xác nhận vị trí hiện tại trên bản đồ đã có sẵn (AMCL)
3. Path planner tính đường đi ngắn nhất từ vị trí hiện tại tới B
4. Robot di chuyển theo đường đã tính, controller_server bám path
5. Giữa đường, phát hiện 1 xe đẩy hàng đỗ chắn lối đi
   → path planner tự tính lại đường đi vòng qua xe đẩy
6. Tiếp tục di chuyển theo đường mới, tới B, dừng lại và báo hoàn thành
Toàn bộ bước 5 — phát hiện và tự tính lại đường đi — diễn ra không cần con người can thiệp, đây chính là ranh giới rõ ràng nhất phân biệt AMR với AGV (vốn sẽ dừng lại chờ hoặc báo lỗi ở bước này).
Lỗi thường gặp
- Hiểu nhầm AMR "không cần hạ tầng gì cả" — dù không cần line/dây vật lý, AMR vẫn cần một bản đồ đã xây sẵn (từ SLAM) và đôi khi cần landmark hỗ trợ (QR code, marker) ở khu vực nghèo đặc điểm để định vị chính xác — không phải "cắm điện là chạy được ngay" hoàn toàn không cần chuẩn bị gì.
- Đánh giá quá cao mức độ tự động trong môi trường quá phức tạp/thay đổi liên tục — AMR xử lý tốt vật cản động đơn giản (người đi bộ, xe đẩy tạm thời), nhưng môi trường thay đổi cấu trúc lớn (tường di chuyển, khu vực mới xây) vẫn cần cập nhật lại bản đồ bằng SLAM, không tự động thích nghi hoàn toàn.
- So sánh chi phí AMR với AGV mà không tính tổng chi phí vòng đời — AMR đắt hơn AGV lúc đầu tư ban đầu, nhưng tiết kiệm đáng kể chi phí mỗi lần đổi layout (AGV cần lắp lại hạ tầng vật lý) — so sánh chỉ giá mua ban đầu bỏ qua yếu tố này dễ dẫn tới quyết định sai.
- Nhầm lẫn "AMR" là tên một sản phẩm cụ thể — AMR là một loại/nhóm robot theo nguyên lý hoạt động, không phải tên thương hiệu hay model cụ thể — nhiều hãng khác nhau sản xuất AMR với kiến trúc phần cứng/phần mềm khác nhau nhưng cùng thuộc nhóm này.
Kết luận
AMR là robot vận chuyển tự định vị bằng cảm biến + SLAM + path planning, không cần hạ tầng dẫn đường cố định — đánh đổi bằng chi phí cảm biến và độ phức tạp phần mềm cao hơn để lấy sự linh hoạt trong môi trường thay đổi. Bài tiếp theo trong chuyên mục nói về AGV — thế hệ trước đó, giúp làm rõ hơn nữa sự khác biệt qua đối chiếu trực tiếp.