Motor Driver: mạch cầu H, ESC, và cách chọn dòng chịu tải
Atlasbot · 17/8/2026 · 11 phút đọc
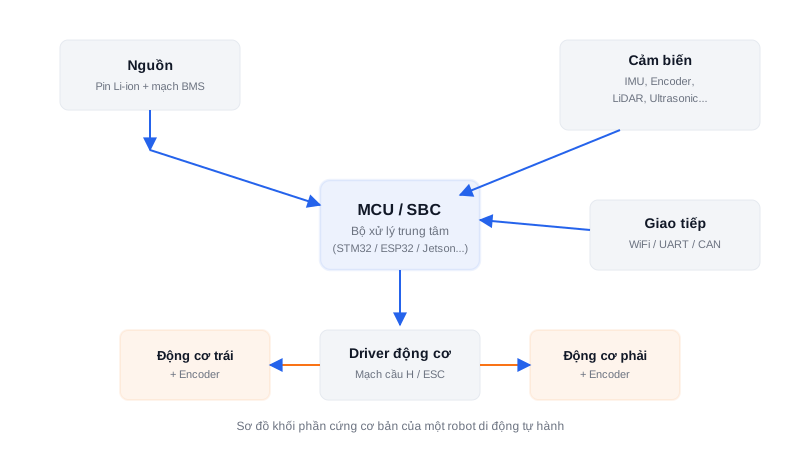
Bài Kiến trúc phần cứng đã nêu vai trò của Motor Driver: cầu nối giữa tín hiệu điều khiển yếu (từ MCU) và dòng điện lớn (để quay động cơ thật). Bài này đi vào cụ thể driver hoạt động thế nào, và cách chọn đúng driver theo loại động cơ đã bàn ở bài Động cơ cho AMR.
Khái niệm chính
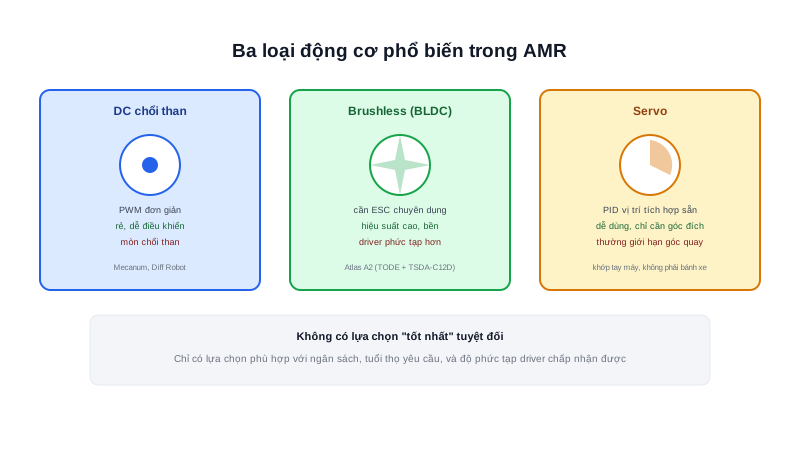
Hai loại driver ứng với hai loại động cơ đã học ở bài trước:
- Mạch cầu H (H-Bridge) — driver cho động cơ DC chổi than
- ESC (Electronic Speed Controller) — driver chuyên dụng cho động cơ BLDC
Nguyên lý hoạt động
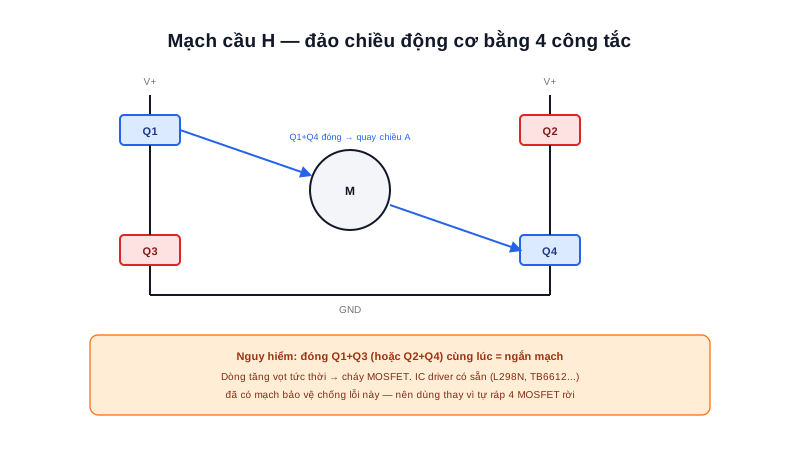
Mạch cầu H: bốn công tắc điện tử (thường là MOSFET) xếp thành hình chữ H, động cơ nằm ở giữa. Đóng/mở đúng cặp công tắc chéo nhau cho phép dòng điện chạy qua động cơ theo một trong hai chiều — đây là cách một driver đơn giản vừa quay được động cơ vừa đảo được chiều quay, chỉ với 2 tín hiệu điều khiển (PWM tốc độ + chiều quay) từ MCU.
Đóng Q1 + Q4  →  dòng chạy trái→phải qua động cơ  →  quay chiều A
Đóng Q2 + Q3  →  dòng chạy phải→trái qua động cơ  →  quay chiều B
Đóng Q1 + Q3 (hoặc Q2 + Q4)  →  ngắn mạch — TUYỆT ĐỐI không được xảy ra
Trường hợp cuối là lỗi thiết kế/lập trình nguy hiểm nhất với mạch cầu H — đóng nhầm cặp công tắc cùng phía tạo đường ngắn mạch trực tiếp từ nguồn xuống đất, dòng điện tăng vọt trong tích tắc, thường cháy MOSFET ngay lập tức. Các IC driver tích hợp sẵn (L298N, TB6612, BTS7960...) đã có mạch bảo vệ chống tình huống này — lý do nên dùng IC có sẵn thay vì tự ráp 4 MOSFET rời khi mới bắt đầu.
ESC: với động cơ BLDC, việc đảo chiều dòng qua 3 cuộn dây theo đúng thời điểm (dựa trên vị trí rotor) phức tạp hơn nhiều so với 1 cặp công tắc đơn giản — cần một vi điều khiển nhỏ ngay trên mạch ESC để tính toán liên tục. Đây là lý do ESC luôn là một mạch "thông minh" độc lập, không đơn thuần là 4 công tắc như H-Bridge.
Tóm lại: Chọn driver phải khớp đúng loại động cơ — H-Bridge/IC driver dành cho DC chổi than, ESC dành cho BLDC. Lắp nhầm (ví dụ cố chạy động cơ BLDC bằng driver H-Bridge thường) sẽ không quay được đúng cách, vì driver không biết cách đảo pha 3 cuộn dây theo đúng vị trí rotor.
Kiến thức kỹ thuật
Công thức
Thông số quan trọng nhất khi chọn driver là dòng chịu tải liên tục (continuous current rating), không phải dòng đỉnh (peak current) ghi to trên datasheet:
Dòng khởi động (stall current) của động cơ DC thường gấp 5-10 lần
dòng hoạt động bình thường — xảy ra mỗi khi động cơ khởi động đột ngột
hoặc bị chặn cứng (kẹt bánh vào vật cản)

Dòng driver cần chọn = Dòng_hoat_dong_binh_thuong × 1.2 đến 1.3
(chừa biên 20-30% dự phòng cho tải tăng đột biến)
Thông số
| Driver | Dòng liên tục | Phù hợp |
|---|---|---|
| L298N | ~1-2A/kênh (thực tế, dù ghi 2A) | Robot DIY nhỏ, giáo dục |
| TB6612FNG | ~1.2A/kênh | Robot nhỏ, hiệu suất tốt hơn L298N |
| BTS7960 | ~30-40A/kênh | Robot tải trung bình-nặng |
| ESC BLDC (tuỳ dòng) | Theo watt động cơ | Động cơ brushless công suất lớn |
Ứng dụng thực tế
Driver chỉ ghi "dòng đỉnh 10A trong 10 giây" nhưng dòng chịu tải liên tục thực tế có thể chỉ tối đa 3-5A — chọn driver theo đúng con số dòng đỉnh ghi to trên vỏ hộp mà bỏ qua dòng liên tục là nguyên nhân phổ biến khiến driver nóng chảy/hỏng sau vài phút vận hành thực tế, dù test nhanh ban đầu (vài giây) vẫn chạy bình thường. Đây chính là lý do robot Atlas A2 (đã nhắc ở bài Động cơ) dùng driver chuyên dụng TSDA-C12D thay vì IC driver phổ thông giá rẻ — động cơ BLDC công suất lớn cần driver có dòng chịu tải liên tục thực sự phù hợp, không chỉ dựa vào số ghi trên hộp.
Ví dụ thực tế
Kịch bản: động cơ DC hoạt động bình thường tiêu thụ 2A liên tục,
dòng khởi động ước tính gấp 7 lần = 14A trong khoảng dưới 1 giây

Chọn driver theo dòng liên tục (đúng): 2A × 1.3 ≈ 2.6A → chọn driver ≥3A liên tục,
kiểm tra thêm driver chịu được xung 14A trong thời gian ngắn (thường driver tốt có margin này)

Chọn driver theo dòng đỉnh ghi trên hộp (sai): thấy hộp ghi "10A" tưởng dư sức,
nhưng nếu dòng liên tục thực tế của driver đó chỉ 3A thì 2A hoạt động bình thường
đã sát ngưỡng, không còn margin cho biến động tải thực tế
Đây là lý do luôn cần tra datasheet để phân biệt rõ 2 con số dòng liên tục và dòng đỉnh, thay vì chỉ đọc số lớn nhất in trên vỏ hộp sản phẩm.
Lỗi thường gặp
- Chọn driver theo dòng đỉnh thay vì dòng liên tục — như đã phân tích ở trên, đây là lỗi phổ biến nhất khiến driver hỏng sau vài phút vận hành thực tế dù test nhanh ban đầu vẫn ổn.
- Đóng nhầm cặp công tắc cùng phía trong mạch H-Bridge tự ráp — gây ngắn mạch, cháy MOSFET ngay lập tức — đây là lý do nên dùng IC driver tích hợp sẵn mạch bảo vệ thay vì tự ráp 4 MOSFET rời khi mới bắt đầu.
- Dùng H-Bridge thường cho động cơ BLDC — driver không biết cách đảo pha 3 cuộn dây theo đúng vị trí rotor, động cơ sẽ không quay đúng cách hoặc hoàn toàn không quay.
- Không chừa biên dự phòng dòng chịu tải — chọn driver vừa đủ đúng dòng hoạt động bình thường tính toán được, không có margin 20-30%, khiến driver dễ quá tải khi robot leo dốc nhẹ hoặc khởi động đột ngột.
Kết luận
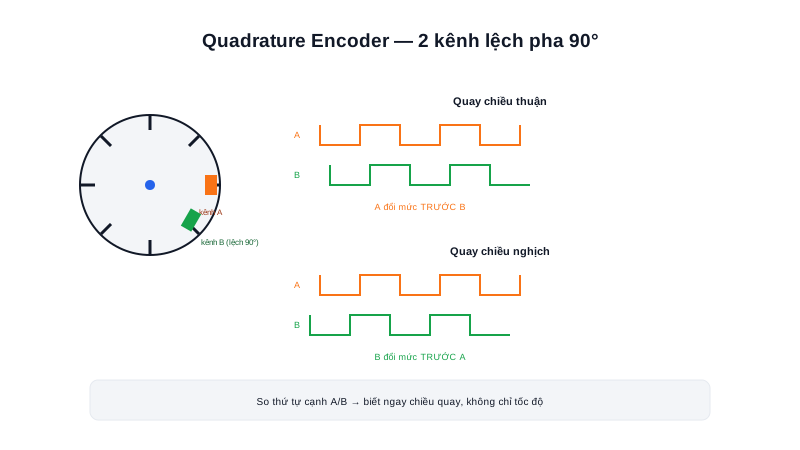
Motor Driver không phải chi tiết phụ — chọn sai loại (H-Bridge cho BLDC) khiến động cơ không quay được, chọn sai dòng chịu tải (theo dòng đỉnh thay vì dòng liên tục) khiến driver cháy sau vài phút vận hành thực tế dù test ban đầu vẫn ổn. Bài tiếp theo trong chuyên mục đi vào Encoder — cảm biến phản hồi cho biết động cơ đã thực sự quay được bao nhiêu, khép kín vòng điều khiển vị trí/tốc độ.