Động cơ cho AMR: DC chổi than, Brushless, và Servo khác nhau ở đâu
Atlasbot · 17/8/2026 · 11 phút đọc
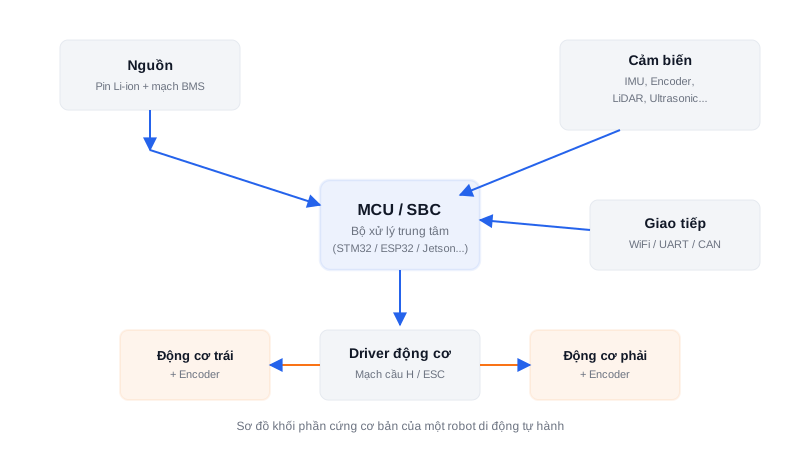
Bài Kiến trúc phần cứng robot di động đã đặt động cơ vào đúng vị trí trong sơ đồ khối tổng thể. Bài này tập trung riêng vào việc chọn loại động cơ nào — quyết định ảnh hưởng trực tiếp tới độ phức tạp mạch driver, tuổi thọ, và chi phí toàn hệ thống.
Khái niệm chính
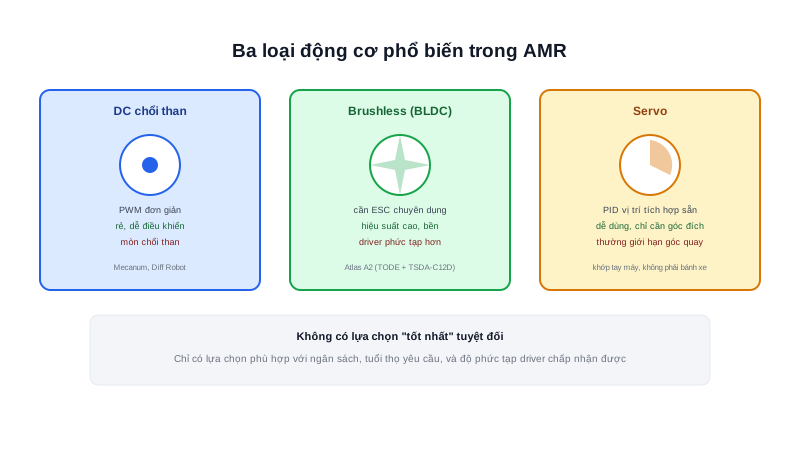
Ba loại động cơ phổ biến nhất trong AMR, mỗi loại giải quyết một đánh đổi khác nhau giữa chi phí, tuổi thọ và độ phức tạp điều khiển:
- DC chổi than (Brushed DC) — đơn giản nhất, rẻ nhất, phổ biến ở robot DIY
- Brushless DC (BLDC) — không chổi than, hiệu suất cao hơn, cần driver phức tạp hơn
- Servo Motor — có sẵn vòng điều khiển vị trí tích hợp bên trong
Nguyên lý hoạt động
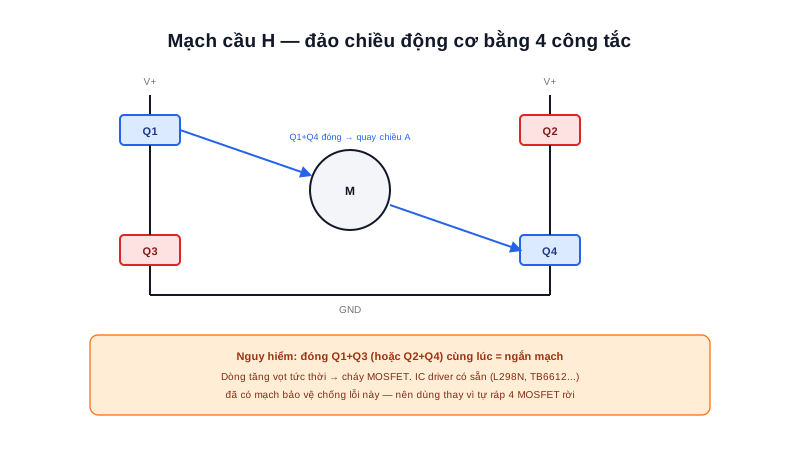
DC chổi than: chỉ cần cấp đúng điện áp là quay, đổi cực để đổi chiều. Bộ chuyển mạch cơ khí (chổi than + cổ góp) bên trong tự động đảo chiều dòng điện qua cuộn dây theo đúng thời điểm để duy trì mô-men quay — không cần mạch điều khiển phức tạp bên ngoài. Nhược điểm: chổi than mòn dần theo thời gian, sinh nhiễu điện từ (tia lửa điện tại điểm tiếp xúc), hiệu suất thấp hơn BLDC cùng công suất.
BLDC: loại bỏ hoàn toàn bộ chuyển mạch cơ khí — một mạch điện tử (ESC — Electronic Speed Controller) đảm nhiệm việc đổi chiều dòng điện qua các cuộn dây theo đúng thời điểm, dựa trên vị trí rotor đọc được (qua cảm biến Hall hoặc ước lượng cảm ứng ngược - sensorless). Đổi lại tuổi thọ cao hơn nhiều và hiệu suất tốt hơn, BLDC bắt buộc cần ESC/driver chuyên dụng — không thể chạy trực tiếp bằng PWM đơn giản như DC chổi than.
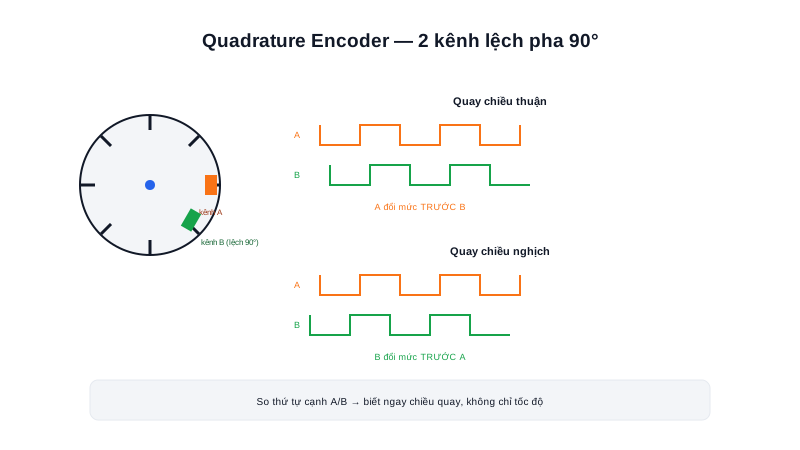
Servo: về bản chất là một động cơ DC (thường brushed, đôi khi BLDC) đã tích hợp sẵn encoder + mạch điều khiển PID vị trí bên trong cùng một khối — chỉ cần gửi tín hiệu "muốn ở góc/vị trí nào", servo tự lo phần còn lại. Phổ biến ở tay máy robot (mobile manipulator, đã nhắc ở bài Các loại AMR) hơn là ở bánh xe di chuyển liên tục — vì servo tiêu chuẩn thường giới hạn góc quay, không quay liên tục vô hạn như bánh xe cần.
Kiến thức kỹ thuật
Công thức
Công suất cơ đầu ra của động cơ liên hệ trực tiếp giữa mô-men xoắn và tốc độ quay:
P = τ × ω

Trong đó: P = công suất (W), τ = mô-men xoắn (N·m), ω = tốc độ góc (rad/s)

VD: động cơ cần τ = 0.5 N·m ở tốc độ 300 vòng/phút
ω = 300 × 2π / 60 ≈ 31.4 rad/s
P = 0.5 × 31.4 ≈ 15.7W (công suất cơ tối thiểu cần)

Công suất điện thực tế cần cấp lớn hơn do hiệu suất động cơ < 100%:
P_dien = P_co / hieu_suat  (VD hiệu suất 70% → P_dien ≈ 22.4W)
Thông số
| Tiêu chí | DC chổi than | BLDC | Servo |
|---|---|---|---|
| Độ phức tạp driver | Thấp (PWM + chiều) | Cao (ESC chuyên dụng) | Thấp (đã tích hợp sẵn) |
| Tuổi thọ | Trung bình (mòn chổi than) | Cao | Tuỳ loại bên trong |
| Chi phí | Thấp | Trung bình – cao | Trung bình |
| Phù hợp | Robot DIY, tải nhẹ-trung bình | Tải nặng, vận hành liên tục | Khớp tay máy, cơ cấu cần giữ góc |
Ứng dụng thực tế
Đây là loại động cơ dùng trong cả hai dự án robot Mecanum và Diff Robot ở phần showcase của trang này (GA25 DC Motor) — lựa chọn hợp lý cho robot cỡ nhỏ, ngân sách hạn chế, không cần vận hành liên tục hàng nghìn giờ. Ngược lại, robot Atlas A2 (phần showcase dự án) dùng động cơ TODE brushless qua driver TSDA-C12D — lựa chọn hợp lý khi robot cần vận hành liên tục, tải nặng hơn, và đã có ngân sách cho driver chuyên dụng. Hai lựa chọn khác nhau cho hai bài toán khác nhau, không phải "BLDC luôn tốt hơn DC chổi than" một cách tuyệt đối.
Ví dụ thực tế
Kịch bản: robot AMR nhỏ, 4 bánh, mỗi bánh cần mô-men 0.4 N·m ở tốc độ 200 vòng/phút,
hiệu suất động cơ ước lượng 65%

ω = 200 × 2π / 60 ≈ 20.9 rad/s
P_co (1 động cơ) = 0.4 × 20.9 ≈ 8.4W
P_dien (1 động cơ) = 8.4 / 0.65 ≈ 12.9W

Tổng 4 động cơ: P_dien_tong ≈ 4 × 12.9 ≈ 51.6W (khi tải bình thường, chưa tính đỉnh khởi động)
Con số này khớp với ước lượng "4 động cơ ~60W" đã dùng ở bài Kiến trúc phần cứng — minh chứng rằng ngân sách công suất tổng thể nên được tính ngược từ mô-men/tốc độ thực tế của từng động cơ, không phải chọn số tuỳ ý.
Lỗi thường gặp
- Chọn BLDC chỉ vì "hiệu suất cao hơn" mà bỏ qua chi phí driver — với robot DIY tải nhẹ, driver ESC chuyên dụng cho BLDC có thể đắt và phức tạp hơn nhiều so với lợi ích hiệu suất thực tế mang lại.
- Dùng servo tiêu chuẩn cho bánh xe cần quay liên tục — servo góc giới hạn (thường 0-180°) không phù hợp bánh xe di chuyển, chỉ phù hợp khớp tay máy cần giữ đúng một góc.
- Bỏ qua hiệu suất động cơ khi tính công suất điện cần cấp — như ở mục Công thức, chỉ tính công suất cơ mà quên chia cho hiệu suất khiến nguồn/pin bị thiết kế thiếu công suất thực tế cần.
- Không tính dòng khởi động (stall current) — dòng khi động cơ vừa khởi động hoặc bị chặn có thể cao hơn nhiều dòng chạy ổn định, cần driver và nguồn chịu được đỉnh dòng này, không chỉ dòng danh định.
Kết luận
Không có loại động cơ "tốt nhất" tuyệt đối — DC chổi than phù hợp khi cần đơn giản, rẻ, dễ sửa; BLDC phù hợp khi cần hiệu suất cao, vận hành liên tục lâu dài; Servo phù hợp cho khớp cần giữ đúng một vị trí/góc, không phải bánh xe quay liên tục. Bài tiếp theo trong chuyên mục đi vào Motor Driver — mạch khuếch đại tín hiệu điều khiển thành dòng điện đủ lớn để thực sự quay được các loại động cơ vừa nêu.