Các loại AMR phổ biến: phân loại theo cách chở hàng
Atlasbot · 17/8/2026 · 11 phút đọc
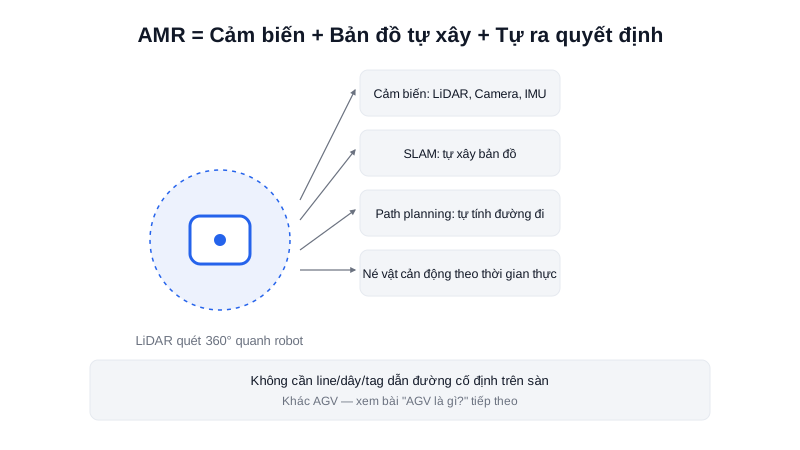
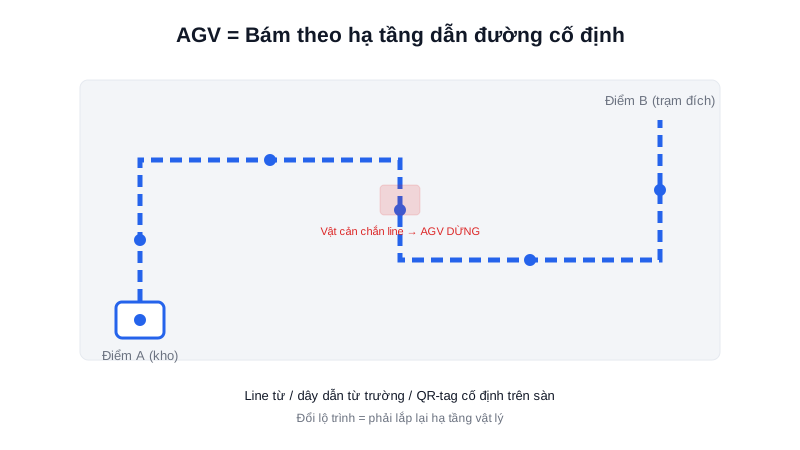
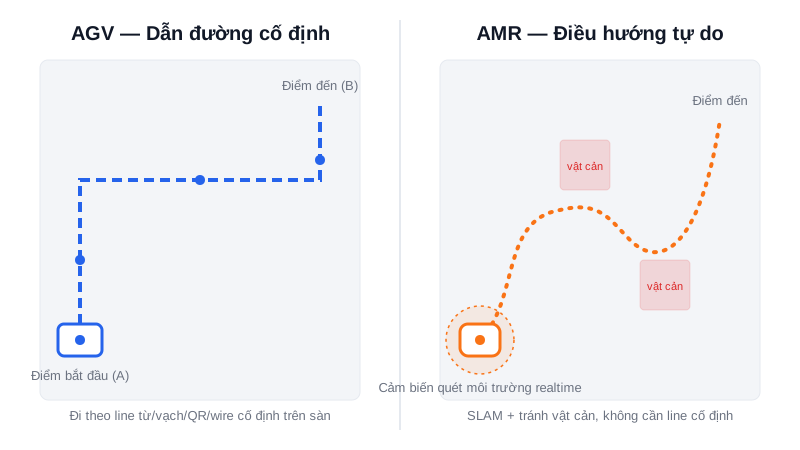
Bài AMR và AGV: Khác nhau ở đâu đã phân biệt AMR với AGV ở cách dẫn đường. Nhưng bản thân AMR cũng không phải một hình dạng cố định — tuỳ vào cách chở hàng, AMR chia thành nhiều loại rất khác nhau về thiết kế cơ khí, dù đều dùng chung nền tảng SLAM/Nav2 bên dưới.
Khái niệm chính
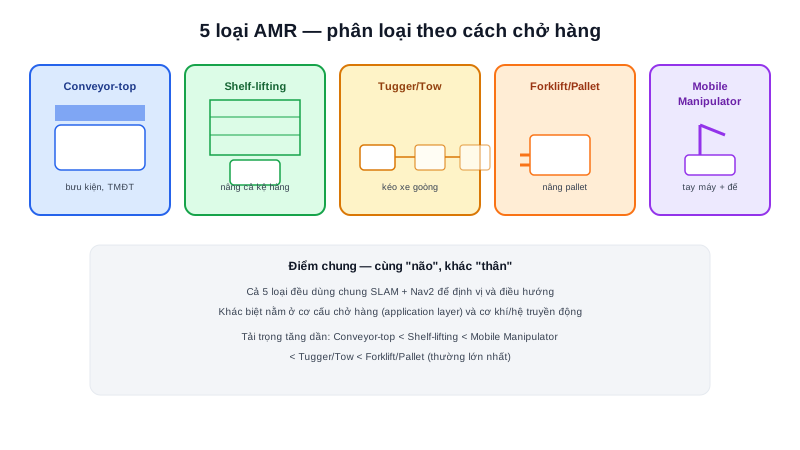
Conveyor-top AMR — robot mang một đoạn băng chuyền nhỏ trên lưng — hàng hoá được băng chuyền tại trạm nạp đẩy thẳng lên robot, robot di chuyển tới trạm đích rồi tự đẩy hàng xuống bằng chính băng chuyền đó. Không cần cơ cấu nâng hạ phức tạp, tốc độ trao đổi hàng nhanh — phổ biến trong phân loại bưu kiện, kho thương mại điện tử.
Shelf-lifting AMR — robot chui xuống gầm một kệ hàng di động, nâng cả kệ lên khỏi mặt sàn vài cm, rồi di chuyển nguyên kệ đó tới trạm lấy hàng — thay vì robot tự lấy từng món hàng, hàng hoá được mang đến người lấy hàng. Đây chính là mô hình nổi tiếng của Kiva Systems (nay là Amazon Robotics).
Nguyên lý hoạt động
Tugger/Tow AMR — robot không chở hàng trực tiếp, mà móc nối và kéo theo một hoặc nhiều xe goòng (cart) chở hàng phía sau — giống một đầu tàu kéo toa. Phù hợp vận chuyển khối lượng lớn giữa các trạm cố định trong nhà máy.
Forklift/Pallet AMR — mô phỏng chức năng xe nâng truyền thống nhưng tự hành hoàn toàn — có càng nâng (fork) để luồn vào pallet gỗ tiêu chuẩn. Đòi hỏi độ chính xác định vị cao nhất trong các loại AMR và tải trọng lớn nhất.
Mobile Manipulator — một tay máy robot gắn trực tiếp lên đế AMR di động — kết hợp khả năng "tự đi tới nơi" với khả năng "tự thao tác vật thể". Bài toán động học không chỉ có động học di chuyển của đế AMR mà còn thêm động học của tay máy, phối hợp cả hai để thao tác chính xác.
| Loại | Cách chở hàng | Tải trọng điển hình | Ứng dụng chính |
|---|---|---|---|
| Conveyor-top | Băng chuyền trên lưng | Nhẹ (bưu kiện, thùng carton) | Phân loại bưu kiện, kho TMĐT |
| Shelf-lifting | Nâng cả kệ hàng | Trung bình | Kho hàng TMĐT quy mô lớn |
| Tugger/Tow | Kéo xe goòng phía sau | Lớn (nhiều xe cùng lúc) | Nhà máy sản xuất, logistics nội bộ |
| Forklift/Pallet | Càng nâng như xe nâng | Rất lớn (pallet chuẩn) | Kho bãi, cảng, trung tâm phân phối |
| Mobile Manipulator | Tay máy gắn trên đế | Nhỏ, cần thao tác chính xác | Lắp ráp linh hoạt, kiểm tra chất lượng |
Kiến thức kỹ thuật
Công thức
Với loại nâng hàng (shelf-lifting, forklift), ổn định chống lật là ràng buộc thiết kế bắt buộc — trọng tâm tổng hợp (robot + hàng) phải nằm trong đa giác chống đỡ (support polygon, tạo bởi vị trí các bánh xe):
Điều kiện ổn định: hình chiếu trọng tâm lên mặt sàn phải nằm trong đa giác chống đỡ

VD đơn giản hoá (robot 4 bánh, khoảng cách bánh trước-sau L, trái-phải W):
Nếu hàng nâng lên cao h với khối lượng m, mô-men lật quanh cạnh đa giác
tăng theo h — đây là lý do robot nâng pallet luôn có gầm thấp, đế rộng
để tăng diện tích đa giác chống đỡ, giảm nguy cơ lật khi nâng tải nặng
Thông số
Độ chính xác định vị yêu cầu khác nhau rất lớn tuỳ loại AMR — đây là yếu tố quyết định trực tiếp cấu hình cảm biến/thuật toán localization cần dùng:
| Loại AMR | Độ chính xác định vị yêu cầu |
|---|---|
| Conveyor-top | ~5-10cm (chỉ cần tới đúng khu vực trạm) |
| Shelf-lifting | ~2-3cm (cần chui đúng gầm kệ) |
| Forklift/Pallet | Vài mm đến ~1cm (càng nâng phải luồn đúng khe pallet hẹp) |
Ứng dụng thực tế
Chọn đúng loại AMR cho đặc thù hàng hoá thực tế quan trọng hơn nhiều so với việc chỉ nhìn "loại nào tiên tiến nhất" — kho hàng thương mại điện tử với hàng nghìn SKU (mã hàng) khác nhau, kích thước đa dạng, thường phù hợp shelf-lifting (đưa cả kệ chứa nhiều loại hàng tới người lấy) hơn forklift (chỉ tối ưu cho pallet đồng nhất); ngược lại kho phân phối hàng đóng pallet số lượng lớn, đồng nhất (VD: kho bán buôn) phù hợp forklift AMR hơn nhiều. Chọn sai loại — VD: dùng forklift AMR cho hàng hoá không đóng pallet chuẩn — khiến robot không thể hoạt động đúng chức năng dù về mặt kỹ thuật phần mềm/định vị hoàn toàn ổn.
Ví dụ thực tế
Kịch bản chọn loại AMR: kho phân phối phụ tùng ô tô, hàng đóng thùng
carton đa dạng kích thước, cần giao 200+ đơn/ngày tới nhiều trạm đóng gói

Đánh giá:
- Không phải pallet chuẩn → loại Forklift không phù hợp
- Hàng đa dạng kích thước, cần linh hoạt → Shelf-lifting phù hợp hơn Tugger
- Không cần thao tác gắp chi tiết (đã đóng thùng sẵn) → không cần Mobile Manipulator
- Băng chuyền chỉ phù hợp hàng đồng nhất kích thước → không khớp yêu cầu

Kết luận: Shelf-lifting AMR là lựa chọn phù hợp nhất cho kịch bản này
Quy trình đánh giá theo từng tiêu chí cụ thể (loại hàng, mức độ đồng nhất, nhu cầu thao tác) như trên là cách tiếp cận thực tế hơn nhiều so với chọn theo cảm tính hoặc theo loại "phổ biến nhất".
Lỗi thường gặp
- Chọn loại AMR không khớp đặc thù hàng hoá — như đã nói ở phần Ứng dụng thực tế, forklift AMR cho hàng không đóng pallet chuẩn, hoặc shelf-lifting cho hàng quá nặng vượt khả năng nâng — đều gây thất bại vận hành dù phần mềm điều hướng hoàn toàn đúng.
- Đánh giá thấp yêu cầu ổn định chống lật khi nâng tải cao — như đã tính ở mục Công thức, nâng hàng càng cao càng dễ mất ổn định — thiết kế đế quá hẹp so với tải trọng/chiều cao nâng là lỗi cơ khí nghiêm trọng, không chỉ vấn đề phần mềm.
- Bỏ qua ảnh hưởng của tay máy chuyển động tới ổn định đế (Mobile Manipulator) — khi tay máy vươn xa hoặc mang vật nặng, trọng tâm tổng hợp dịch chuyển đáng kể, có thể ảnh hưởng ổn định của đế di động — cần tính toán phối hợp cả 2 hệ động học, không thiết kế riêng lẻ từng phần.
- Áp dụng cùng 1 yêu cầu độ chính xác định vị cho mọi loại AMR — như bảng Thông số đã chỉ ra, đầu tư cảm biến/thuật toán định vị mm-level cho 1 conveyor-top AMR (chỉ cần vài cm) là lãng phí không cần thiết.
Kết luận
Dù hình dạng cơ khí khác biệt hoàn toàn, cả 5 loại AMR đều dùng chung một kiến trúc phần mềm nền tảng — SLAM để định vị, Nav2 để điều hướng. Sự khác biệt chủ yếu nằm ở lớp ứng dụng (application layer) và phần cơ khí/hệ truyền động bên dưới. Đây cũng là bài cuối cùng của chuyên mục Tổng quan AMR/AGV — đủ nền tảng khái niệm để đi sâu vào từng mảnh ghép cụ thể ở các chuyên mục Hardware AMR, AMR Drive System, AMR Software Architecture, và Thiết kế AMR thực tế tiếp theo.