RoboParty RP1: humanoid hai chân mã nguồn mở toàn bộ, ra mắt tại IROS 2026 với màn "đá thử tôi đi"
Atlasbot · 3/10/2026 · 3 phút đọc
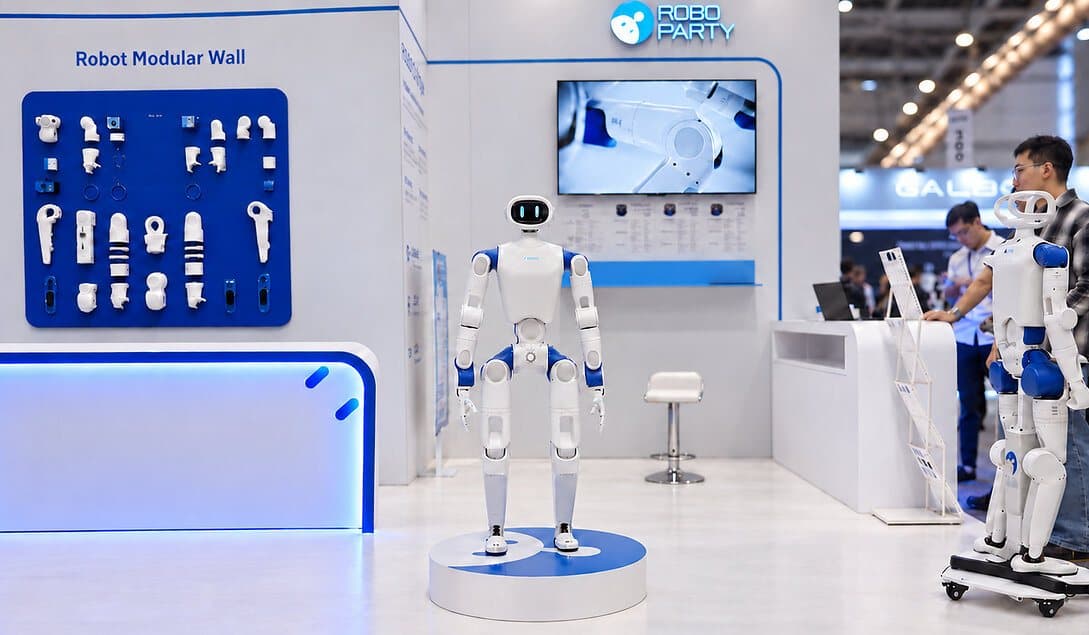
Tại hội nghị robot IROS 2026, công ty RoboParty lần đầu giới thiệu RP1 với công chúng. Hãng gọi RP1 là "humanoid hai chân hiệu năng cao, mã nguồn mở toàn bộ (full-stack) đầu tiên trên thế giới". Thông cáo chính thức được phát đi ngày 3/10/2026. Robot đã ra mắt trước đó tại gian trưng bày ngày 28/9.
Màn trình diễn "Kick Me"
Thay vì chạy các động tác đã lập trình sẵn, RoboParty để khách tham quan tự đẩy, tự đá vào robot. RP1 phải liên tục chỉnh tư thế và lấy lại thăng bằng. Cách trình diễn này khó "diễn" hơn nhiều so với video quay sẵn: nó cho thấy bộ điều khiển cân bằng xử lý được nhiễu ngoài thật, không chỉ chạy theo quỹ đạo định trước.
Thông số kỹ thuật duy nhất hãng công bố là mô-men khớp đỉnh tới 160 N·m. Mức này đủ cho chuyển động động học như chạy, bật nhảy và phục hồi sau va chạm. Chiều cao, khối lượng, số bậc tự do và máy tính nhúng chưa được công bố.
"Mã nguồn mở toàn bộ" nghĩa là gì?
Theo RoboParty, mở mã nguồn không chỉ là chia sẻ file cơ khí. Hãng cam kết mở dần các phần sau:
- Hệ thống điều khiển chuyển động (motion control)
- Môi trường mô phỏng
- SDK và công cụ huấn luyện (training tools)
- PartyOS, nền tảng phát triển của hãng
Các bản phát hành phần mềm và phần cứng rộng hơn được lên kế hoạch cho quý 4/2026. Mục tiêu là để nhà phát triển tham gia được ở mọi tầng, từ phần cứng và điều khiển cấp thấp tới huấn luyện và triển khai mô hình.
"Robot hình người không nên là hệ thống đóng mà chỉ một số ít đội làm được, còn tất cả những người khác chỉ đứng nhìn." (Yi Huang, nhà sáng lập RoboParty)
Không phải dự án đầu tiên
RP1 là bước tiếp theo sau ROBOTO ORIGIN (RPO), dự án humanoid mã nguồn mở đầu tiên của RoboParty, phát hành đầy đủ vào tháng 1/2026. Repo của RPO trên GitHub (Roboparty/roboto_origin) đã có hơn 2.500 sao. Đây là dấu hiệu cộng đồng thật sự quan tâm, chứ không chỉ là lời hứa "sẽ mở mã nguồn".
Góc nhìn Atlasbot
Với sinh viên và kỹ sư Việt Nam, humanoid mã nguồn mở là cơ hội hiếm để đọc code điều khiển cân bằng của một robot thật, thay vì chỉ đọc paper. Tuy vậy, cần chờ bản phát hành quý 4 để biết phần nào thực sự được mở, giấy phép là gì, và chi phí tự chế tạo bao nhiêu. Atlasbot sẽ cập nhật khi có thông tin.
Nguồn: