slam_toolbox: SLAM linh hoạt nhất trong hệ sinh thái ROS2
Atlasbot · 17/8/2026 · 11 phút đọc
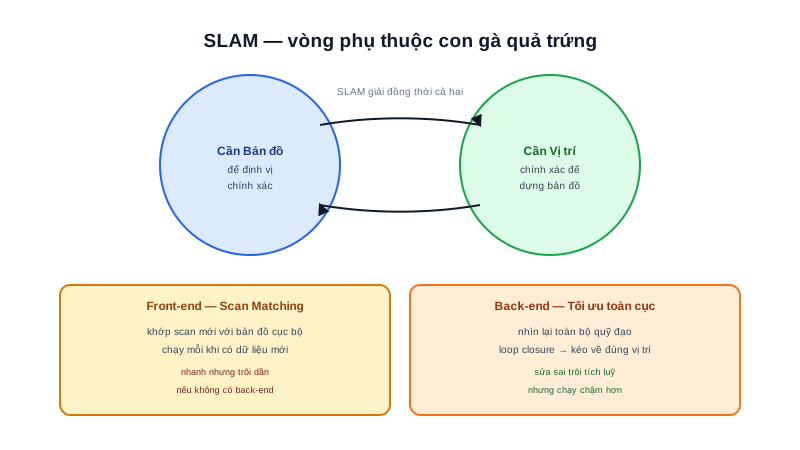
Bài SLAM là gì? đã trình bày khung Front-end/Back-end chung. slam_toolbox — package do cộng đồng ROS2 phát triển (Steve Macenski) — hiện thực hoá khung đó với một điểm mạnh nổi bật: không chỉ dựng bản đồ mới, mà còn linh hoạt nạp lại, map tiếp, và định vị trên bản đồ cũ.
Khái niệm chính
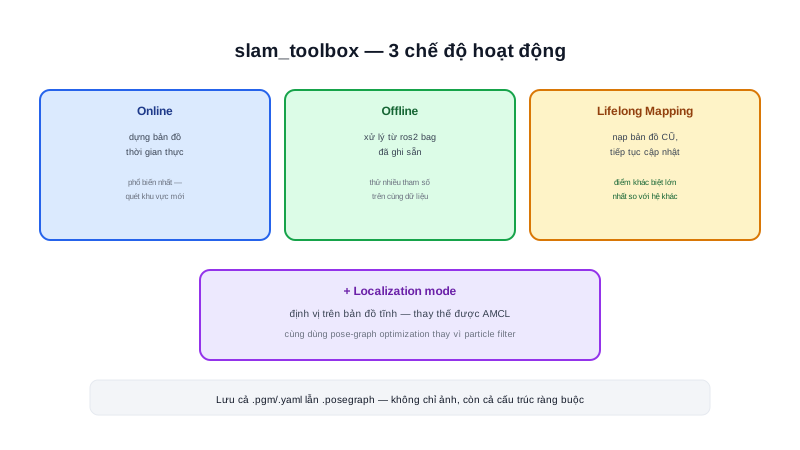
slam_toolbox có 3 chế độ hoạt động, phục vụ 3 giai đoạn khác nhau trong vòng đời bản đồ:
- Online — dựng bản đồ theo thời gian thực trong lúc robot di chuyển
- Offline — nạp lại dữ liệu đã ghi để dựng bản đồ sau
- Lifelong mapping — nạp bản đồ đã có, tiếp tục dựng thêm/cập nhật thay vì bắt đầu từ đầu
Ngoài ra còn có Localization mode — định vị trên bản đồ tĩnh đã lưu, đóng vai trò thay thế AMCL.
Nguyên lý hoạt động
Online (mapping trực tiếp)
  → dựng bản đồ theo thời gian thực trong lúc robot di chuyển
  → chế độ phổ biến nhất, dùng khi lần đầu quét một khu vực mới

Offline (xử lý sau)
  → nạp lại dữ liệu đã ghi (ros2 bag — đã học ở bài riêng) để dựng bản đồ
  → hữu ích khi muốn thử nhiều tham số khác nhau trên cùng một lần quét thật

Lifelong mapping
  → nạp bản đồ ĐÃ CÓ, tiếp tục dựng thêm/cập nhật thay vì bắt đầu từ đầu
  → khu vực thay đổi (thêm kệ hàng mới) không cần quét lại toàn bộ từ số 0
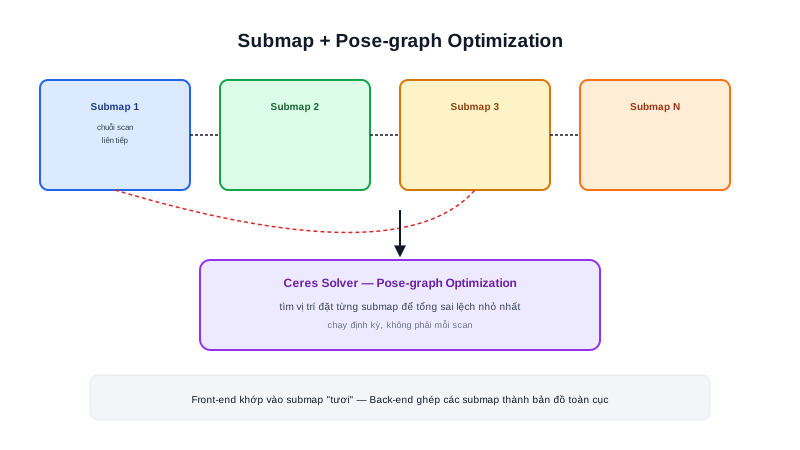
Chế độ lifelong mapping là điểm khác biệt lớn nhất so với nhiều hệ SLAM khác — hầu hết chỉ hỗ trợ dựng bản đồ mới từ đầu, không có cách "cập nhật thêm" vào bản đồ cũ mà không mất dữ liệu đã có. Cơ chế bên dưới chính là việc slam_toolbox lưu pose-graph (.posegraph) — toàn bộ cấu trúc ràng buộc giữa các pose đã ước lượng, không chỉ kết quả cuối cùng dạng ảnh như file .pgm/.yaml (occupancy grid thuần, bài Map). Nạp lại pose-graph này cho phép tiếp tục tối ưu/mở rộng bản đồ đúng như trạng thái đã dừng lại.
Về Localization mode: slam_toolbox có chế độ định vị trên bản đồ TĨNH đã lưu, giống hệt vai trò của AMCL, nhưng vẫn dùng chung engine pose-graph optimization của SLAM. Đây là lựa chọn thay thế cho AMCL (bài AMCL trong Nav2) — cùng giải bài toán định vị trên bản đồ có sẵn, nhưng bằng pose-graph optimization thay vì particle filter, đổi lại mất đi một số đặc tính riêng của particle filter (như khả năng xử lý tốt tình huống đa giả thuyết vị trí — đã nói ở bài AMCL là gì?).
Tóm lại: slam_toolbox không chỉ là "một thuật toán SLAM" — nó là một bộ công cụ đa năng cho cả ba giai đoạn của vòng đời bản đồ: dựng mới (online), xử lý lại (offline), cập nhật tiếp (lifelong), và cả định vị sau khi có bản đồ (localization mode) — một package thay thế được cả
map_serverlẫn một phần vai trò của AMCL.
Kiến thức kỹ thuật
Công thức
Chi phí lifelong mapping so với dựng lại từ đầu — lợi ích tăng theo tỉ lệ diện tích thay đổi so với tổng diện tích bản đồ:
Chi_phí_lifelong ≈ f(diện_tích_thay_đổi)
Chi_phí_dựng_lại_từ_đầu ≈ f(toàn_bộ_diện_tích)

VD: kho hàng 1000m², khu vực thay đổi (thêm kệ mới) chỉ 50m² (5% tổng diện tích)
→ lifelong mapping chỉ cần quét lại ~50m², tiết kiệm ~95% thời gian/công sức
so với quét lại toàn bộ 1000m² từ đầu
Thông số
| Chế độ | Đầu vào | Kết quả |
|---|---|---|
| Online | Dữ liệu cảm biến thời gian thực | Bản đồ mới, dựng trực tiếp |
| Offline | ros2 bag đã ghi | Bản đồ mới, dựng từ dữ liệu cũ, có thể thử nhiều tham số |
| Lifelong mapping | Bản đồ + pose-graph đã có | Bản đồ cập nhật, giữ nguyên phần không đổi |
| Localization mode | Bản đồ tĩnh đã có | Vị trí ước lượng (thay AMCL) |
Ứng dụng thực tế
Trong vận hành kho hàng thực tế, layout không cố định vĩnh viễn — kệ hàng được thêm/bớt/di chuyển theo nhu cầu kinh doanh. Với hệ SLAM chỉ hỗ trợ dựng mới từ đầu, mỗi lần thay đổi layout đòi hỏi quét lại toàn bộ khu vực — tốn thời gian và phải dừng vận hành robot trong lúc quét. Chế độ lifelong mapping của slam_toolbox giải quyết đúng bài toán này: chỉ cần cho robot đi qua khu vực vừa thay đổi, phần bản đồ còn lại giữ nguyên như đã có — giảm đáng kể chi phí vận hành so với quét lại từ đầu mỗi lần layout thay đổi.
Ví dụ thực tế
# Chế độ online — dựng bản đồ mới theo thời gian thực
ros2 launch slam_toolbox online_async_launch.py

# Chế độ lifelong mapping — nạp bản đồ cũ, tiếp tục cập nhật
ros2 launch slam_toolbox online_async_launch.py \
  slam_params_file:=lifelong_params.yaml

# Chế độ Localization — định vị trên bản đồ tĩnh, thay AMCL
ros2 launch slam_toolbox localization_launch.py \
  map_file_name:=my_map
Ba lệnh trên minh hoạ đúng 3 vai trò khác nhau của cùng một package — khác với việc phải cài đặt và cấu hình riêng biệt map_server + AMCL + một hệ SLAM khác cho 3 nhu cầu tương ứng.
Lỗi thường gặp
- Chọn slam_toolbox rồi vẫn dùng AMCL riêng biệt mà không tận dụng Localization mode — bỏ lỡ lợi ích giảm số dependency cần quản lý, dù về mặt kỹ thuật không sai.
- Dựng lại bản đồ từ đầu mỗi khi layout thay đổi nhỏ — như ví dụ ở mục Công thức, không tận dụng lifelong mapping khiến tốn thời gian/công sức không cần thiết cho phần bản đồ không đổi.
- Nhầm lẫn giữa chế độ Offline (xử lý lại từ bag) và Lifelong mapping (cập nhật bản đồ cũ) — hai chế độ giải quyết hai nhu cầu khác nhau, dùng nhầm chế độ dẫn tới kết quả không như mong đợi.
- Không lưu pose-graph mà chỉ lưu ảnh bản đồ .pgm — mất khả năng tiếp tục mở rộng/cập nhật bản đồ bằng lifelong mapping về sau, phải dựng lại từ đầu nếu chỉ có file ảnh.
Kết luận
slam_toolbox nổi bật không chỉ vì chất lượng bản đồ mà vì tính linh hoạt trong toàn bộ vòng đời bản đồ — dựng mới, xử lý lại, cập nhật tiếp, và cả định vị sau khi có bản đồ, tất cả trong một package. Đây là lựa chọn hợp lý khi cần vòng lặp phát triển nhanh và môi trường vận hành thay đổi theo thời gian. Bài tiếp theo trong chuyên mục đi vào Cartographer — lựa chọn SLAM còn lại phổ biến nhất trong ROS2, với kiến trúc nội bộ khác biệt rõ rệt.