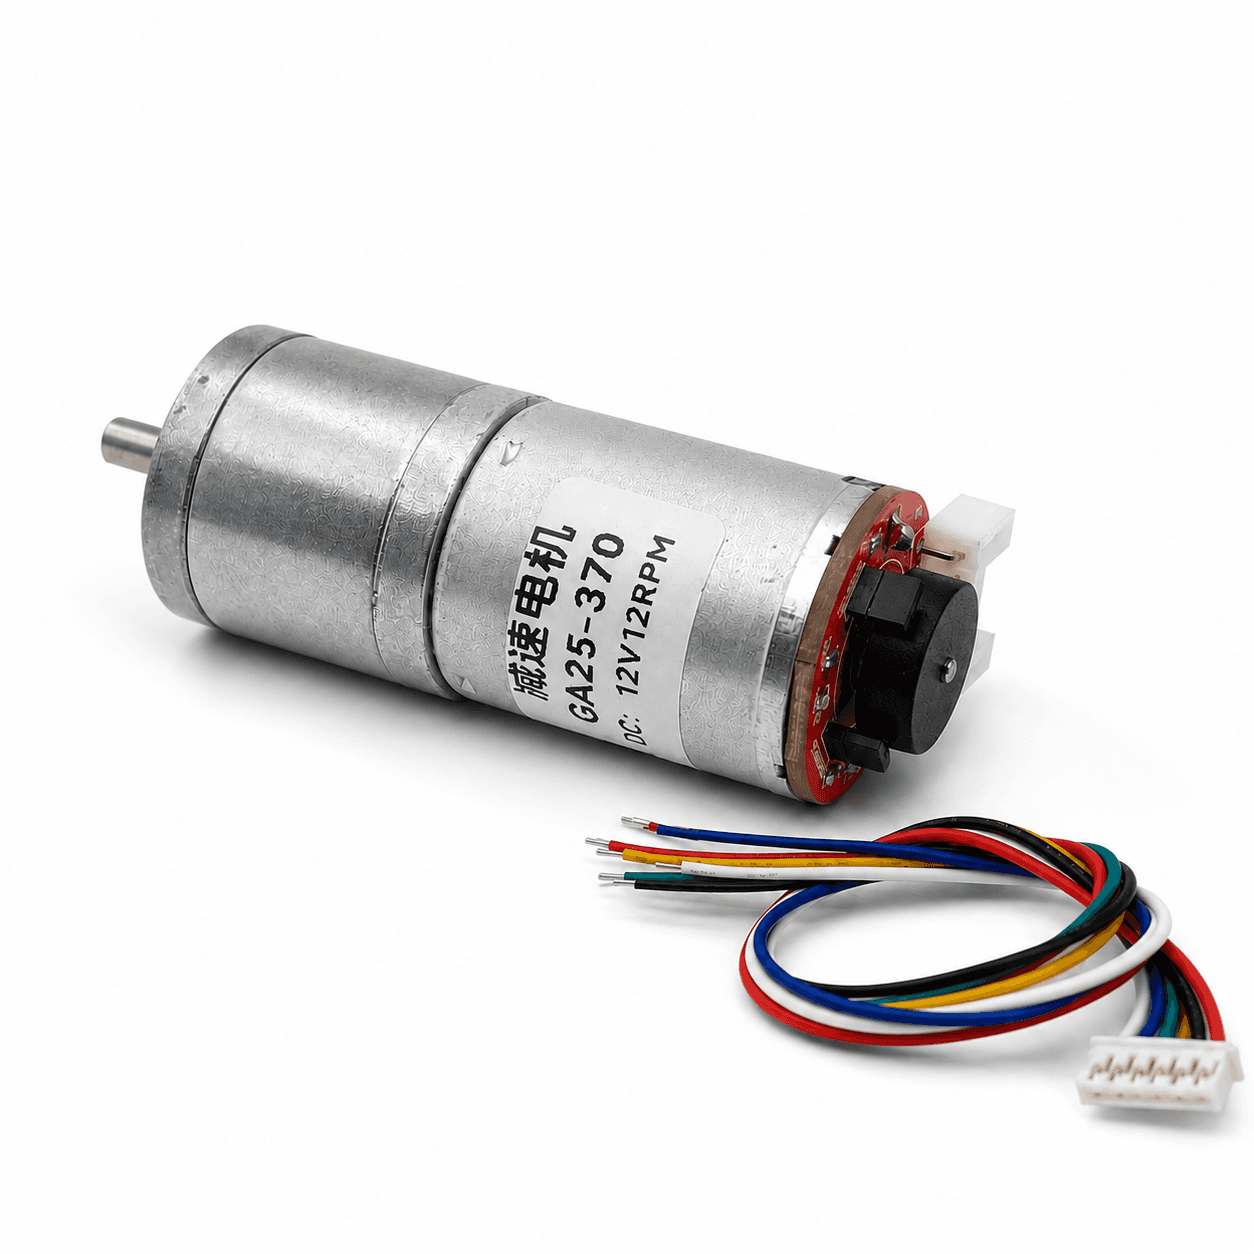
Động cơ GA25-370 kèm encoder — bản 12V 12 RPM, đủ bộ dây và đầu nối JST 6 chân
Động Cơ DC Giảm Tốc GA25-370 12V có Encoder
Chọn tuỳ chọn
Điện áp
3–12V DC
Encoder
11 xung/vòng, 2 kênh A-B
Trục
Ø4mm
Thân động cơ
Ø25mm — 11 mức RPM để chọn
Thanh toán trước bằng QR chuyển khoản — đơn tự xác nhận khi tiền về. Phí vận chuyển trả khi nhận.
Bảo hành chính hãng
12 tháng lỗi kỹ thuật
Giao hàng toàn quốc
2-4 ngày làm việc
Hỗ trợ kỹ thuật
Qua email / trang Liên hệ
Động cơ DC giảm tốc dòng GA25-370, thân nhỏ Ø25mm, tích hợp sẵn encoder quang học 2 kênh (quadrature) — cùng nguyên lý với Động Cơ DC Giảm Tốc JGB37-520 nhưng gọn hơn, phù hợp robot cỡ nhỏ.
Có tới 11 mức tốc độ (12–1360 RPM) cùng một kiểu thân, chỉ khác tỉ số truyền hộp số — cho phép chọn đúng điểm cân bằng giữa tốc độ và mô-men theo từng ứng dụng thay vì phải đổi sang model động cơ khác.
Vì sao chọn GA25 kèm Encoder
Không có encoder, driver chỉ biết "đã gửi bao nhiêu PWM", không biết trục thực sự quay bao nhiêu vòng — không đủ dữ liệu cho vòng lặp PID giữ tốc độ hay tính odometry. Bản GA25-370 này tích hợp sẵn đĩa encoder ngay trong thân động cơ, không cần lắp thêm rời. Kích thước nhỏ (Ø25mm) khiến dòng này đặc biệt phù hợp robot dò line, robot mê cung, và robot tự cân bằng 2 bánh — những thiết kế cần động cơ nhẹ, gọn hơn dòng GA37/JGB37.
Phương pháp lựa chọn động cơ (Motor) có mô-men xoắn phù hợp với ứng dụng thực tế
Mô-men xoắn theo đơn vị quốc tế (SI) thường dùng N·m (hoặc N·cm...), nhưng nhà sản xuất động cơ Trung Quốc thường dùng đơn vị kg·cm cho người dùng dễ hiểu hơn. Quy đổi gần đúng khi cần tính toán: 1 kg·cm ≈ 0.1 N·m.
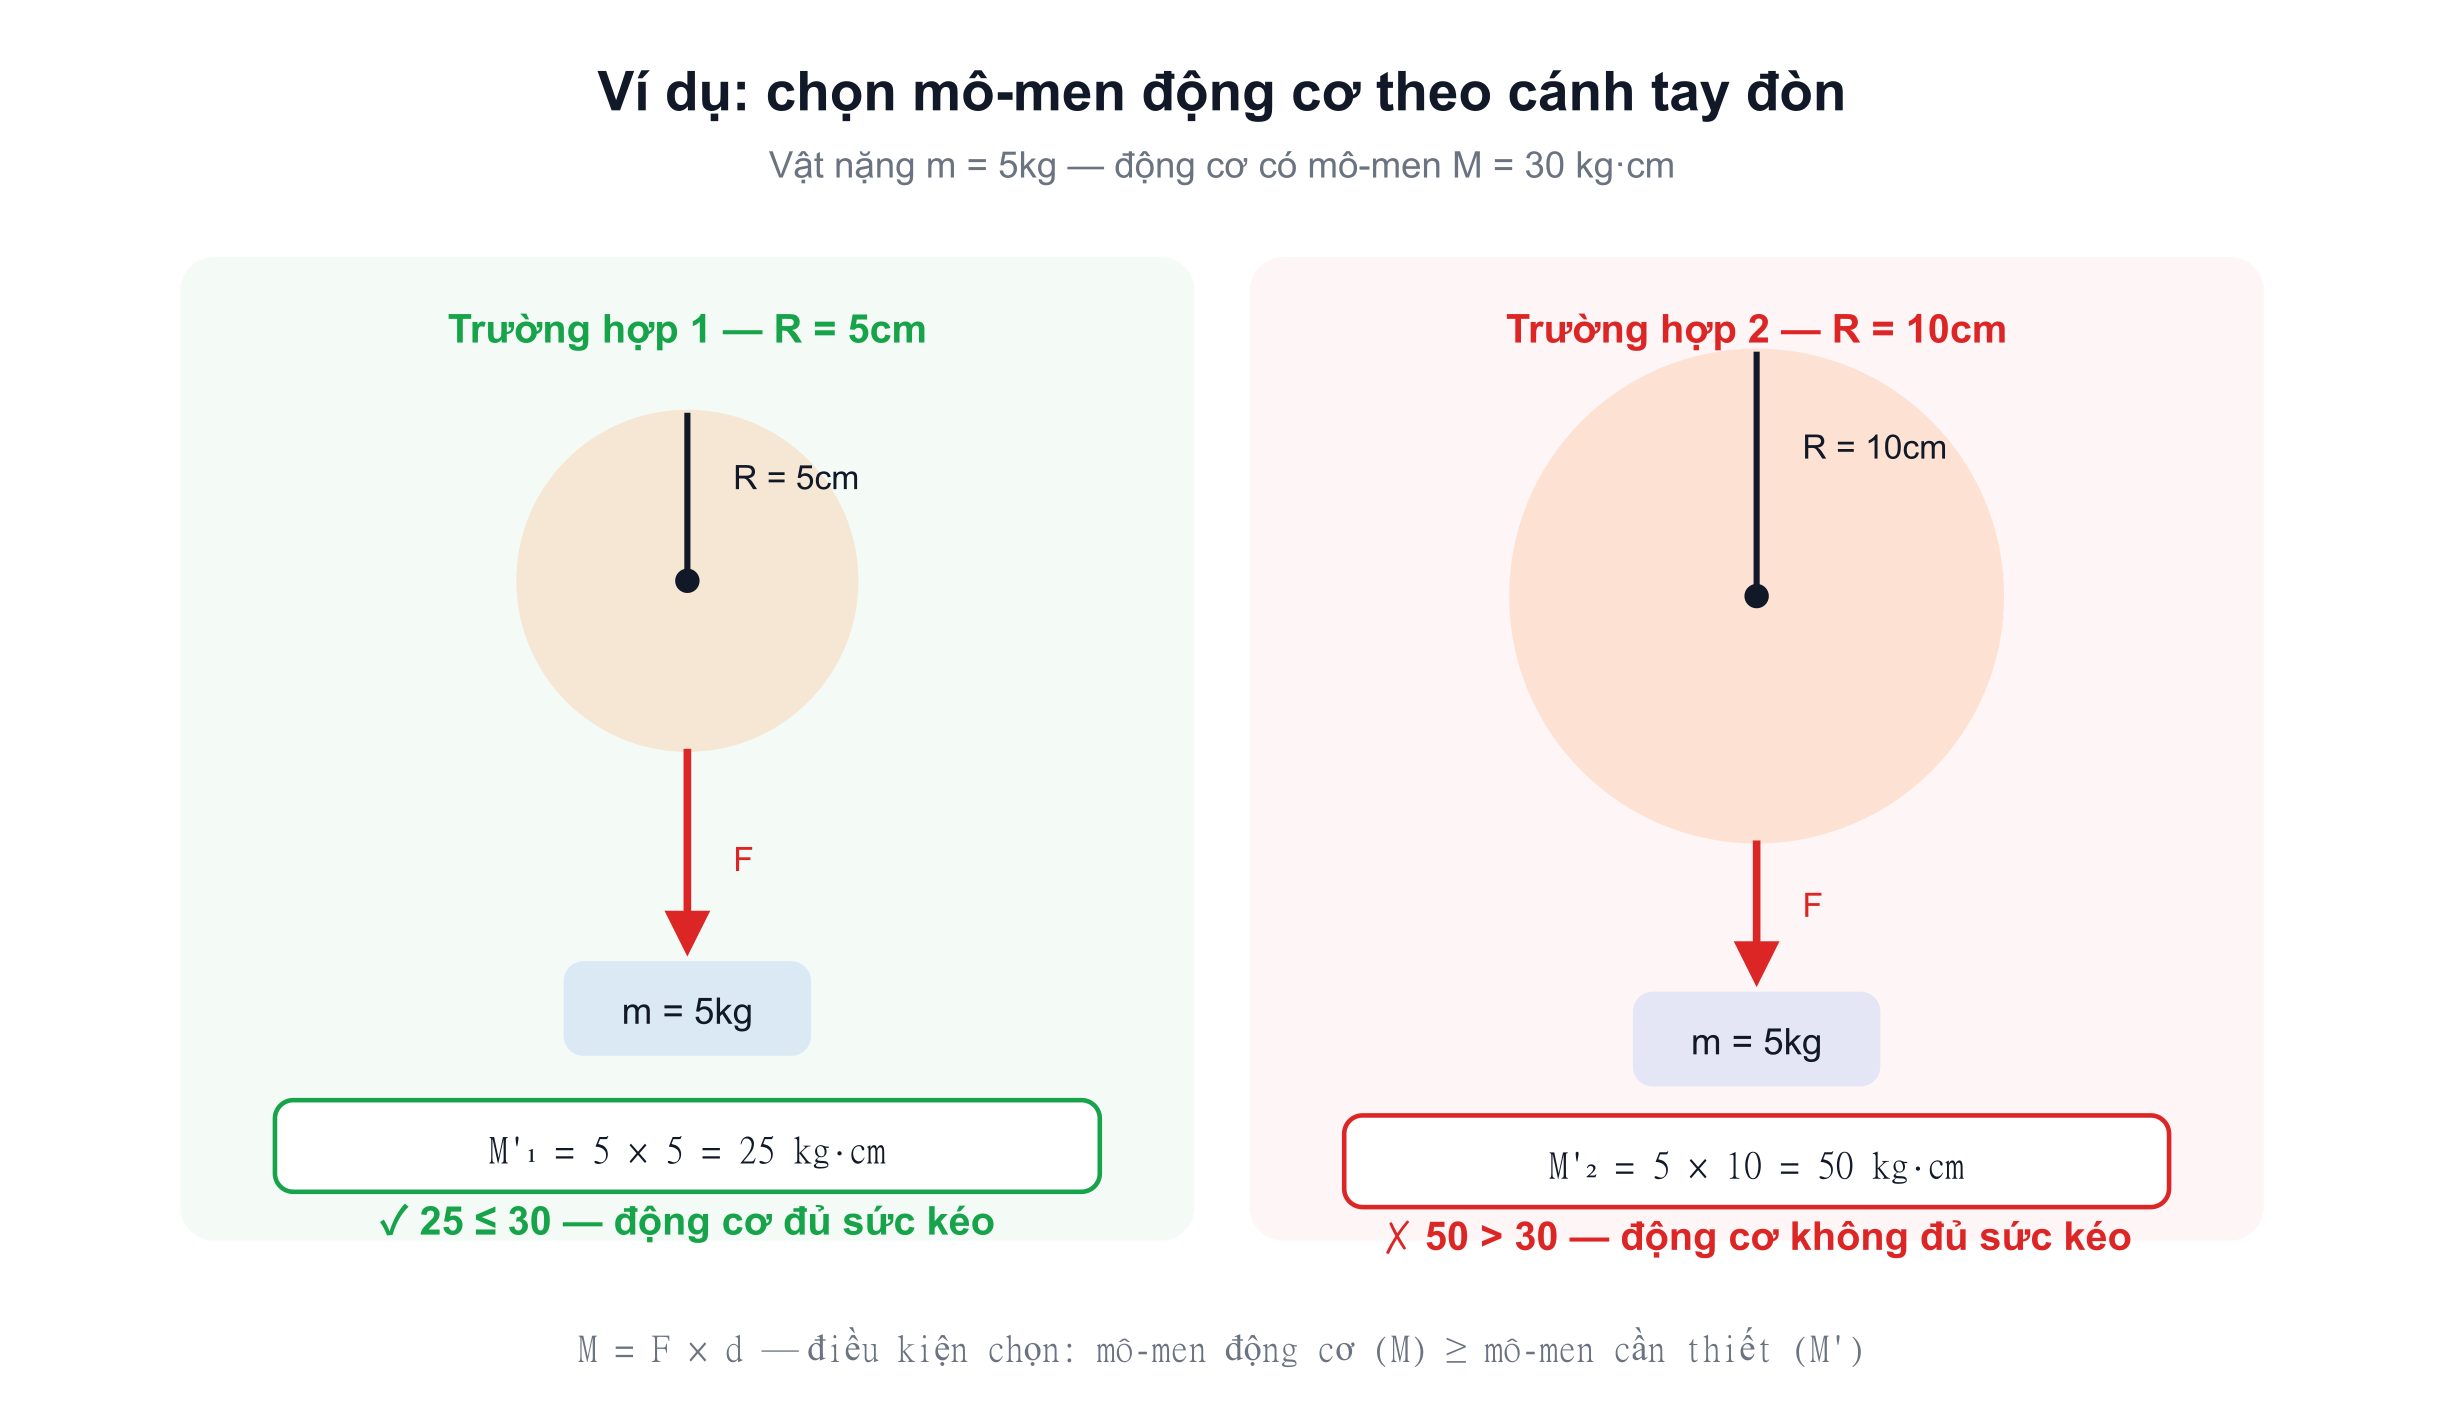
Khi chọn động cơ, muốn biết động cơ đó kéo/nâng được bao nhiêu kg cần biết thêm thông số "cánh tay đòn" (d) — khoảng cách từ vector lực đến tâm trục động cơ (với bánh xe, d chính là bán kính bánh R).
Điều kiện lựa chọn: Mô-men xoắn động cơ (M) ≥ mô-men xoắn tạo ra bởi vật nặng trên trục động cơ (M'), với công thức tính mô-men xoắn là M = F × d.
Trong thực tế, lực kéo (F) đúng ra là trọng lực của vật (P), nhưng để đơn giản hoá, nhà sản xuất Trung Quốc thường cho F = khối lượng vật m (đơn vị kg), tức M' = m × d.
Ví dụ: với vật nặng m = 5kg — trường hợp bán kính R = 5cm cho M'₁ = 5 × 5 = 25 kg·cm; trường hợp R = 10cm cho M'₂ = 5 × 10 = 50 kg·cm. Nếu dùng động cơ có mô-men M = 30 kg·cm, động cơ chỉ đủ sức kéo vật ở trường hợp 1 (25 kg·cm ≤ 30 kg·cm), không đáp ứng được trường hợp 2 (50 kg·cm > 30 kg·cm).
Áp dụng cho GA25-370: đối chiếu mô-men cần thiết (M') tính được với cột "Mô-men có tải" hoặc "Mô-men khoá trục" trong bảng thông số theo từng mức RPM bên dưới, và nên chừa biên an toàn — không chọn sát mức mô-men khoá trục tối đa.
Sơ đồ chân (pinout)
| Dây | Chức năng |
|---|---|
| M1 | Dây nguồn cấp cho động cơ |
| M2 | Dây nguồn cấp cho động cơ (còn lại) |
| GND | Nguồn cấp encoder, 0VDC |
| VCC | Nguồn encoder 3.3V |
| C1 | Kênh trả xung B |
| C2 | Kênh trả xung A |
Sơ đồ kết nối tham khảo
Sơ đồ mẫu dưới đây minh hoạ cách đấu 6 dây của GA25-370 với Arduino UNO và nguồn ngoài — đối chiếu với bảng sơ đồ chân ở trên để xác định đúng từng dây trước khi lắp. Nguồn cấp cho động cơ tuỳ theo chiều quay mong muốn sẽ đấu khác nhau.
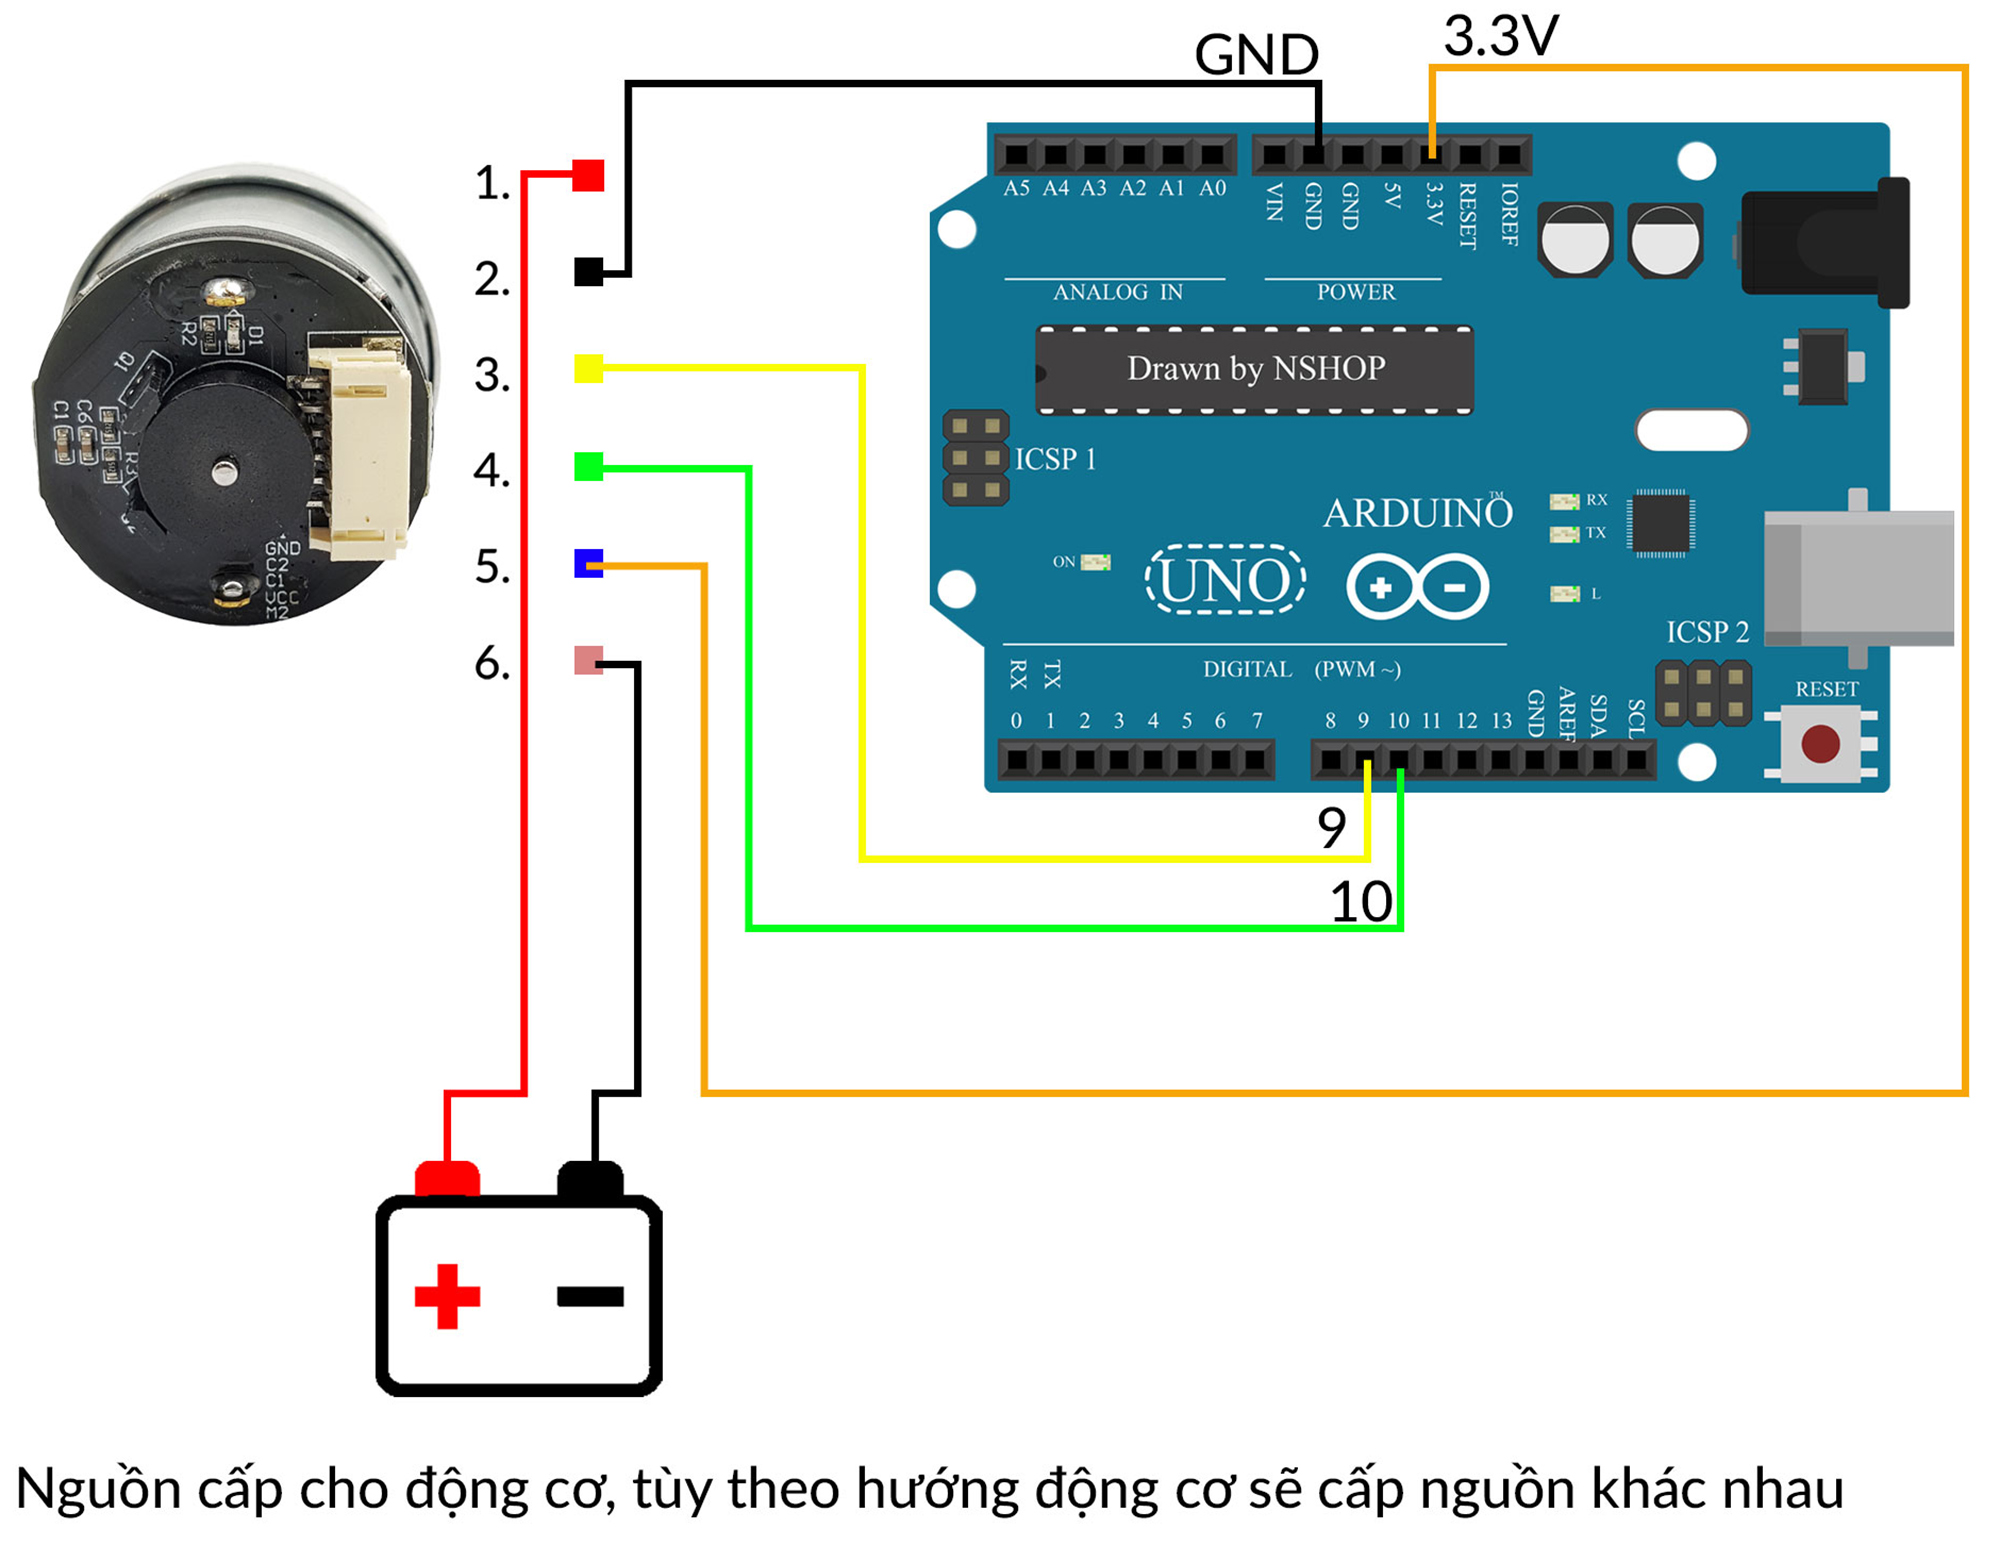
Lưu ý: Sơ đồ trên chỉ mang tính tham khảo (từ tài liệu nhà cung cấp), phù hợp cho việc test đọc encoder nhanh. Khi điều khiển tốc độ bằng PWM trong thực tế, nên đấu qua driver động cơ (L298N, L293D...) như mô tả ở phần Hướng dẫn sử dụng bên dưới, không cấp nguồn trực tiếp cho động cơ từ vi điều khiển.
Bảng thông số theo từng tuỳ chọn tốc độ (RPM)
Lưu ý: Bảng dưới đây tổng hợp từ tài liệu nhà cung cấp, chưa tự kiểm chứng thực tế — dùng để tham khảo chọn mức RPM phù hợp, không phải số liệu đo đạc độc lập. Không phải nhà cung cấp nào cũng có sẵn đủ 11 mức, xác nhận tồn kho mức RPM cần dùng qua Messenger/Zalo trước khi đặt hàng.
| RPM không tải | Dòng không tải | RPM có tải | Dòng có tải | Mô-men có tải | Mô-men khoá trục | Dòng khoá trục | Khối lượng | Dài hộp số |
|---|---|---|---|---|---|---|---|---|
| 1360 | 0.07A | 1046 | 0.3A | 0.1 kg·cm | 0.4 kg·cm | 1.8A | 83g | 18mm |
| 620 | 0.07A | 477 | 0.3A | 0.2 kg·cm | 0.9 kg·cm | 1.8A | 83g | 17.5mm |
| 280 | 0.07A | 215 | 0.3A | 0.4 kg·cm | 2 kg·cm | 1.8A | 86g | 19mm |
| 170 | 0.07A | 131 | 0.3A | 0.69 kg·cm | 3.3 kg·cm | 1.8A | 88g | 21mm |
| 130 | 0.07A | 100 | 0.3A | 1 kg·cm | 4 kg·cm | 1.8A | 90g | 23mm |
| 77 | 0.07A | 59 | 0.3A | 1.5 kg·cm | 5.5 kg·cm | 1.8A | 90g | 23mm |
| 60 | 0.07A | 46 | 0.3A | 2 kg·cm | 7.3 kg·cm | 1.8A | 90g | 23mm |
| 46 | 0.07A | 35 | 0.3A | 2.5 kg·cm | 9.2 kg·cm | 1.8A | 89g | 25mm |
| 26 | 0.07A | 20 | 0.3A | 4.4 kg·cm | — | — | 89g | 25mm |
| 16 | 0.07A | — | — | 7.3 kg·cm | — | — | 91g | 27mm |
| 12 | 0.07A | 9 | 0.3A | 9.7 kg·cm | — | — | 91g | 27mm |
Encoder quang học tích hợp
2 kênh quadrature A-B, 11 xung/vòng trước hộp số — đọc được cả tốc độ lẫn chiều quay.
11 mức tốc độ để chọn
Từ 12 đến 1360 RPM, cùng điện áp 12V nhưng khác tỉ số truyền — chọn đúng cặp tốc độ/mô-men cho từng ứng dụng.
Thân nhỏ gọn Ø25mm
Phù hợp robot dò line, robot mê cung, robot tự cân bằng 2 bánh và các thiết kế cần động cơ nhỏ gọn hơn dòng GA37/JGB37.