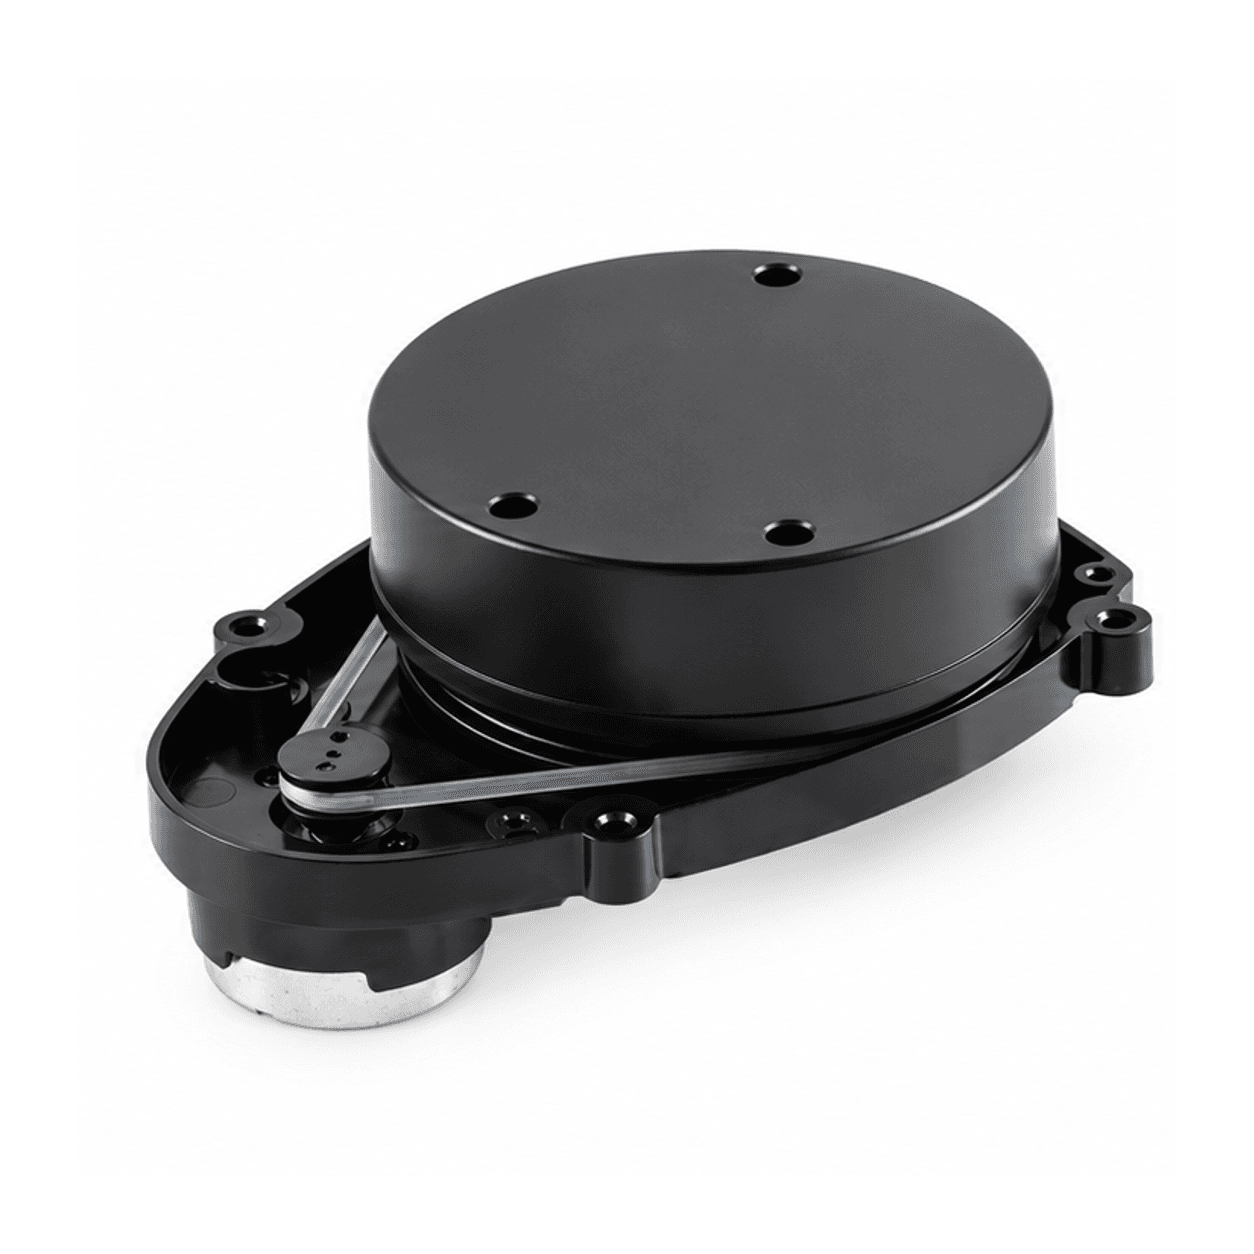
YDLIDAR góc nghiêng, đầu quét đen và đai truyền động ngoài — ảnh minh hoạ AI theo ảnh mẫu thực tế
Cảm biến LiDAR YDLIDAR X3 Pro
Tầm quét
0.12 – 8m
Tần số quét
~8 Hz
Độ phân giải góc
~0.7°
Giao tiếp
USB (UART qua bo chuyển đổi)
Thanh toán trước bằng QR chuyển khoản — đơn tự xác nhận khi tiền về. Phí vận chuyển trả khi nhận.
Bảo hành chính hãng
12 tháng lỗi kỹ thuật
Giao hàng toàn quốc
2-4 ngày làm việc
Hỗ trợ kỹ thuật
Qua email / trang Liên hệ
LiDAR 2D quét 360° dựa trên nguyên lý tam giác đạc quang học (triangulation) — cảm biến chính cho SLAM và né vật cản thời gian thực trên AMR cỡ nhỏ, trong nhà.
Xuất dữ liệu chuẩn sensor_msgs/LaserScan qua driver ROS2 ydlidar_ros2_driver — cắm là dùng ngay với slam_toolbox/Cartographer và Nav2 mà không cần viết driver riêng.
Phù hợp cho
Robot di động trong nhà (kho, nhà xưởng, phòng thí nghiệm) tốc độ thấp-trung bình — đúng loại cảm biến đã dùng trong các dự án robot Mecanum/Diff Robot ở mục Dự án của trang này.
Lắp đặt
- Đặt LiDAR ở vị trí cao nhất và thông thoáng nhất của robot, mặt phẳng quét song song với sàn. Cột, dây hoặc khung che một phần vòng quét sẽ hiện thành vật cản giả trên bản đồ — có thể lọc góc bị che bằng tham số của driver.
- Khai báo đúng vị trí và hướng LiDAR trong URDF (frame
laser_frame). Sai lệch vài độ cũng làm bản đồ SLAM bị xoắn.
Quét 360° tới 8m
Đủ tầm cho phòng, hành lang, kho nhỏ — dùng trực tiếp làm cảm biến chính cho SLAM 2D và tránh vật cản.
Driver ROS2 chính hãng
Package ydlidar_ros2_driver xuất sensor_msgs/LaserScan, dùng ngay với slam_toolbox, Cartographer và Nav2.
Nhỏ gọn, cấp nguồn qua USB
Đường kính 75mm, chỉ cần một cổng USB 5V — dễ đặt trên robot nhỏ, không cần nguồn riêng.