
Kiến thức robot bằng tiếng Việt
Blog
Bài viết kỹ thuật về lập trình nhúng, ROS 2, SLAM, Nav2 và AMR/AGV — viết từ kinh nghiệm làm robot thật.
208 bài viết

Khóa học ROS 2 & Nav2 của Atlasbot — từ node đầu tiên tới robot tự đi giao hàng
14 module, 92 bài, khoảng 21 giờ học: tự dựng robot Atlas trong Gazebo rồi đưa nó đi qua SLAM, AMCL, Nav2 và Behavior Tree. Mỗi bài có mô hình chạy trực tiếp trên trang. Học thử miễn phí Module 0–2, đăng nhập miễn phí học tới Module 7, hội viên mở toàn bộ.
ROS 2 Lyrical Luth: bản LTS mới hỗ trợ tới 2031, có asyncio cho Python và truyền dữ liệu GPU không sao chép
Lyrical Luth là bản ROS 2 thứ 12 và là bản LTS, hỗ trợ tới tháng 5/2031, chạy chính trên Ubuntu 26.04. Bài này điểm qua các thay đổi đáng chú ý nhất và bàn khi nào nên nâng cấp từ Humble/Jazzy.
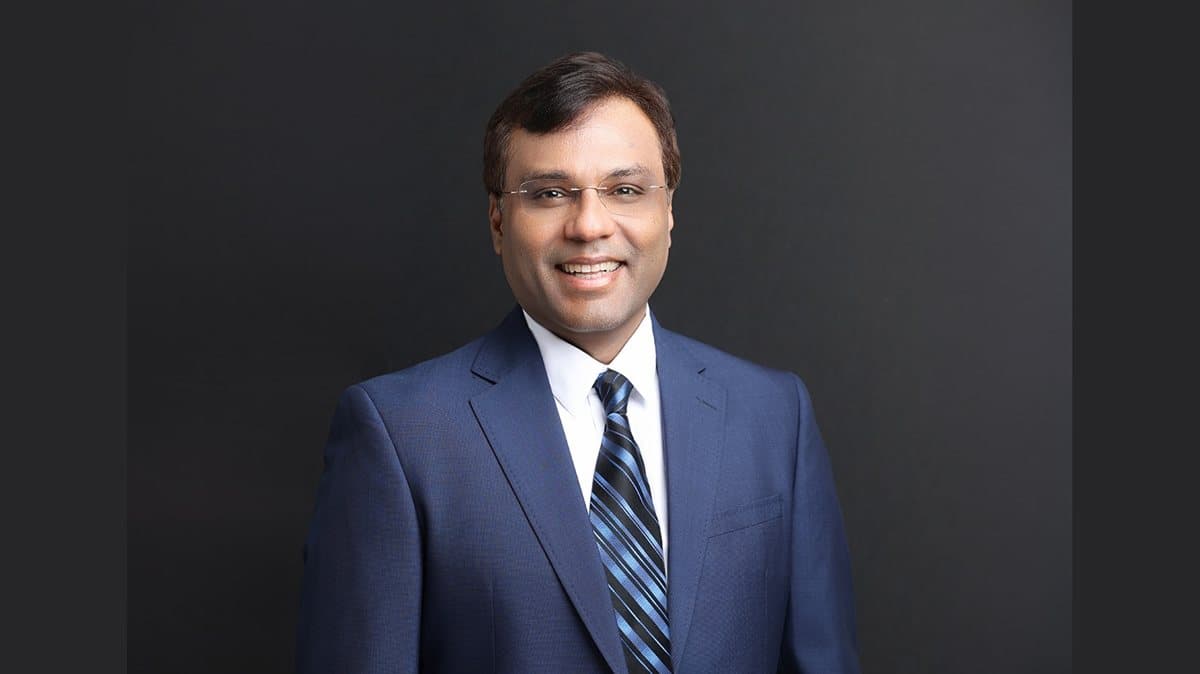
Boston Dynamics bổ nhiệm cựu lãnh đạo AI của Amazon, Rohit Prasad, làm CEO: chuyển hướng mạnh sang "Physical AI"
Từ ngày 7/10/2026, Rohit Prasad, người xây dựng Alexa và dẫn dắt dòng mô hình Amazon Nova, chính thức trở thành CEO thứ ba trong lịch sử Boston Dynamics. Lần đầu tiên công ty robot nổi tiếng nhất thế giới được dẫn dắt bởi một chuyên gia AI thay vì kỹ sư robot.
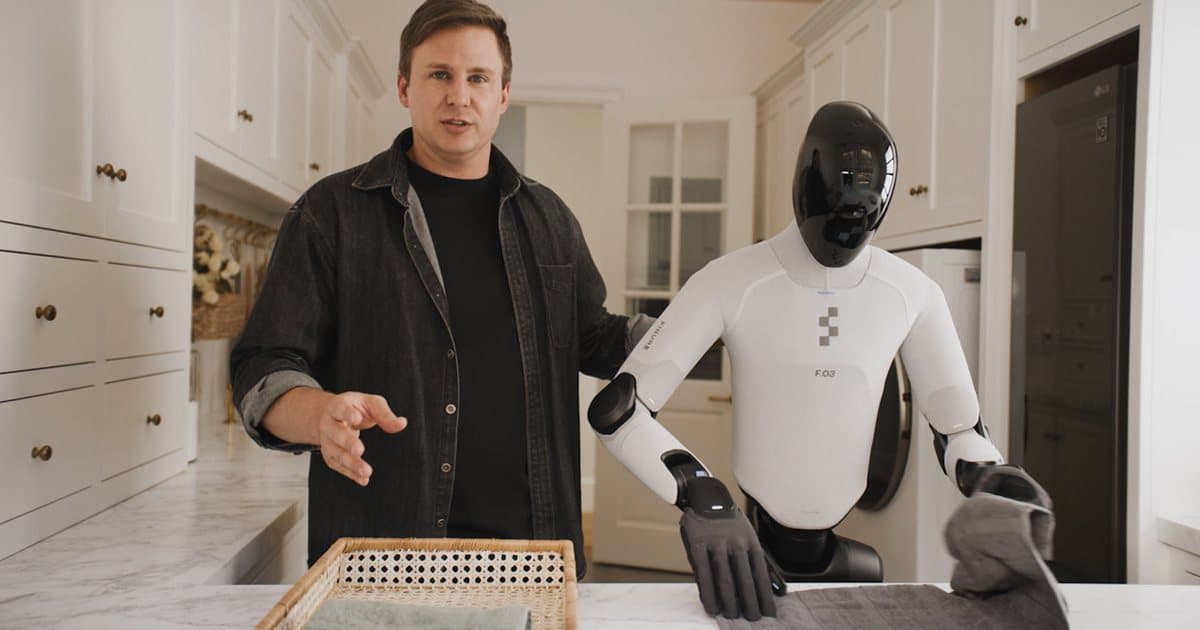
Điểm tin AI cho robot tháng 9/2026: Helix 2.5, Skild S1, GEN-1.5 — robot học việc mới chỉ từ vài giây video
Tháng 9/2026 có nhiều mô hình nền tảng cho robot đáng chú ý: Figure Helix 2.5 dọn nhà ở 30 căn hộ lạ, Skild S1 và GEN-1.5 học thao tác mới từ một đoạn video demo mà không cần huấn luyện lại. Kèm theo đó là cách đọc đúng các con số "tỉ lệ thành công".
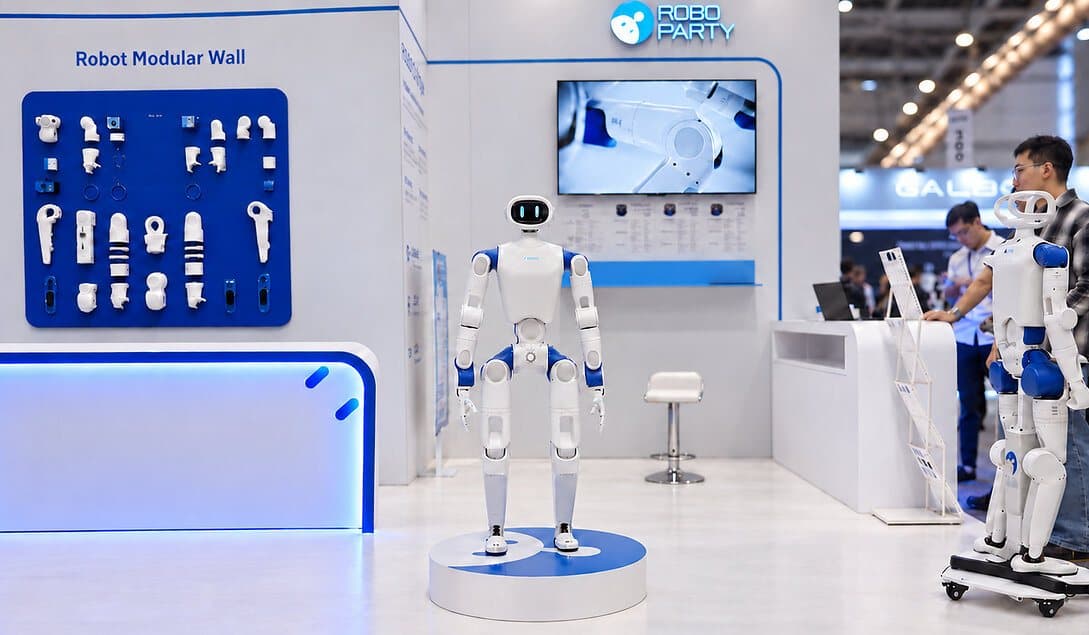
RoboParty RP1: humanoid hai chân mã nguồn mở toàn bộ, ra mắt tại IROS 2026 với màn "đá thử tôi đi"
RoboParty ra mắt RP1 tại IROS 2026. Đây là humanoid hai chân với mô-men khớp đỉnh 160 N·m, và hãng cam kết mở dần toàn bộ: điều khiển chuyển động, môi trường mô phỏng, SDK, công cụ huấn luyện lẫn hệ điều hành PartyOS.
Mỹ đưa robot di động sản xuất ở nước ngoài vào "Danh sách bị kiểm soát" của FCC: AMR, humanoid, robot hút bụi đều bị ảnh hưởng
Từ 28/7/2026, các mẫu robot di động MỚI sản xuất ngoài nước Mỹ không còn được cấp chứng nhận thiết bị FCC, nên gần như không thể nhập khẩu hay bán tại Mỹ. Lệnh này không chỉ nhắm vào Trung Quốc, và robot đã được cấp phép trước đó không bị ảnh hưởng.
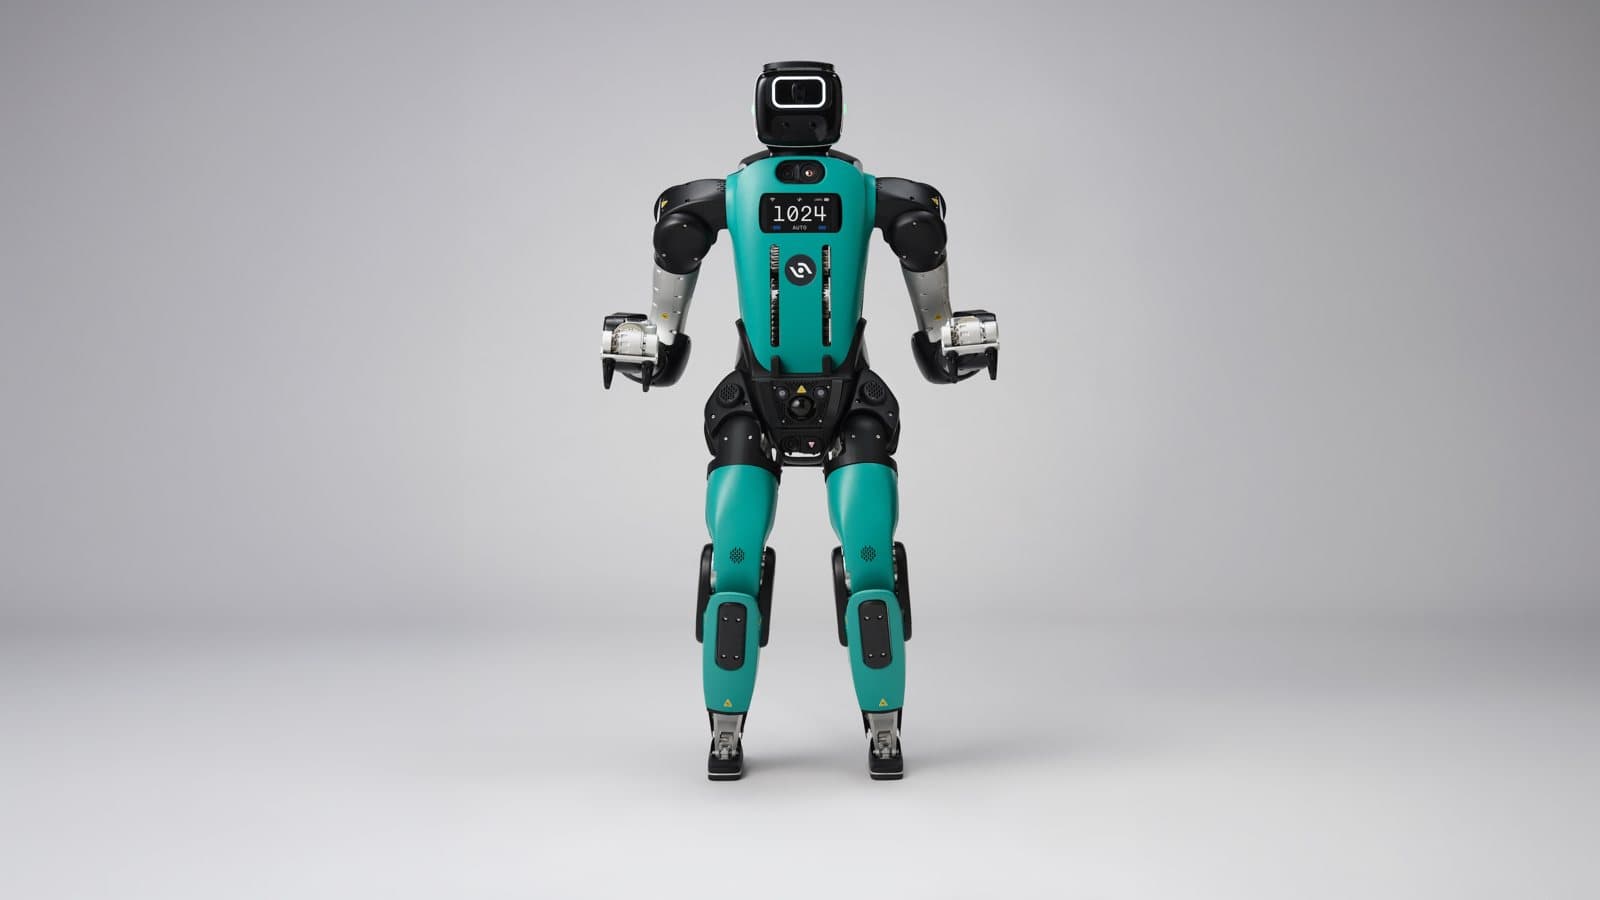
Agility ra mắt Digit 5: humanoid đầu tiên được thiết kế để làm việc sát cạnh người, không cần hàng rào an toàn
Digit 5 nâng 22,7 kg (50 lb), chạy 90 phút và sạc trong 9 phút. Điểm mới lớn nhất là hệ thống an toàn độc lập giúp robot tự tránh, dừng hoặc ngồi xuống khi có người lại gần. Agility đã có hơn 300 triệu USD đơn hàng.

Tài nguyên học ROS2 miễn phí, đáng tin cậy — danh sách đã xác minh link
4 tài nguyên tự học ROS2 thực sự miễn phí — không giới hạn sau vài bài đầu, không cần thẻ tín dụng — mỗi link đã tự kiểm tra còn hoạt động trước khi đưa vào bài.

ISO 10218 — an toàn robot công nghiệp là gì
ISO 10218 là chuẩn an toàn robot công nghiệp được trích dẫn nhiều nhất, nhưng thường bị hiểu nhầm là một tài liệu duy nhất — thực chất tách thành 2 phần, cho 2 đối tượng hoàn toàn khác nhau.

ISO/TS 15066 — collaborative robot (cobot) safety là gì
Robot cộng tác (cobot) hoạt động gần người mà không cần hàng rào — ISO/TS 15066 định nghĩa 4 kiểu vận hành để đạt được điều đó an toàn, mỗi kiểu phù hợp một tình huống khác nhau.

REP là gì — cách ROS2 chuẩn hoá quy ước qua REP
Không có REP 103 quy định đơn vị chuẩn, mỗi package ROS2 có thể tự chọn mét hoặc feet, radian hoặc độ — REP là cách cộng đồng ROS tự chuẩn hoá quy ước để hàng nghìn package của hàng nghìn tác giả khác nhau vẫn ghép được với nhau.

IEC 61508 / SIL — an toàn chức năng cơ bản cho kỹ sư robot
ISO 10218 quy định robot phải có cơ chế dừng khẩn cấp — nhưng 'dừng khẩn cấp đáng tin cậy tới mức nào' được đo bằng một con số cụ thể: Safety Integrity Level, định nghĩa trong IEC 61508.