
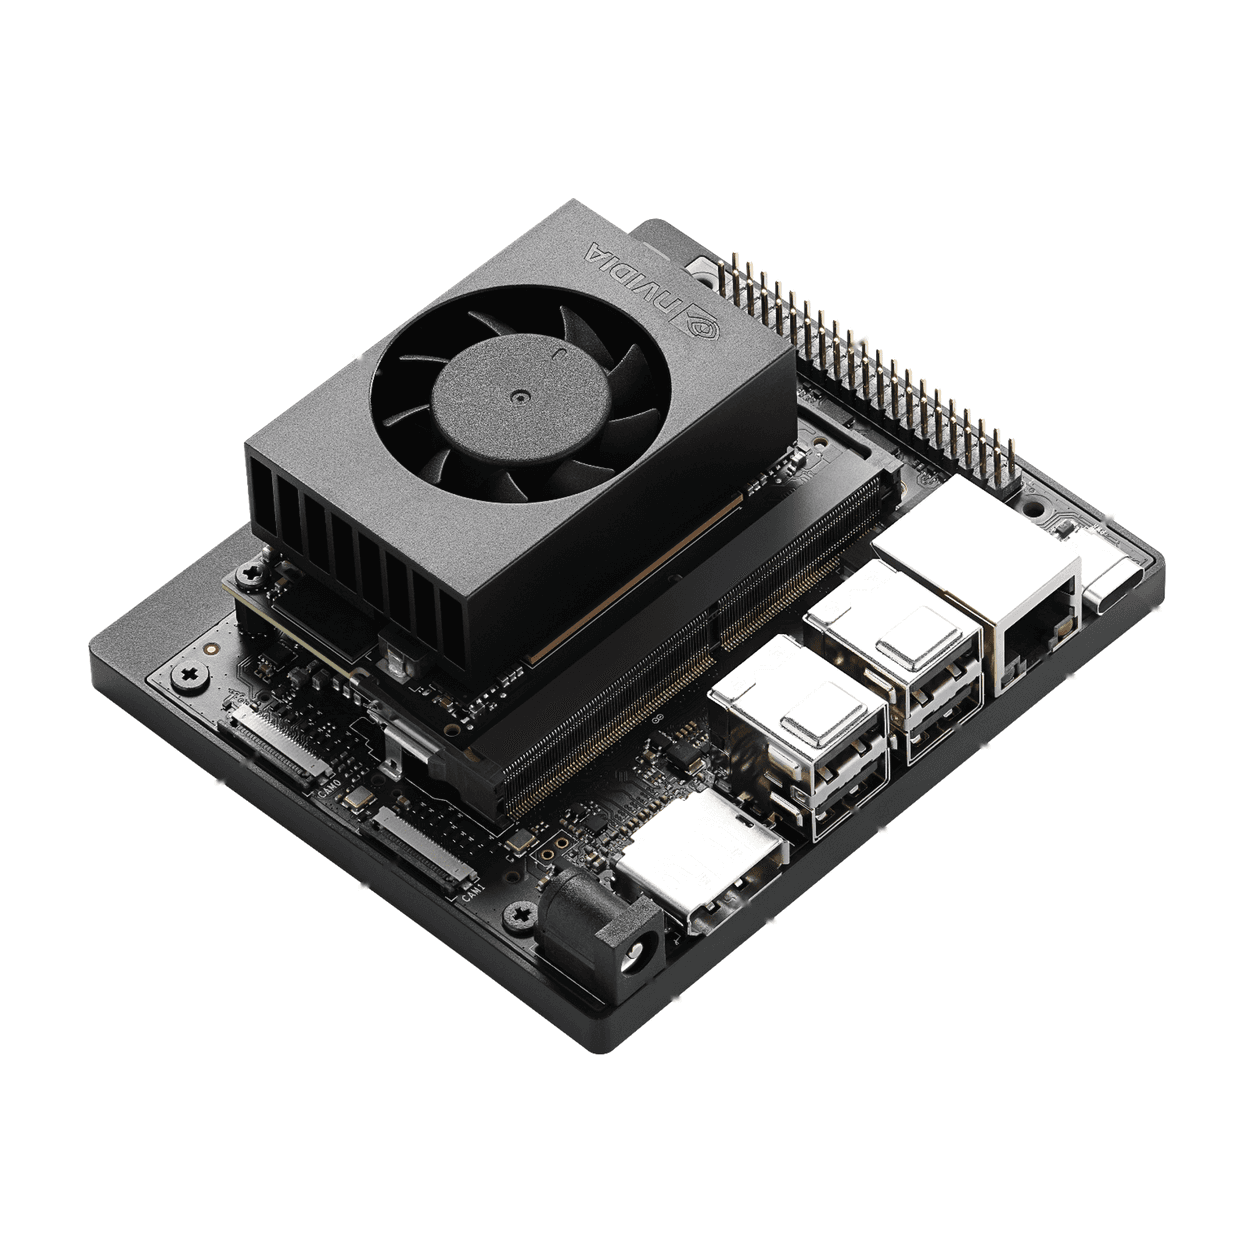
Jetson Orin Nano Developer Kit — module có tản nhiệt và quạt trên bo mạch mang, cụm cổng USB/Ethernet/DisplayPort. Ảnh: NVIDIA (Jetson Orin Nano Developer Kit User Guide)
Jetson Orin Nano Developer Kit
CPU
6-core ARM Cortex-A78AE
GPU
1024-core Ampere, hỗ trợ CUDA
RAM
8GB LPDDR5
Kết nối
USB 3.2, Gigabit Ethernet, CSI camera
Thanh toán trước bằng QR chuyển khoản — đơn tự xác nhận khi tiền về. Phí vận chuyển trả khi nhận.
Bảo hành chính hãng
12 tháng lỗi kỹ thuật
Giao hàng toàn quốc
2-4 ngày làm việc
Hỗ trợ kỹ thuật
Qua email / trang Liên hệ
Máy tính nhúng có GPU CUDA — lựa chọn cần thiết khi robot phải chạy đồng thời SLAM/Nav2 và một mô hình AI thị giác (YOLO...) theo thời gian thực, việc mà máy tính nhúng chỉ có CPU (như Raspberry Pi 4) khó đảm đương mượt cùng lúc.
Chạy được Ubuntu + ROS2 Humble đầy đủ qua JetPack SDK của NVIDIA — cùng nền tảng đã dùng trong dự án Atlas A2 ở mục Dự án của trang này.
Khi nào cần bản Jetson thay vì Raspberry Pi
Nếu robot chỉ chạy SLAM + Nav2 thuần tuý (không có tác vụ AI thị giác chạy song song), Raspberry Pi 4 thường đã đủ và rẻ hơn nhiều. Chỉ nên chọn Jetson khi có tác vụ cần GPU thực sự — xem thêm bài Chọn Computer cho AMR trong blog kỹ thuật để so sánh chi tiết.
Nguồn và lưu trữ — hai điểm hay nhầm
- Nguồn: bo nhận điện qua jack DC 5.5 × 2.5mm. Cổng USB-C chỉ để truyền dữ liệu và nạp firmware ở chế độ recovery, không cấp nguồn được. Trên robot dùng pin, cần mạch nguồn DC ổn định đúng dải điện áp vào của bo.
- Lưu trữ: chạy hệ điều hành từ SSD NVMe thay vì thẻ microSD giúp cài gói, build workspace ROS2 và ghi rosbag nhanh hơn rõ rệt.
Thông số đối chiếu theo tài liệu Jetson Orin Nano Developer Kit User Guide của NVIDIA.
GPU Ampere hỗ trợ CUDA
1024 nhân CUDA và 32 nhân Tensor — chạy mô hình thị giác (YOLO, phân đoạn ảnh) song song với SLAM/Nav2 mà không làm nghẽn CPU.
2 khe SSD NVMe
Hai khe M.2 Key M (PCIe 3.0 x4 và x2) cho SSD NVMe — khởi động và ghi rosbag nhanh hơn hẳn thẻ microSD.
Hệ sinh thái JetPack
Ubuntu kèm CUDA, cuDNN, TensorRT cài sẵn qua JetPack SDK; cài ROS2 Humble như trên máy tính thường.
Sản phẩm liên quan

Kit ESP32 DevKit (ESP32-WROOM-32, USB CH340)
175.000đ

Mạch Nano ATmega328P (tương thích Arduino, USB CH340)
105.000đ
Mini PC H110 i5 Gen 7 RAM 16GB SSD 256GB
2.590.000đ

Raspberry Pi 4 Model B
1.840.000đ