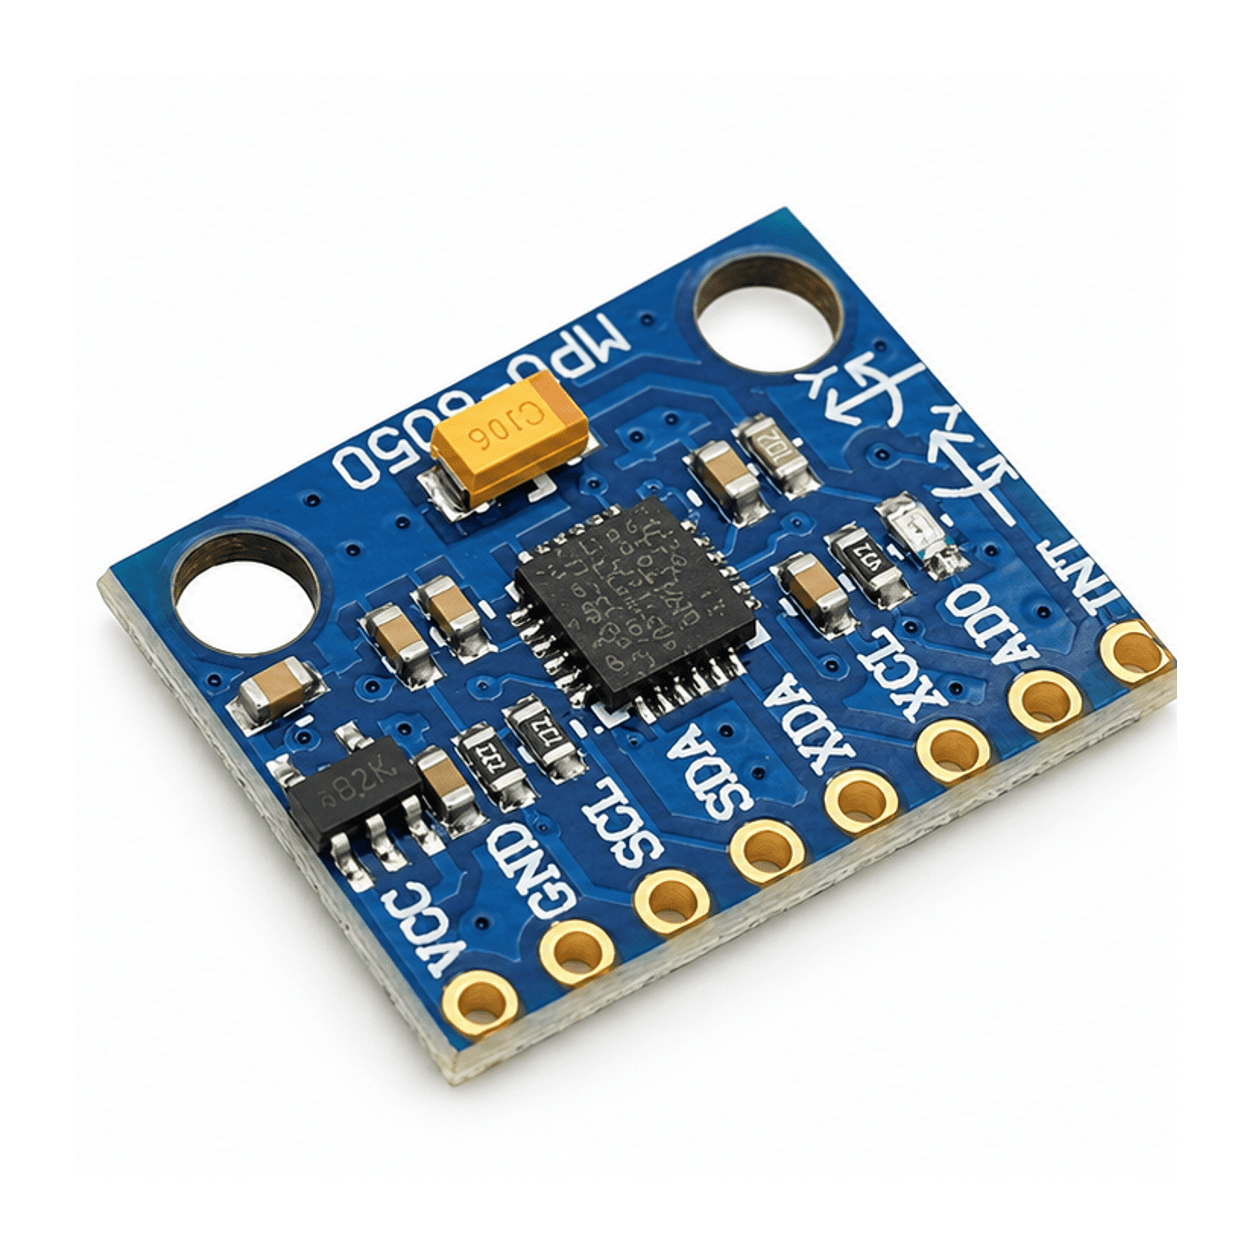
Bo MPU6050 GY-521 góc nghiêng, PCB xanh và hàng tám lỗ chân kết nối — ảnh minh hoạ AI theo ảnh mẫu thực tế
Cảm biến IMU MPU6050 (Gyroscope + Accelerometer)
Số trục
6 trục (3 gyro + 3 accel)
Giao tiếp
I2C
Điện áp
3.3–5V
Thanh toán trước bằng QR chuyển khoản — đơn tự xác nhận khi tiền về. Phí vận chuyển trả khi nhận.
Bảo hành chính hãng
12 tháng lỗi kỹ thuật
Giao hàng toàn quốc
2-4 ngày làm việc
Hỗ trợ kỹ thuật
Qua email / trang Liên hệ
IMU 6 trục giá rẻ, phổ biến nhất trong robot DIY — kết hợp accelerometer (đo gia tốc, ước lượng góc nghiêng tĩnh) và gyroscope (đo vận tốc góc, độc lập với việc bánh xe có trượt hay không).
Giao tiếp I2C đơn giản, thư viện hỗ trợ sẵn cho hầu hết Arduino/ESP32 — xem thêm bài IMU là gì? trong blog kỹ thuật để hiểu nguyên lý trước khi lắp.
Lắp đặt cho robot
- Gắn IMU gần tâm quay của robot, cố định chắc (băng keo xốp mỏng hoặc vít M3) — rung động từ động cơ làm nhiễu accelerometer.
- Ghi đúng hướng trục X/Y/Z in trên board vào URDF (frame
imu_link). Sai hướng trục là lỗi phổ biến nhất khi hợp nhất IMU với odometry.
6 trục, dải đo chỉnh được
Gyroscope 3 trục và accelerometer 3 trục, mỗi trục ADC 16-bit; đổi dải đo bằng thanh ghi tuỳ độ nhạy cần dùng.
Chỉ cần 2 dây I2C
SCL và SDA; chân AD0 đổi địa chỉ 0x68/0x69 — gắn được 2 cảm biến trên cùng một bus.
Có bộ xử lý chuyển động (DMP)
Chip có sẵn DMP tính hướng từ dữ liệu gyro + accel, giảm tải cho vi điều khiển.